«Это означает, что с помощью этого интерфейса мы можем управлять, настраивать и программировать любое приложение, необходимое для оси Festo», — объясняет Макси Мегиас, руководитель отдела исследований и разработок Nutai.
Многоосевой контроллер привода позволяет одному роботу перемещать детали из одной точки в другую по траектории от двух до десяти метров, например, без необходимости использования второго робота для завершения процесса. Таким образом, можно использовать робота меньшего размера, повышая мобильность для работы в разных местах и обеспечивая управление с помощью единого интерфейса. Все эти усовершенствования освобождают пространство, повышают гибкость и снижают затраты. 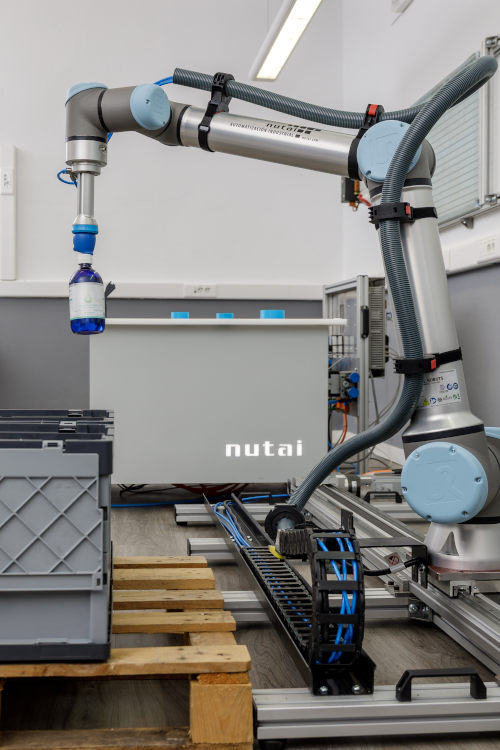
Идея возникла из потребности, которую Nutai увидела на рынке, где уже существуют аналогичные решения, но до сих пор они ограничивались одной осью с шаговыми двигателями. В данном случае, с минимальной предварительной настройкой, стало возможным управлять четырьмя внешними осями с помощью одного робота, значительно увеличивая его радиус действия. Эта простота также выгодна конечному пользователю. Кроме того, компактные размеры и меньшее количество компонентов снижают риск поломок и упрощают техническое обслуживание.
Потенциальные области применения включают паллетирование, перемещение и логистику в широком спектре отраслей.
Решение получило сертификацию UR+ от Universal Robots, что расширяет его экосистему и потенциальные области применения коллаборативных роботов. Кроме того, оно является частью URCap, открытой платформы, где дистрибьюторы, интеграторы и поставщики демонстрируют конечным пользователям аксессуары, успешно внедренные в приложения коллаборативных роботов компании. В данном решении URCap упрощает ввод в эксплуатацию и управление седьмой осью с помощью пульта управления коллаборативного робота.





- Подробности
- Категория: Робототехника
Многоосевой контроллер привода для решения задач по обеспечению мобильности коллаборативных роботов
Компании Nutai, Universal Robots и Festo разработали многоосевой контроллер привода, официально сертифицированный как компонент Universal Robots UR+. Благодаря интерфейсу Nutai, многоосевой контроллер привода позволяет управлять до четырьмя внешними осями Festo с помощью контроллера робота Universal Robots.


Печатный журнал

Стоимость годовой подписки:
Вы получите все 10 выпусков, которые публикуются каждый год.
социальные сети
Популярные новости Электроника
 Asparagus picking-1-w.jpg)
Испанский журнал об электронике. Издается более 25 лет.
Испания - Мадрид - Все права защищены © Convertronic Professional, испанский журнал об электронике.