Новая разработанная технология представляет собой интеллектуальную систему таймера двигателя (IMTS), специализированный схемный блок, который может быть интегрирован в микроконтроллеры (MCU) для электромобилей (EV) и гибридных электромобилей (HEV) следующего поколения. Она выполняет операции управления, ориентированные на поле (Примечание 1), которые необходимы для управления двигателем электромобиля, всего за 0,8 микросекунды (мкс), что является самым быстрым показателем в мире (Примечание 2). Это менее одной десятой времени обработки программных операций на процессоре, работающем на той же частоте. Это способствует созданию высокоскоростных двигателей электромобилей следующего поколения с превосходной энергоэффективностью и инверторных систем с высокой скоростью переключения для их питания.
Кроме того, уникальная схема обеспечивает функциональную безопасность, необходимую в области автомобильных трансмиссий.
В последние годы требования к топливной эффективности ужесточились, и электромобили, электромобили EV-8 и подключаемые гибридные электромобили (PHEV) занимают все большую долю в общем объеме производимых автомобилей. Для увеличения запаса хода таких транспортных средств необходимо повысить энергоэффективность системы управления двигателем.
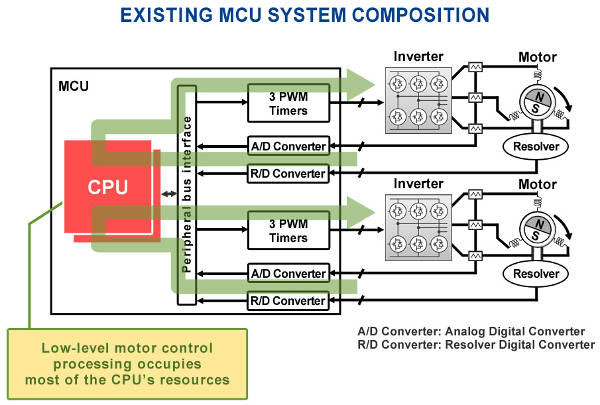 Для достижения этой цели важно не только внести механические улучшения в сами двигатели, но и повысить функциональность и производительность электронных блоков управления (ЭБУ), которые ими управляют. ЭБУ, способные поддерживать электромобили, гибридные автомобили и подключаемые гибриды следующего поколения, требуют расширенной функциональности и сложного программного обеспечения управления, что приводит к существенному увеличению вычислительной нагрузки на микроконтроллеры, используемые в этих блоках управления. В то же время автомобильные микроконтроллеры должны минимизировать количество выделяемого ими тепла для поддержания высокого уровня надежности в условиях высоких температур. Поэтому рабочая частота внутренней схемы микроконтроллера, включая ядро (ядра) ЦП, должна оставаться относительно низкой, что затрудняет повышение производительности.
В ответ на эти потребности компания Renesas реализовала IMTS в виде специализированного схемного блока для статических процессов, требующих высокой скорости отклика, таких как сбор данных с датчиков, вычисление управляющих значений на основе этих данных и вывод этих значений. IMTS не зависит от центрального процессора и способен работать автономно, что существенно снижает нагрузку на микроконтроллер управления двигателем. Избыточная мощность ЦП может быть направлена на разработку передовых алгоритмов управления двигателем, предназначенных для повышения энергоэффективности электромобилей, электромобилей с гибридными двигателями и подключаемых гибридов следующего поколения.
Основные особенности недавно разработанной специализированной технологии схем управления двигателем:
1) Разработка специализированного схемного блока для статического управления двигателем и схемотехники, обеспечивающей автономную работу.
Управление двигателем требует выполнения ряда статических этапов обработки, включающих операции управления, ориентированные на поле. В течение каждого периода управления значения тока и угла поворота двигателя регистрируются внутренней схемой таймера микроконтроллера, и эти значения определяют управляющие значения для следующего периода управления. Затем на основе этих управляющих значений генерируется результирующий ШИМ-сигнал (Примечание 3). При одновременной работе нескольких типов управления двигателем вычислительная нагрузка может достигать примерно 90% мощности ЦП (Примечание 4) в автомобильном микроконтроллере Renesas с технологическим процессом 40 нанометров (нм) и частотой 320 МГц. Недавно разработанный IMTS представляет собой специализированный схемный блок для этих ресурсоемких операций управления, ориентированных на поле. Он также тесно связан со специализированной схемой таймера управления двигателем, в результате чего создается система, в которой последовательность обработки, выполняемая в течение каждого периода управления, управляемого схемой таймера, от получения значения тока и угла поворота до вывода ШИМ-сигнала, осуществляется автономно, независимо от ЦП.
Это означает, что вся нагрузка на ЦП, ранее необходимая для вышеуказанной обработки, устраняется, а освободившаяся таким образом мощность ЦП может быть направлена на программное обеспечение, содержащее передовые алгоритмы управления, разработанные для повышения энергоэффективности.
Благодаря выделенной схеме для обработки управляющих операций, ориентированных на поле, IMTS сокращает время обработки до 0,8 мкс, что составляет менее 1/10 от времени обработки в программной реализации на базе ЦП. Производительность обработки этой новой технологии достаточна для удовлетворения требований высокоскоростного управления импульсными инверторами (например, частота переключения 100 кГц, период управления 10 мкс) с использованием силовых устройств, изготовленных из новых материалов, таких как карбид кремния (SiC), которые находятся на пороге следующего поколения управления электродвигателями.
2) Разработка схемотехнических решений, обеспечивающих функциональную безопасность, необходимую для управления питанием.
Система управления трансмиссией должна обеспечивать функциональную безопасность, чтобы в случае отказа какого-либо компонента система могла это обнаружить и автоматически перейти в безопасное состояние. Обычно это достигается за счет использования двух микроконтроллеров для обеспечения резервирования системы или за счет использования одного микроконтроллера с резервной внутренней схемой, что может привести к относительно высоким затратам.
Разработанная технология использует микроконтроллер с двумя центральными процессорами в двухъядерной синхронной конфигурации, который регулярно контролирует внутреннюю работу схемы IMTS. Такой подход позволяет снизить затраты, обеспечивая при этом высокоскоростное управление и функциональную безопасность. Функциональная безопасность создает нагрузку на центральный процессор, но в практических сценариях ее использование оценивается всего в 2,4 процента (Примечание 5) от общей вычислительной мощности центрального процессора.
3) Разработка схемной технологии для гибкой коррекции ошибок сигналов внешних датчиков.
Для производства высокоточного микроконтроллера с высокоточной обработкой данных крайне важно получать высокоточные значения сигналов датчиков. Однако ошибки, возникающие из различных источников, таких как положение датчиков, неизбежны. Разработанная система IMTS имеет конфигурацию, позволяющую осуществлять коррекцию ошибок в реальном времени с помощью разработанного пользователем программного обеспечения. Кроме того, IMTS выполняет эту обработку автономно, поэтому процесс коррекции не создает нагрузки на центральный процессор. Скорректированные значения сигналов датчиков используются для управления двигателем, что приводит к более точной обработке данных и повышению энергоэффективности при работе двигателя.
Компания Renesas тестирует прототип 40-нм микроконтроллера со встроенной флэш-памятью, в котором используются новые технологии. Для подтверждения его работы в реальных условиях используется реальная система управления двигателем. Renesas стремится внести свой вклад в разработку более энергоэффективных систем управления двигателем для электромобилей, гибридных автомобилей и подключаемых гибридов, используя эту специализированную технологию схем управления двигателем.
Примечание 1: Операции управления, ориентированные на поле, — это базовый тип обработки, широко используемый в управлении двигателями, в котором сложные вычисления, включая тригонометрические функции, используются для преобразования координат с целью генерации сигналов постоянного тока, которые более точно аппроксимируют заданные значения управления.
Примечание 2: По состоянию на 7 февраля 2017 г., на основе исследований Renesas.
Примечание 3: ШИМ означает широтно-импульсную модуляцию, тип импульсных сигналов, используемых для управления внешним силовым устройством с помощью микроконтроллера.
Примечание 4: Ожидается, что системы следующего поколения потребуют периода управления таймером двигателя в 12,5 мкс. Расчетное значение нагрузки на ЦП предполагает, что две операции управления двигателем (например, для двигателей, приводящих в движение передние и задние колеса) происходят одновременно в течение каждого периода управления.
Примечание 5: Расчетное значение нагрузки на ЦП предполагает сценарий использования, в котором неисправности обнаруживаются в течение одного оборота, когда двигатель работает со скоростью 100 000 об/мин.