




Но если их удастся сделать быстрее и маневреннее, дроны можно будет использовать в критически важных по времени операциях не только на гоночной трассе, но и, например, для поиска выживших после стихийного бедствия.
Теперь инженеры-аэрокосмисты из Массачусетского технологического института разработали алгоритм, который помогает дронам находить самый быстрый маршрут вокруг препятствий, не допуская столкновений. Новый алгоритм сочетает в себе моделирование полета дрона через виртуальную полосу препятствий с данными экспериментов с реальным дроном, пролетающим по тому же маршруту в реальном пространстве.
Исследователи обнаружили, что дрон, обученный с помощью их алгоритма, пролетел простую полосу препятствий на 20 процентов быстрее, чем дрон, обученный с помощью традиционных алгоритмов планирования. Интересно, что новый алгоритм не всегда удерживал дрон впереди конкурента на протяжении всей трассы. В некоторых случаях он замедлял дрон, чтобы преодолеть сложный поворот, или экономил энергию, чтобы ускориться и в конечном итоге обогнать соперника.
«На высоких скоростях возникают сложные аэродинамические процессы, которые трудно смоделировать, поэтому мы используем реальные эксперименты, чтобы восполнить эти пробелы и выяснить, например, что сначала лучше замедлиться, чтобы потом увеличить скорость», — говорит Эзра Тал, аспирант кафедры аэронавтики и космонавтики Массачусетского технологического института. «Именно такой целостный подход мы используем, чтобы понять, как можно сделать общую траекторию максимально быстрой».
«Подобные алгоритмы — очень важный шаг на пути к тому, чтобы дроны будущего могли очень быстро перемещаться в сложных условиях», — добавляет Сертак Караман, доцент кафедры аэронавтики и космонавтики и директор Лаборатории информационных и систем принятия решений в Массачусетском технологическом институте. «Мы действительно надеемся расширить границы их возможностей, чтобы они могли перемещаться с той скоростью, которую позволяют их физические возможности».
Тал, Караман и аспирант Массачусетского технологического института Гильхён Рё опубликовали результаты своих исследований в Международном журнале исследований в области робототехники.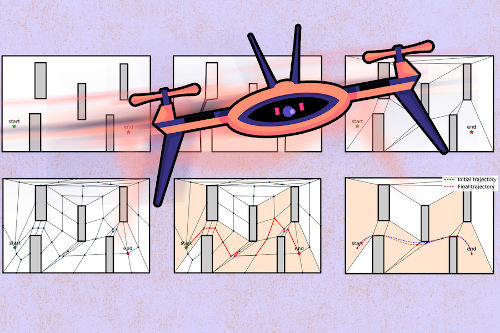
Быстрые эффекты
Обучение дронов облету препятствий относительно просто, если предполагается, что они будут летать на низкой скорости. Это связано с тем, что аэродинамические эффекты, такие как сопротивление воздуха, обычно не являются фактором на низких скоростях и могут быть проигнорированы в любой модели поведения дрона. Но на высоких скоростях эти эффекты гораздо более выражены, и становится гораздо сложнее предсказать, как будут вести себя летательные аппараты.
«Когда летишь на высокой скорости, сложно оценить свое положение», — говорит Рё. «Могут возникать задержки в передаче сигнала двигателю или внезапное падение напряжения, которые могут вызвать другие динамические проблемы. Эти эффекты невозможно смоделировать с помощью традиционных подходов к планированию».
Чтобы понять, как аэродинамика на высоких скоростях влияет на полет дронов, исследователям приходится проводить множество экспериментов в лаборатории, заставляя дроны летать с разной скоростью и по разным траекториям, чтобы определить, какие из них летают быстро, не разбиваясь — дорогостоящий процесс обучения, который часто приводит к авариям.
В противоположность этому, команда из Массачусетского технологического института разработала высокоскоростной алгоритм планирования полетов, который сочетает в себе моделирование и эксперименты, сводя к минимуму количество экспериментов, необходимых для определения быстрых и безопасных траекторий полета.
Исследователи начали с разработки физической модели планирования полета, которая имитировала вероятное поведение дрона при прохождении виртуальной полосы препятствий. Они смоделировали тысячи сценариев гонки, каждый с разной траекторией полета и скоростью. Затем они рассчитали, является ли каждый сценарий осуществимым (безопасным) или невозможным (приводящим к крушению). На основе этого графика они смогли быстро выбрать несколько наиболее перспективных сценариев, или траекторий гонки, для тестирования в лаборатории.
«Мы можем быстро и недорого провести это моделирование с низкой степенью детализации, чтобы увидеть интересные траектории, которые могут быть быстрыми и осуществимыми. Затем мы запускаем эти траектории в экспериментах, чтобы определить, какие из них действительно осуществимы в реальном мире», — говорит Таль. «В конечном итоге мы сходимся к оптимальной траектории, которая обеспечивает нам кратчайшее осуществимое время».
Переход от медленного движения к быстрому
Чтобы продемонстрировать свой новый подход, исследователи смоделировали полет дрона по простой трассе с пятью большими квадратными препятствиями, расположенными в шахматном порядке. Они создали ту же конфигурацию в реальном тренировочном пространстве и запрограммировали дрон на прохождение трассы со скоростями и траекториями, которые они ранее выбрали в своих симуляциях. Они также пролетели по той же трассе дроном, обученным с использованием более традиционного алгоритма, который не включает эксперименты в процесс планирования.
В целом, дрон, обученный с помощью нового алгоритма, «выиграл» все гонки, пройдя трассу за меньшее время, чем дрон, обученный традиционным способом. В некоторых случаях дрон-победитель завершил трассу на 20 процентов быстрее своего конкурента, даже несмотря на то, что с самого начала он выбрал более медленную траекторию, например, немного дольше преодолевая поворот. Дрон, обученный традиционным способом, не вносил подобных тонких корректировок, вероятно, потому что его траектории, основанные исключительно на моделировании, не могли в полной мере учитывать аэродинамические эффекты, выявленные в ходе реальных экспериментов команды.
Исследователи планируют провести дополнительные эксперименты на более высоких скоростях и в более сложных условиях, чтобы еще больше усовершенствовать свой алгоритм. Они также могут использовать данные о полетах, полученные от пилотов, дистанционно управляющих дронами, чьи решения и маневры могли бы помочь определить еще более быстрые и реалистичные планы полетов.
«Если пилот-человек замедляется или ускоряется, это может повлиять на работу нашего алгоритма», — говорит Таль. «Мы также можем использовать траекторию пилота-человека в качестве отправной точки и улучшать её, чтобы увидеть, чего люди не делают, а наш алгоритм может понять, как летать быстрее». Это лишь некоторые из идей, которые мы рассматриваем в будущем.
Данное исследование частично финансировалось Управлением военно-морских исследований.
###
Автор статьи: Дженнифер Чу, пресс-служба Массачусетского технологического института













