Однако настройка этих сложных интегральных схем и оценка потенциальной производительности системы, основываясь исключительно на технических характеристиках или моделировании, представляет собой сложную задачу. Этот процесс может быть длительным и дорогостоящим, а также может вносить неопределенность в процессе внедрения. Наилучший подход заключается в проведении разработки параллельно с этапами проектирования системы, компоновки и разработки программного обеспечения, используя оценочные платы.
В этой статье рассматриваются некоторые проблемы, с которыми сталкиваются разработчики при использовании интегральных схем управления движением, и роль оценочных плат в их решении. Затем приводятся примеры интегральных схем и соответствующих оценочных плат от Analog Devices, которые сокращают время выхода на рынок, обеспечивая раннюю, реалистичную оценку, одновременно снижая неопределенность в отношении аппаратного и программного обеспечения.
Краткое описание требований к интегральным схемам управления движением:
Интегральные схемы управления движением обеспечивают интеллектуальные возможности, необходимые для управления двигателем и его внутренними силовыми устройствами, такими как MOSFET-транзисторы, управляющие обмотками двигателя. И двигатель, и MOSFET-транзисторы требуют тщательного управления для достижения оптимальной производительности, траектории, профиля движения и эффективности в статических и динамических режимах работы и при различных условиях нагрузки, а также для обработки возмущений, переходных процессов и неисправностей.
Для решения этих задач производители интегральных схем (ИС) предлагают оценочные платы. Они упрощают настройку, оптимизацию и оценку производительности аппаратного и программного обеспечения, позволяя проводить тестирование в режиме реального времени (HITL) с реальным двигателем и нагрузкой в различных условиях. Они также гарантируют правильное определение физической компоновки ИС и окружающей схемы с учетом распределения питания, паразитных эффектов, возможностей подключения и форматов ввода/вывода (I/O), физических разъемов и многого другого. Доступные в виде плат среднего уровня, базовых коммутационных плат (BOB) или модульных решений, эти платы позволяют разработчикам оценивать различные настройки, конфигурации и опции, чтобы определить наилучшее решение для конкретного приложения.
Микросхемы управления двигателями и соответствующие платы.
Хорошим примером микросхемы управления двигателем является TMC5130A-TA-T из TMC5130 . Это высокопроизводительный драйвер и контроллер шагового двигателя с интерфейсами последовательной связи, включающий гибкий генератор линейного изменения напряжения для автоматического позиционирования.
Используя сложный алгоритм прерывания StealthChop, драйвер обеспечивает практически бесшумную работу, максимальную эффективность и оптимальный крутящий момент двигателя. Благодаря интеграции драйвера и контроллера в систему на кристалле (SoC), TMC5130 предлагает ряд уникальных улучшений. Например, шеститочечный генератор линейного изменения напряжения TMC5130 использует функции DcStep, CoolStep и StallGuard2 для автоматической оптимизации каждого движения двигателя.
Чтобы помочь разработчикам начать работу с TMC5130, TMC5130-EVAL (рис. 1) предоставляет удобную аппаратную платформу и простой в использовании программный инструмент для оценки. Плата состоит из трех частей: соединительного моста между материнской платой и компьютером (слева), платы разъемов, включающей несколько контрольных точек (в центре), и платы TMC5130-EVAL (справа).
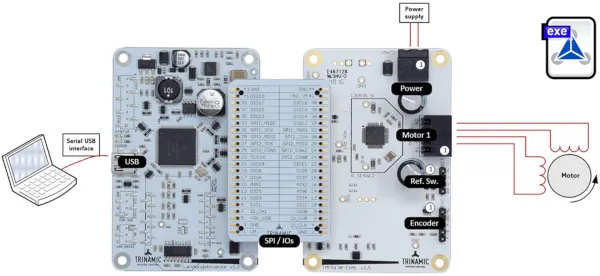
Рисунок 1: Оценочная плата TMC5130-EVAL (справа) и нагрузка двигателя (крайняя справа) сконфигурированы с помощью USB-перемычки для подключения к ПК (слева) и платы с разъемами для контрольных точек (в центре). (Источник изображения: Analog Devices)
Для разработчиков, предпочитающих создавать собственные схемы на базе микросхемы TMC5130, компания Analog Devices предлагает TMC5130A-BOB (рис. 2 выше). Эта плата обеспечивает необходимые базовые соединения для работы и управляется через интерфейс SPI. На ее принципиальной схеме (рис. 2 ниже) показана минималистичная схема, обеспечивающая функциональность микросхемы TMC5130.
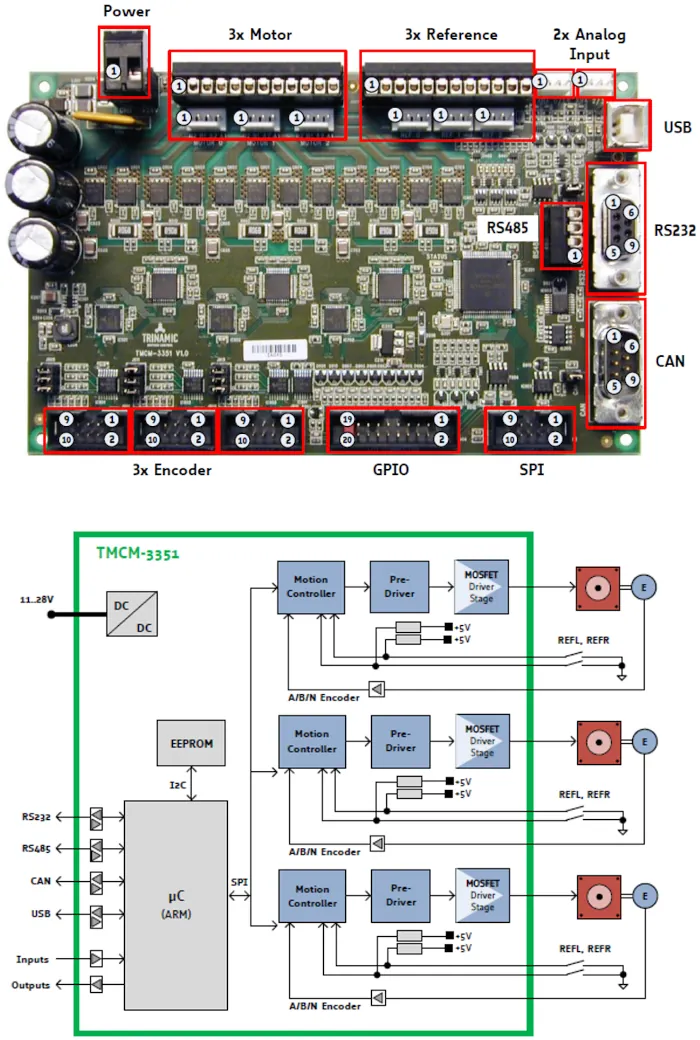
Рисунок 2: Микросхема TMC5130A-BOB (вверху) демонстрирует базовый подход к оценке, с точками подключения по краям вместо дискретных разъемов; ее принципиальная схема (внизу) показывает минимальную схему, необходимую для обеспечения функциональности микросхемы TMC5130. (Источник изображения: Analog Devices)
Оценочный комплект TMC5240-EVAL основан на проверенной платформе TMC5130-EVAL и предназначен для оптимизации оценки шаговых двигателей следующего поколения. Он включает в себя 36-вольтовые H-мосты, измерение тока без потерь и усовершенствованное управление движением с оптимизированным по рывкам генератором линейных импульсов и сверхтихой работой StealthChop2™, что обеспечивает более быструю настройку, упрощение регулировки и более эффективную проверку плавной и точной работы двигателя.
Усовершенствованное управление исключает необходимость в датчиках обратной связи.
Полево-ориентированное управление (FOC), также известное как векторное управление, становится все более популярным подходом к управлению широким спектром двигателей, поскольку во многих случаях оно исключает необходимость в датчиках обратной связи, таких как энкодеры или датчики Холла, а также связанные с ними затраты и размеры. Основное различие между FOC и не-FOC методами заключается в том, что FOC требует высокоточных вычислений и матричной математики, которые должны выполняться в реальном времени.
Микросхема драйвера двигателя TMC4671специально разработана для FOC, имеет встроенные алгоритмы и выделенный двигатель для сложных вычислений, необходимых для их выполнения. Этот сервоконтроллер для двигателей постоянного тока, бесщеточных двигателей постоянного тока (BLDC) и шаговых двигателей обеспечивает управление крутящим моментом через FOC, а также управление скоростью и положением через каскадное управление.
Микросхема TMC4671-A поддерживает интерфейсы SPI и UART для базовой связи с микроконтроллером (MCU) начального уровня. Все функции управления реализованы аппаратно, с интегрированными АЦП, интерфейсами датчиков положения для дополнительной обратной связи, интерполяторами положения и многим другим, что обеспечивает полнофункциональный сервоконтроллер для широкого спектра сервоприложений.
Плата TMC4671-EVAL (рис. 3) для TMC4671-A упрощает настройку необходимых параметров FOC и оценку характеристик двигателя в рамках этой усовершенствованной схемы управления. Разработчик подключает TMC4671-EVAL к перемычке, соответствующей базовой плате и отдельному силовому каскаду. Такая конфигурация позволяет легко настраивать пропорционально-интегральные (PI) регуляторы и схемы обратной связи, а также поддерживает работу двигателя в стандартных режимах управления положением, скоростью и крутящим моментом.

Рисунок 3: Плата TMC4671-EVAL имеет два ряда разъемов для ввода/вывода сигналов и питания. (Источник изображения: Analog Devices, изменено автором)
Разъемы на верхней стороне платы TMC4671-EVAL предназначены для подключения цифровых энкодеров, сигналов цифровых датчиков Холла и опорных переключателей. Разъемы на нижней стороне платы предназначены для аналоговых сигналов датчиков Холла или синусоидального/косинусоидального энкодера.
Разработчики, предпочитающие создавать собственную оценочную схему на основе функционального ядра драйвера двигателя, могут использовать плату расширения TMC4671-BOB (рис. 4, сверху). Она предоставляет интерфейсы SPI и UART для связи и настройки, а также интерфейс мониторинга в реальном времени (RTMI) для отладки и настройки в реальном времени через гальванически (омически) изолированный адаптер USB-2-RTMI_V20 (рис. 4, снизу)

Рисунок 4: TMC4671-BOB (вверху) обеспечивает прямой доступ к TMC4671, а также к интерфейсам SPI и UART; связанный с ним адаптер USB-2-RTMI_V20 (внизу) представляет собой гальванически изолированный USB-интерфейс. (Источник изображения: Analog Devices)
Этот адаптер обеспечивает преобразование интерфейса USB для мониторинга контроллера FOC TMC4671-LA в реальном времени. Высокоскоростной преобразователь интерфейса USB-в-SPI питается от USB и обеспечивает базовую защиту от электростатического разряда (ESD), а также гальваническую изоляцию между разъемами USB и RTMI для предотвращения проблем с безопасностью и контурных помех.
Полный комплект для оценки.
Наконец, в некоторых случаях полная оценочная плата Analog Devices может служить готовым продуктом. Например, TMCM-3351-TMCL (рис. 5, сверху) представляет собой плату драйвера/драйвера трех двухфазных биполярных шаговых двигателей. Она включает в себя все необходимые активные и пассивные компоненты, в том числе драйверы питания MOSFET и разъемы (рис. 5, снизу).
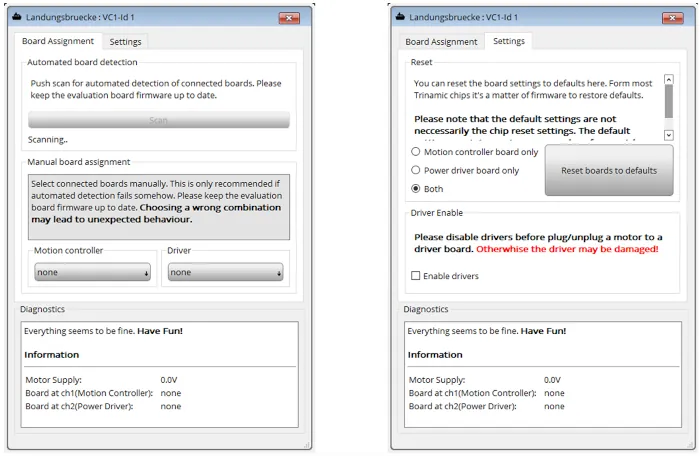
Рисунок 5: Стандартные сигнальные, силовые и входные/выходные разъемы модуля TMCM-3351-TMCL (сверху) упрощают настройку и использование; микросхема и ее модуль могут одновременно управлять тремя двигателями (снизу) для трехкоординатного управления движением. (Источник изображения: Analog Devices)
Этот полнофункциональный модуль поддерживает линейные и S-образные линейно изменяющиеся параметры для работы в замкнутом контуре с опциональными энкодерами для каждой из трех осей. TMCM-3351-TMCL также предлагает множество универсальных цифровых и аналоговых входов и выходов. Для связи доступны последовательный интерфейс RS-485, шина CAN, USB и RS-232.
Основные программные инструменты для повышения производительности оценочных плат:
Оценочные платы совместимы с интегрированной средой разработки Trinamic Motion Control Language (TMCL-IDE). Этот графический пользовательский интерфейс (GUI) предоставляет инструменты для простой настройки параметров, визуализации данных в реальном времени, а также разработки и отладки автономных приложений.
Автор: Билл Швейбер. Материал предоставлен североамериканскими редакторами DigiKey. Digikey
В среде разработки TMCL-IDE отображается несколько диалоговых окон для диагностических задач (рис. 6), включая обзор контроллера движения и подключенных микросхем драйверов. Это окно обзора появляется сразу после первого подключения оценочного комплекта. В окне отображается текущее состояние подключений, а вторая вкладка диалогового окна позволяет пользователям выбрать основные настройки или сбросить модуль до заводских настроек.
Рисунок 6: Графический интерфейс TMCL-IDE упрощает установку, настройку и анализ производительности различных интегральных схем управления двигателями под реальными нагрузками при использовании с соответствующими оценочными платами. (Источник изображения: Analog Devices).
Заключение:
Современные интегральные схемы управления движением и их алгоритмы являются высокотехнологичными и должны обеспечивать исключительную производительность по множеству критериев управления двигателем, включая точность, надежность и эффективность. Используя оценочные платы и вспомогательное программное обеспечение, разработчики могут точно настраивать эти контроллеры параллельно с остальными этапами проектирования, чтобы обеспечить оптимизированную производительность двигателя, несмотря на изменения нагрузки и переходные процессы.