





Технология успешно внедрена в рабочий прототип. Этот инновационный прототип оснащен множеством 3D-пикселей магнитометра, использующих проверенную в отрасли технологию Triaxis® от Melexis. Датчик соединен с магнитом, встроенным в эластомерный материал. Это создает мягкий контактный интерфейс, имитирующий свойства человеческой кожи. Такая конструкция обеспечивает высокую чувствительность, поэтому даже небольшое усилие вызовет ответную реакцию.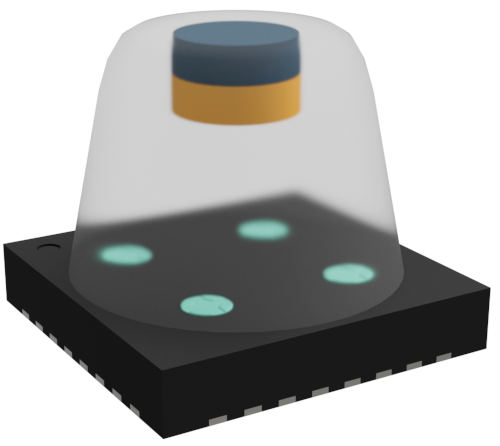
Достигнутое разрешение по силе составляет 2,7 мН, чего достаточно для обнаружения изменения веса на доли грамма (~0,3 грамма). Прототип Tactaxis очень компактен (размером всего 5 мм x 5 мм x 5 мм) и поэтому подходит для использования в ограниченных пространствах. Градиметрический подход делает датчик невосприимчивым к блуждающим магнитным полям, предотвращая потенциальные ошибки измерения. Кроме того, он достаточно прочен, чтобы выдерживать неблагоприятные условия (перепады температуры и т. д.). В отличие от конкурирующих оптических тактильных датчиков, Tactaxis полностью интегрирован, что позволяет производить большие объемы датчиков заводской калибровки. Этот полупроводниковый процесс предлагает значительные преимущества с точки зрения стоимости и надежности.
«Роботам необходимо чувство осязания для манипулирования хрупкими объектами. Для таких задач мы разработали новый магнитный датчик, который позволяет точно измерять силу контакта, оставаясь при этом устойчивым к внешним воздействиям», — объясняет Гаэль Клоуз, глобальный директор по инновациям в Melexis. «Используя возможности нашей технологии магнитных датчиков Triaxis®, мы сделали значительный шаг вперед в разработке тактильных датчиков для роботов, предоставив надежное и конкурентоспособное многоосевое решение для измерения».
«Теперь мы будем использовать прототип Tactaxis в качестве основы для дальнейших разработок». Институт инженеров электротехники и электроники (IEEE) опубликовал аналитический документ с подробным описанием прототипа 3D-датчика магнитной силы Melexis: T. Le Signor, N. Dupré, and G. Close, “A gradiometric magnetic force sensor immune to stray magnetic fields for robotic hands and grippers,” IEEE Robotics and Automation Letters, Jan. 2022. https://dx.doi.org/10.1109/LRA.2022.3146507








