





Для лучшего удовлетворения требований к энергопотреблению этих приложений, а также для обеспечения надежной и долговечной конструкции, разработчикам следует в первую очередь рассмотреть возможность использования небольших, энергоэффективных микроконтроллеров с интеллектуальными и сложными функциями. Эти микроконтроллеры могут обрабатывать большинство задач приложения и требуют меньшего количества внешних пассивных компонентов в конструкции сенсорного узла. Они также характеризуются низким энергопотреблением и включают в себя функции, повышающие гибкость и простоту.
Например, при проектировании сенсорных узлов с батарейным питанием для системы домашней безопасности часто используется пассивный инфракрасный (PIR) датчик движения как внутри, так и снаружи дома. PIR-датчик обнаруживает изменения количества инфракрасного излучения, «воспринимаемого» чувствительными элементами, которое изменяется в зависимости от температуры и характеристик поверхности объекта перед датчиком. Когда человек проходит между датчиком и фоном, датчик обнаруживает разницу между температурой окружающей среды и температурой тела, и наоборот. Затем он преобразует эту разницу во входном инфракрасном излучении в изменение выходного напряжения (VPIR(t)). Другие объекты с той же температурой, что и фон, но с другими характеристиками поверхности, также приведут к тому, что датчик обнаружит другой характер излучения, как показано на рисунке 1. Рисунок 1. Принцип обнаружения движения PIR-датчиком.
Уровни выходного сигнала PIR-датчика обычно очень низкие, ниже 1 мВ. Для обнаружения движения и предотвращения ложных срабатываний аналоговый сигнал необходимо усилить перед тем, как он будет оцифрован аналого-цифровым преобразователем (АЦП). В решениях на основе PIR-датчиков это обычно делается в несколько этапов с использованием операционных усилителей с высоким коэффициентом усиления, что, в свою очередь, увеличивает сложность конструкции, количество компонентов, энергоэффективность и стоимость, среди прочих факторов. Читайте дальше, чтобы узнать, как небольшой, энергоэффективный микроконтроллер может помочь смягчить эти последствия.
Сложность проектирования:
Микроконтроллерный PIR-датчик, предлагающий широкий спектр функций, таких как 12-битный дифференциальный АЦП с программируемым усилителем (PGA), требует меньше внешних компонентов, занимает меньше места на плате и снижает стоимость комплектующих. Рассмотрим PIR-датчик Microchip Click. Это печатная плата, содержащая все пассивные компоненты, необходимые для работы PIR-датчика. Плата Click основана на решении с операционным усилителем, включающем несколько АЦП, резисторов и конденсаторов. Она разработана для удобства использования, что упрощает прототипирование и оценку. Типичная конфигурация для прототипирования может включать плату Click PIR вместе с базой Microchip Curiosity Nano для плат Click™ и оценочным комплектом Curiosity Nano. Решение с использованием PIR-датчика может использовать микроконтроллер, такой как ATtiny1627 от Microchip Technology, который включает 12-битный дифференциальный АЦП и PGA. Количество внешних компонентов можно значительно сократить, исключив необходимость в операционном усилителе для усиления сигнала. Это, наряду с внешним АЦП, также позволяет исключить другие пассивные компоненты, такие как резисторы и конденсаторы.
Таким образом, использование микроконтроллера этого типа значительно упрощает конструкцию печатной платы для датчика движения PIR. На рисунке 2 показаны компоненты, которые можно удалить (X), и как можно выполнить новые соединения (синие линии).
Примечание: В этом примере в качестве основы для модификаций используется датчик движения PIR, поскольку это оказалось более практичным, чем проектирование новой печатной платы и приобретение необходимых компонентов. Это модифицированное решение не противоречит назначению плат Click.
 Рисунок 2. Пример изменений в схеме и диаграмме PIR-датчика.
Благодаря этим модификациям, использующим встроенный 12-битный дифференциальный АЦП и PGA, на рисунке 3 также показано, сколько внешних компонентов потребуется при выборе подходящего микроконтроллера.
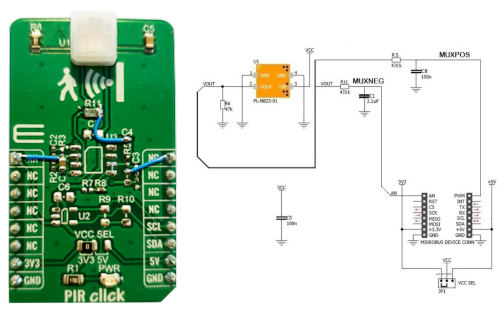 Рисунок 3. Модифицированный PIR-защелкивающийся механизм и схема.
Благодаря уменьшению количества внешних компонентов, конструкция аппаратной части и печатной платы станет более аккуратной и компактной, поскольку аппаратная часть потребует меньше внешних компонентов. Кроме того, программное обеспечение и микропрограмма могут быть более компактными и эффективными, так как микроконтроллер обрабатывает больше задач. Управление синхронизацией также упростится.
Когда большая часть сложности, связанной с проектированием сенсорных узлов, переносится с аппаратной части на микроконтроллер и ЦП (центральный процессор) и управляется через встроенное ПО, это делает процесс разработки более гибким, позволяя изменять и добавлять функциональность в процессе разработки. Все это достигается без необходимости перепроектирования платы, что приводит к значительной экономии времени и средств для разработчиков. Также упрощается оптимизация кода с учетом таких факторов, как энергопотребление. Просто изменяя параметры, разработчики могут модифицировать код приложения, добавлять функциональность или оптимизировать код для снижения энергопотребления или чувствительности к условиям окружающей среды, например, к колебаниям температуры. Датчики могут испытывать трудности с обнаружением человека, когда температура окружающей среды превышает 30°C. Другим примером дополнительной функциональности может быть внедрение машинного обучения для распознавания моделей движения и обучения системы различению шума и реального человека, движущегося в сторону животного и т. д.
В приложениях обнаружения движения с использованием PIR-датчиков микроконтроллеры, такие как ATtiny1627, переносят сложность с аппаратной части на встроенное ПО и программное обеспечение, поскольку большая часть необходимой функциональности интегрирована в сам микроконтроллер. Это снижает сложность и повышает гибкость.
Энергоэффективность:
Потребление энергии беспроводными сенсорными узлами имеет решающее значение. Чем дольше срок службы батареи, тем дольше срок службы сенсорного узла, а следовательно, и всей сенсорной сети системы. Это относится ко всем беспроводным сенсорным системам. Если для мониторинга установлено множество датчиков (десятки, сотни или тысячи), то при выключении узла он будет считаться неработоспособным или неисправным. Для более крупных сенсорных систем замена батареи или самого узла влечет за собой дополнительные расходы для конечного пользователя и означает, что система будет неработоспособна или не будет полностью функционировать, пока узел выключен, что может привести к неожиданным инцидентам без предупреждения. Поэтому чем дольше срок службы батареи, тем лучше.
Благодаря спящим режимам микроконтроллера и быстрому времени пробуждения каждый сенсорный узел потребляет минимальное количество энергии. Узел может оставаться в режиме ожидания и быстро активироваться при обнаружении движения из-за изменения температуры в пределах диапазона действия датчика. Затем он обрабатывает сигнал и возвращается в режим ожидания, тем самым увеличивая время работы каждого узла с батарейным питанием без необходимости замены батарей. На рисунке 4 показано, как работает процессор в режиме ожидания и при быстром времени активации. Энергопотребление зависит от приложения и будет варьироваться в зависимости от конфигурации PIR-датчика, времени сбора данных и параметров фильтрации, которые, в свою очередь, влияют на дальность обнаружения и/или чувствительность. Эти параметры можно регулировать для дальнейшего снижения энергопотребления при меньших требованиях приложения.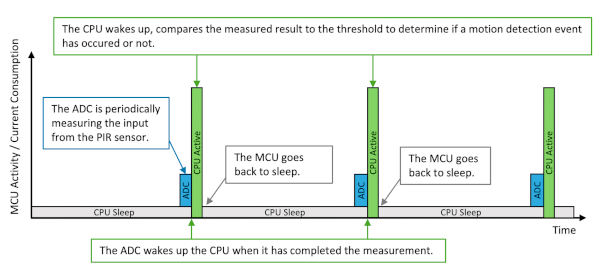 Рисунок 4. Хронология обновления прошивки.
Мощные микроконтроллеры, такие как ATtiny1627, способны интегрировать интеллектуальные и сложные функции, которые улучшают потребление тока и энергоэффективность, занимают меньше места и продлевают срок службы приложений с батарейным питанием и подключенных устройств, а также снижают сложность проектирования, общую стоимость системы и время выхода на рынок.
Автор: Стиан Согстад, MCU8, Microchip Technology





