




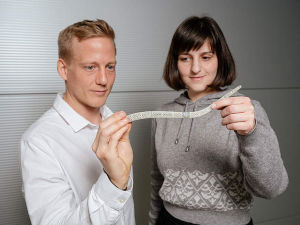
Современные промышленные роботы мощные, быстрые и высокоточные, но они также тяжелые и потенциально смертельно опасные. Любой, кто работает с этими машинами, должен быть осторожен, поскольку удар рукой промышленного робота может иметь болезненные последствия. Если мы хотим, чтобы люди работали бок о бок и рука с роботами, эти роботы должны быть, в буквальном смысле, мягче. Исследовательская группа под руководством профессора Штефана Зеелеке, специалиста по интеллектуальным материальным системам из Саарландского университета, разрабатывает роботизированную руку, в которой отсутствуют тяжелые металлические детали.
Исследователи из Саарбрюккена черпали вдохновение в природе, а именно в хоботе слона. «Хобот слона — это история эволюционного успеха, у которого были миллионы лет, чтобы адаптироваться и доказать свою ценность на практике», — объясняет Штефан Зеелеке. Тонкая, похожая на хобот, роботизированная рука, разрабатываемая исследовательской группой, может качаться, колебаться и изгибаться во всех направлениях. В отличие от тяжелых, шарнирных металлических манипуляторов, используемых в современных промышленных роботах, новый роботизированный манипулятор не крепится к громоздкому шарниру, позволяющему двигаться только в определенных направлениях. И подобно тому, как у слона нет костей, у роботизированного хобота нет жесткого металлического каркаса. Его гибкость и маневренность достигаются благодаря продуманному взаимодействию искусственных мышц.
«Используя интеллектуальные материальные системы, мы можем создавать гибкие, мягкие роботизированные инструменты, которые намного легче и гибче, чем используемые сегодня устройства. Им не нужны двигатели, гидравлические или пневматические системы; им требуется лишь немного электроэнергии. Это делает нашу технологию экологичной, экономически эффективной и бесшумной», — говорит Штефан Зеелеке. Его исследовательская группа в Саарландском университете и Саарбрюккенском центре мехатроники и автоматизации (ZeMA) разрабатывает различные типы искусственных мышц для использования в интеллектуальных роботизированных хоботах и щупальцах. Для проектирования этих систем инженеры используют интеллектуальные полимеры и сплавы с эффектом памяти формы. Команда представит новый прототип роботизированного хобота на Ганноверской ярмарке в этом году. Они продемонстрируют возможности 30-сантиметрового хоботка, «мышцы» и «нервы» которого сделаны из пучков никель-титановой проволоки. «Разрабатываемая нами технология масштабируема и может использоваться в больших роботизированных манипуляторах для промышленного применения», — объясняет Зеелеке.
Искусственные мышцы, изготовленные из никель-титановой проволоки, могут сокращаться подобно мышцам живых организмов. По команде они могут укорачиваться (сокращение мышцы) и снова удлиняться (расслабление мышцы). Такая способность никель-титана обусловлена необычным свойством сплава — эффектом памяти формы; то есть материал может «запоминать» свою первоначальную форму и возвращаться к ней после деформации. Если никель-титановую проволоку нагреть, например, электрическим током, она укоротится. Когда ток отключается, проволока охлаждается и возвращается к своей первоначальной длине. Причина такого поведения кроется в кристаллической структуре сплава. «Нагревание сплава вызывает фазовые переходы в твердом состоянии», — объясняет профессор Пауль Моцки, который работает совместно со Стефаном Зеелеке и является междисциплинарным профессором в области интеллектуальных материальных систем для инновационного производства в Саарландском университете и ZeMA. В отличие, например, от жидкой воды, которая при нагревании меняет агрегатное состояние и переходит в газообразное, никель-титан остается в твердом состоянии, но его кристаллическая структура претерпевает трансформацию.
Инженеры создают роботизированный туловище из большого количества искусственных мышечных волокон. Подобно тому, как человеческая мышечная ткань состоит из пучков мышечных волокон, искусственные мышечные волокна состоят из пучков сверхтонких проводов с эффектом памяти формы. Эти сверхтонкие пучки проводов обеспечивают большую площадь поверхности, через которую они могут передавать тепло, а значит, они быстрее охлаждаются и расслабляются после сокращения. Они также прочны. Провода обладают самой высокой плотностью энергии среди всех известных приводных механизмов и могут создавать значительную силу натяжения. «Это позволяет нам создавать мощные приводные технологии в очень малых пространствах, что в противном случае было бы невозможно», — объясняет Моцки. Продевая пучки проводов через ряд тонких круглых пластиковых дисков, пучки проводов поддерживают расстояние между дисками, создавая таким образом сегменты туловищной структуры. Соединяя несколько таких сегментов, исследователи могут построить полный туловище, при этом диски постепенно уменьшаются к сужающемуся концу туловища.
Применяя электрический ток, исследовательская группа может сгибать мышцы туловища. Укорачивая искусственные мышечные волокна с одной стороны мышечного сегмента, туловище изгибается наружу под желаемым углом в этой точке. Контролируя активацию каждого из пучков проводов, искусственные мышцы могут сгибаться и разгибаться, создавая плавные последовательности движений. Без необходимости в дополнительных датчиках исследователи могут быстро и точно контролировать положение туловища и заставлять его выполнять практически любую последовательность движений. Дополнительные датчики не требуются, поскольку сами искусственные мышцы обладают сенсорными свойствами, что позволяет им также действовать как своего рода сенсорная система, внутренняя нервная система. Каждая деформация проводов вызывает изменение электрического сопротивления, что позволяет нам присвоить точное значение сопротивления любой конкретной деформации провода. «Благодаря этим значениям сопротивления мы точно знаем, как деформируется данный пучок проводов, что, по сути, придает системе сенсорные свойства», — объясняет аспирант Янник Гёрген, разработавший искусственный хобот в рамках своего докторского исследовательского проекта. Для обучения бионического хобота инженеры используют эти значения для моделирования и программирования последовательностей движений, что, в свою очередь, включает в себя разработку интеллектуальных алгоритмов для этой цели. Они также могут оснастить кончик хобота дополнительными функциями, такими как захватный инструмент или система камер. Хобот также может быть оснащен шлангом, способным точно дозировать или перекачивать жидкости.







 Asparagus picking-1-w.jpg)






