




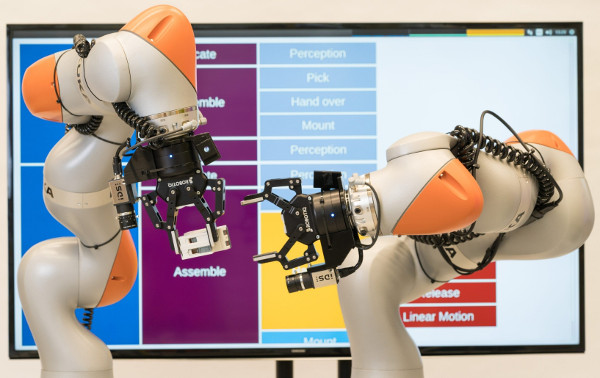
При начале работы раздается щелчок, когда рука устанавливает деталь на нужное место в сборочном механизме. Затем рука отводится, берет следующую деталь и передает ее другой руке для максимальной точности, чтобы обе конечности координировали свои движения для сборки секции пульта управления.
В мюнхенском подразделении Siemens Corporate Technology, глобальном исследовательском центре компании, были протестированы возможности совместной работы рук двурукого робота. Там было подтверждено, что роботизированная система является важнейшим элементом для будущего производства, будущего, в котором заводы будут саморегулирующимися.
Способность выполнять задачи автономно, а не автоматически, — это то, что необходимо производителям мелкосерийного производства и тем, кто выпускает различные версии одного и того же продукта, чтобы удовлетворить растущий спрос на продукцию, изготовленную на заказ. Традиционная автоматизация пока нерентабельна на этом уровне, известном как «партия 1».
Команда Siemens Corporate Technology под руководством Кая Вурма и Георга фон Вихерта, отвечающая за исследования в области автономных систем внутри компании, решила эту проблему. «Наш интеллектуальный прототип с двумя манипуляторами показывает, что экономически эффективное производство небольших партий продукции возможно», — говорит Вурм. «В будущем роботам больше не потребуется так дорого и медленно программировать их с помощью страниц кода, определяющих индивидуальную процедуру сборки деталей. Нам нужно будет только описать задачу, и система преобразует эти спецификации в программу»
Переход к семантической информации
: «Мы просто говорим роботу вставить конкретный элемент в сборочную линию», — говорит Вурм. «И он именно это и делает». В небольших масштабах эта задача эквивалентна размеру первой партии. Она включает в себя производство или сборку изделия, содержащего различные детали в разных вариантах, для чего робот получает информацию о том, как изготовить изделие, из соответствующей программной модели. В то время как эта модель CAD/CAM (система автоматизированного проектирования и производства) непонятна обычным роботам, новый прототип может понимать такие модели. В некотором смысле, это как если бы робот мог понимать разные языки, что устраняет необходимость программирования его движений и процессов.
Для достижения этой цели прототип разбивает задачи плана сборки программного обеспечения, такие как общая команда «собрать», на действия, например, «захватить» и «доставить», пока не переместит манипулятор или не откроет захваты. Робот также определяет, какую задачу должен выполнить каждый манипулятор. Для этого разработчики оснастили прототип возможностью дополнять информацию программного обеспечения для разработки продукта на семантическом уровне.
«Информация о компонентах продукта и процессе семантически преобразуется в онтологии и графы знаний, — утверждает Вурм. — Это делает неявную информацию явной. До сих пор некоторые процессы, которые люди выполняют интуитивно благодаря опыту, приходилось обучать роботов с помощью кода. Однако наш прототип анализирует проблему самостоятельно и находит соответствующее решение».
В случае прототипа Siemens этот процесс легко наблюдать на мониторе, расположенном справа от манипуляторов робота. На мониторе отображаются два ряда цветных плиток, каждая из которых содержит слова, такие как «собрать» (левый столбец) и «выбрать» (правый столбец). Эти плитки постепенно перемещаются вверх, подобно прокрутке веб-страницы. Плитки представляют каждый этап процесса сборки. На левом мониторе демонстратор отображает информацию, полученную манипуляторами робота в начале производственного процесса. Эта информация представляет собой трехмерное изображение окружающей области и объектов в ней. Над демонстратором расположены еще два экрана, показывающие, что в данный момент видят манипуляторы робота через свои встроенные камеры.
На пути к самокорректирующимся системам
: прототип системы Siemens Corporate Technology также может исправлять ошибки без предварительного обнаружения. Например, если деталь сместилась, один из ее манипуляторов найдет ее, если она останется в поле зрения камеры. Манипулятор подхватит деталь и скорректирует все последующие движения для ее правильной установки. Если деталь необходимо расположить на противоположной стороне узла, манипулятор перенесет компонент на другой манипулятор. Эти инновационные разработки являются частью программы компании Core Technology (CCT) Future of Automation. CCT позволяет Siemens сосредоточиться на важнейших областях инноваций, таких как цифровые двойники, искусственный интеллект и аддитивное производство.







 Asparagus picking-1-w.jpg)






