
Современные методы мониторинга транспортной инфраструктуры основаны на использовании камер, но их эффективность снижается из-за низкого уровня освещенности и неблагоприятных погодных условий. Усовершенствованный твердотельный лидар от Toshiba предлагает превосходную альтернативу, обеспечивая четкое трехмерное сканирование на большие расстояния и обнаружение объектов в широком диапазоне условий освещения и погоды. Кроме того, он компактен, его размеры составляют одну треть от размеров предыдущего прототипа, анонсированного в июле 2020 года.
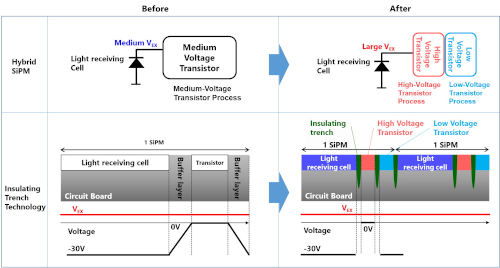 Инновации, внедренные компанией Toshiba в свои кремниевые фотоумножители (SiPM) для повышения разрешения изображения, являются основополагающими для этого компактного лидарного устройства. Каждый SiPM состоит из светоприемных ячеек, управляемых транзисторами. Новые чипы имеют меньшие по размеру транзисторные модули и исключают слои, защищающие транзисторы. Вместо этого между транзисторами и светоприемными ячейками размещаются изоляторы. Потенциальная проблема снижения светочувствительности из-за использования меньших транзисторов решена за счет поддерживаемого высоковольтного участка для повышения входного напряжения на светоприемную ячейку (как показано на рисунке 1).
Благодаря этим нововведениям размер SiPM уменьшился на 75%, а светочувствительность увеличилась на 50% по сравнению с предшественником, выпущенным в июле 2020 года. Теперь в один корпус можно разместить больше SiPM, что повышает разрешение до 1200 x 80 пикселей (увеличение в 4 раза).
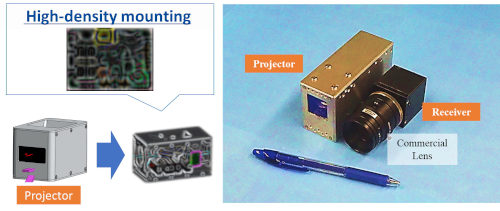 Механизм температурной компенсации автоматически регулирует входное напряжение, подаваемое на светоприемные ячейки, чтобы смягчить воздействие внешних изменений температуры. Это означает, что производительность SiPM сохраняется, несмотря на колебания температуры окружающей среды. Кроме того, используя свой опыт в сборке высокоплотных компонентов, Toshiba уменьшила общий размер проектора и приемника LiDAR до объема 350 см³ (как показано на рисунке 2).
Лидар успешно обвёл картонную мишень, расположенную на расстоянии 50 м, и точно измерил расстояние. (Низкая частота кадров (1 кадр/с). Фиксированный угол. Дальность обнаружения: ~300 м)