Остаточные пульсации таких модулей часто пренебрежимо малы, что означает, что в большинстве случаев можно использовать выходной фильтр. Поскольку входной ток понижающего преобразователя излучает импульсы, это может создавать радиочастотные помехи в приложении. В зависимости от конкретного приложения разработчик оборудования решает, размещать ли входной фильтр непосредственно перед силовым модулем или в другом месте на переключателе. В этой статье рассматривается процесс проектирования входных фильтров для оптимизированных силовых модулей и используемые методы измерения.
Для начала полезно проиллюстрировать, как генерируется дифференциальный шум. Дифференциальный шум представляет собой помеховые сигналы в системе с симметричным взаимным потоком между источником и нагрузкой по линиям контроллера переключения. Он входит по одной линии и выходит по другой.
 Во входной цепи тактовая частота модуля питания включает переменную составляющую, наложенную на полезный ток, и по конфигурации аналогична току, протекающему через индуктивность накопителя модуля питания. Входной ток протекает через входной конденсатор Cin. Реальные конденсаторы имеют резистивную составляющую, ESR, и индуктивную составляющую, ESL, как показано на рисунке 2.
Из-за ESR входного конденсатора и импедансов линий модуля питания переменные составляющие создают нежелательное падение напряжения.
 Таким образом, шумовое напряжение проявляется в виде сигнала дифференциального режима. Амплитуда помехового напряжения на входе конденсатора зависит в первую очередь от эквивалентного последовательного сопротивления (ESR) конденсатора. Электролитические конденсаторы имеют относительно высокое ESR, составляющее от нескольких миллиом до нескольких Ом. Следовательно, помеховое напряжение может варьироваться от нескольких милливольт до нескольких вольт. С другой стороны, керамические конденсаторы имеют очень низкое ESR, всего несколько миллиом, что приводит к шумовому напряжению в несколько милливольт. Кроме того, конструкция печатной платы модуля питания оказывает сильное влияние на помеховое напряжение.
Для уменьшения шума дифференциального режима на входе преобразователя следует установить как минимум один простой LC-фильтр, чтобы минимизировать составляющие переменного тока. В системах с высоким импедансом такие входные фильтры теоретически могут создавать ослабление напряжения 40 дБ/декада в полосе ослабления. На практике достигается более низкий уровень ослабления, поскольку импедансы выводов имеют уменьшенную омическую нагрузку, а также потому, что сами компоненты имеют потери. При выборе LC-фильтра выбирается частота среза "f" - "c", которая ниже частоты переключения "f" - "sw" модуля питания. Если коэффициент равен одной десятой, теоретически достигается вносимое ослабление 40 дБ на частоте переключения, где возникает наибольшая спектральная амплитуда. "f" -
"C" = ""f" - "SW" /"10" (1)
Частота среза LC-фильтра обычно равна:
"f" _"C" "=" "1" /("2π∙" √("L" _"f" " ∙ " "C" _"f" )) (2)
В качестве примера для расчета фильтра выбрана индуктивность 10 мкГн, и уравнение (2) преобразуется в:
"C" _"f" "=" "1" /(("2π ∙ 0.1 · " "f" _"sw" )^"2" "·" "L" _"f" ) (3)
Что касается расположения фильтрующих компонентов, как показано на рисунке 3, фильтрующий конденсатор может быть размещен со стороны источника напряжения или на входной стороне модуля питания. Решающим фактором ослабления импульсного тока от источника напряжения является индуктивность фильтрующего индуктора.
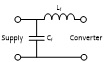 Когда резонанс фильтра слишком высок, могут возникать колебания в ответ на изменения входного напряжения, которое необходимо регулировать. Критерием стабильности в этом случае является то, что выходное сопротивление входного фильтра "Z" _"out,filter" в широком диапазоне частот должно быть ниже входного сопротивления силового модуля "Z" _"in,converter".
|"Z" _"out,filter" |"
Кроме того, частота среза «f» _"c" входного фильтра должна быть значительно ниже переходной частоты «f" _"co" модуля питания.
"f" _"c,filter" "≪ " "f" _"co,converter" (5)
На рисунке 4 показано, как это сделать, разместив аттенюаторную ветвь параллельно входу модуля питания.
 Аттенюатор уменьшает добротность входного фильтра и, следовательно, его выходное сопротивление на резонансной частоте. Уравнение (6) можно использовать для расчета сопротивления затухания "R" _"d" для фильтра с добротностью "Q" _"f" "=1":
"R" _"d" " = √("L" _"f" /"C" _"f" ) (6)
В практике в качестве показателя емкости аттенюирующего конденсатора "C" _"d" установлено значение, в пять-десять раз превышающее емкость фильтрующего конденсатора.
"(5 ∙ " "C" _"f" ")
В качестве альтернативы, ослабление фильтра можно осуществить, выбрав электролитический конденсатор, включенный параллельно выходу фильтра, вместо аттенюатора. Как правило, значения ESR электролитического конденсатора достаточно для ослабления фильтра.
Выбор компонентов LC-фильтра:
В реальных условиях конденсаторы и индукторы проявляют как емкостные, так и индуктивные свойства. Фильтрующие индукторы оказывают наибольшее фильтрующее воздействие на своей собственной резонансной частоте (СРЧ). В индукторах СРЧ сильно зависит от индуктивности и емкостной связи между витками обмотки. В конденсаторах СРЧ сильно зависит от емкости и длины их выводов. Поэтому при выборе компонентов фильтра рекомендуется убедиться, что СРЧ находится в верхней части частотного диапазона, где напряжение радиочастотных помех достигает своего максимума, или, наоборот, где фильтр будет активен.
Фильтрующий индуктор является решающим фактором для снижения дифференциального шума, поскольку именно он компенсирует быстрое нарастание и спад тока во входной цепи. На рисунке 5 показаны кривые импеданса трех индукторов с цилиндрическим сердечником на примере из семейства продуктов Würth Electronics WE-SD.
 Более высокая индуктивность приводит к более низкой СРЧ. Рекомендуется выбирать индуктор с индуктивностью меньше емкости фильтрующего конденсатора. На практике выбирается фильтрующая индуктивность с максимальным значением 10 мкГн, поскольку — в зависимости от конструкции — такая индуктивность имеет собственную резонансную частоту приблизительно 30 МГц.
Превышение номинального тока фильтра индуктора может повредить обмотку. Исходя из КПД переключающего контроллера, эффективный входной ток модуля питания можно рассчитать с помощью уравнения (8).
"I"_"in" " = " ("V"_"out" " ∙ " "I"_"out" )/("V"_"in" " ∙ η" ) (8)
В целях безопасности следует выбирать значение, превышающее номинальный ток катушки фильтра. В качестве
фильтрующего конденсатора может использоваться жидкостной электролитический конденсатор, полимерный конденсатор или даже керамический конденсатор. Единственное условие — качество фильтрации на частоте среза должно быть достаточно низким (см. раздел 4).
При выборе размера П-фильтра необходимо учитывать и другие факторы. В идеале входной фильтр следует размещать как можно ближе к входу модуля питания. Если входной фильтр расположен на большем расстоянии из-за геометрических ограничений, то дорожки могут действовать как антенна между входным фильтром и модулем питания на более высоких частотах. Индуктивность дорожек также может использоваться в сочетании с керамическим конденсатором для создания дополнительного LC-фильтра с более высокой частотой среза (см. рис. 6). Благодаря своему пренебрежимо низкому эквивалентному последовательному сопротивлению (ESR), керамический конденсатор может легко закоротить высокочастотные напряжения на землю с низким импедансом. Резонансная частота
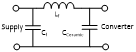 конденсатора (SRF) должна приблизительно находиться в пределах частотного спектра переключения модуля питания. Для иллюстрации этого момента на рисунке 7 показаны кривые импеданса керамических конденсаторов WCAP-CSGP типоразмера 0805 от Würth Elektronik.
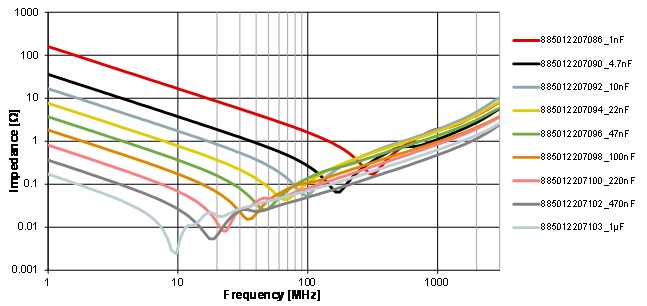 Из компонентов, показанных на рисунке 7, например, при тактовой частоте 2 МГц подойдет конденсатор емкостью 1 мкФ (резонансная частота отмечена красным). Даже керамический конденсатор на 100 нФ (резонансная частота отмечена синим цветом), используемый в качестве блокирующего конденсатора во многих электронных схемах, при таких значениях был бы подходящим кандидатом. Следует, однако, отметить, что по сравнению с версией на 1 мкФ, конденсатор на 100 нФ имеет эквивалентное последовательное сопротивление (ESR) в девять раз выше.
Расчет выходного фильтра:
Некоторые представленные на рынке модули питания, такие как модули питания MagI³C от Würth Elektronik, демонстрируют незначительные пульсации на выходе, что делает выходной фильтр строго необходимым. Однако, если компоненты, питаемые от контроллера переключения, развязывают сигналы помех через интерфейсы (например, датчики, аналоговые схемы переключения), может потребоваться выходной фильтр для фильтрации выходного напряжения.
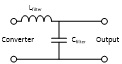 Схема, показанная на рисунке 6, иллюстрирует выходной фильтр как аналогичный вариант, показанный здесь на рисунке 8. В целом, невозможно сделать однозначное заключение о необходимости и эффективности такого выходного фильтра, поскольку его необходимо рассчитывать индивидуально для каждого применения. Выходной фильтр может использоваться для уменьшения пульсаций модуля питания до абсолютного минимума или, альтернативно, для уменьшения нежелательных субгармонических колебаний. Фильтр может быть рассчитан, как уже описано в разделе 3. В этом случае ослабление резонанса фильтра не требуется.
Измерение напряжения шума:
Измерение напряжения шума производится в соответствии с базовым стандартом IEC CISPR 16-2-1, который описывает типы переменных помех, которые могут быть измерены, оборудование, используемое для различных интерфейсов, и конфигурацию измерения для настольных и напольных устройств. Помехи оцениваются в частотном диапазоне от 9 кГц до 30 МГц. Измерительное оборудование включает, помимо приемника электромагнитных помех, различные стабилизаторы линейного импеданса (LISN), детекторы напряжения, клещевые измерители и емкостные ответвители. В настольной конфигурации измерения, как показано на рисунке 9, тестируемое устройство (DUT) размещается на непроводящем столе на опорной заземляющей плоскости. Высота стола должна составлять 40 см. Если также имеется вертикальная опорная заземляющая плоскость, высота стола должна быть не менее 80 см. LISN должен быть подключен к заземляющей плоскости для обеспечения хорошей проводимости. Само тестируемое устройство и все подключенные кабели должны располагаться на расстоянии не менее 40 см от заземляющей плоскости.
 Длина кабеля между тестируемым устройством и LISN не должна превышать 80 см. Приемник электромагнитных помех оценивает асимметричное шумовое напряжение, которое было выведено на LISN для разных проводников кабеля.
Измерение излучаемого шума.
Метод измерения излучаемого шума выше 30 МГц описан в базовом стандарте IEC CISPR16-2-3. Измерительная среда, как правило, представляет собой безэховую камеру с проводящим полом или, в меньшем масштабе, безэховую камеру. Здесь также исследуемое устройство размещается на непроводящем столе (для портативных или настольных устройств см. рис. 10) или на полу. Чтобы позволить исследуемому устройству вращаться вокруг своей оси в заданном состоянии во время измерения, оно помещается на поворотный стол. В больших безэховых камерах приемная антенна располагается на расстоянии 10 м от исследуемого устройства, и ее высота регулируется во время измерения для определения максимальной напряженности электрического поля на каждой из измеряемых частот (спектральный пик). Ориентация антенны также изменяется (горизонтальная и вертикальная поляризация). В меньших безэховых камерах расстояние между антенной и исследуемым устройством должно составлять 3 м. Поскольку необходимо корректировать высоту антенны, сканирование по высоте опускается, а заземление между антенной и тестируемым устройством должно быть покрыто поглощающим материалом.
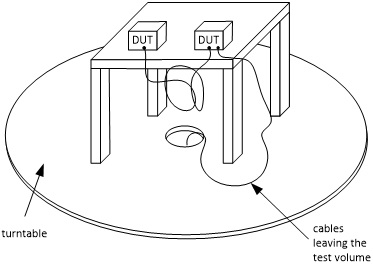 Пример исследования – измерение напряжения шума.
В следующем разделе описывается измерение напряжения шума на примере оценочной платы силового модуля Würth Elektronik MagI³C, оснащенной регулируемым понижающим регулятором напряжения (171 020 601).
Даже на предварительном этапе можно измерить переменную составляющую на входе модуля питания с помощью осциллографа. Проведя анализ во временной области, можно оценить ожидаемый спектр помех на начальном этапе проектирования фильтра.
На рисунке 11 показана составляющая переменного тока 80 мВ, измеренная при входном напряжении модуля питания 7,5 В, среднем входном токе 1,2 А и среднем токе нагрузки 2 А. С точки зрения источника питания, импульсные контроллеры могут демонстрировать отрицательное дифференциальное сопротивление. Входной ток увеличивается по мере уменьшения входного напряжения. По этой причине шумовое напряжение измеряется в «наихудших» условиях: минимальное входное напряжение, максимальный ток.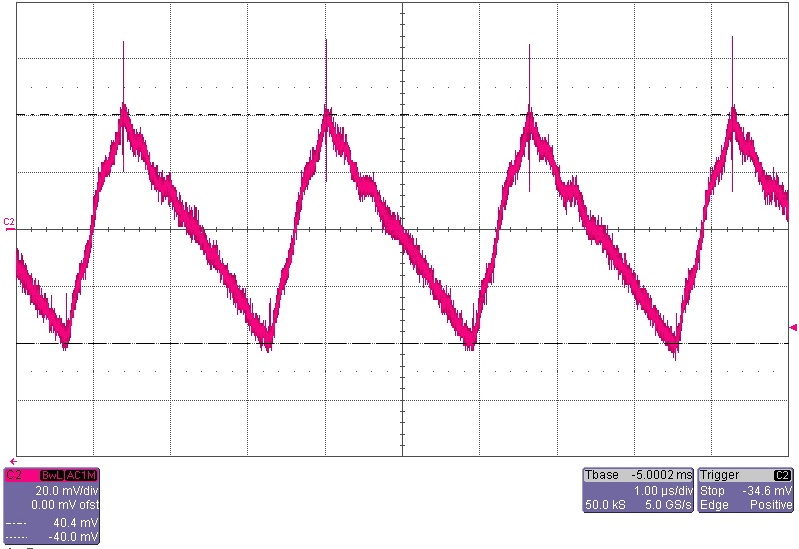 Однако решающим фактором при анализе этого типа шумового излучения остается измерение шумового напряжения, например, проводимое в лаборатории ЭМС. На рисунке 12 показан результат измерения шумового напряжения без входного фильтра.
Этот модуль питания работает на тактовой частоте 370 кГц. В спектре помех на этой частоте можно измерить максимальную амплитуду (красный пик: 68 дБмкВ). Плотность амплитуды шумового напряжения падает примерно на 40 дБ/декаду, что означает отсутствие значительных помех выше 15-й гармоники. Однако только выше 9-й гармоники уровень помех более чем на 10 дБ ниже предела для стандартного детектора (темно-синяя линия).
 Уравнение (3) из раздела 3 теперь можно использовать для расчета подходящего LC-входного фильтра. Из-за относительно низкой частоты переключения выбирается индуктор с низкой СВЧ и индуктивностью 4,7 мкГн, и рассчитывается емкость фильтра.
"C" _"f" " = " "1" /(〖"(2π ∙ 0,1 ∙ 370 кГц)" 〗^"2" "∙ 4,7 мкГн" ) " = 3,9 мкФ" (9)
В качестве фильтрующего конденсатора будет выбран конденсатор с емкостью немного большей 10 мкФ. Максимальный входной ток рассчитывается с использованием уравнения (8) из раздела 3.
Для этого расчета требуется КПД оценочной платы, который определяется измерениями и в данном случае составляет 91%.
"I" _"in " "= " "5 В ∙ 2 А" /"6 В ∙ 0,91" " = 1,83 А"
На основе расчетов индуктивности фильтра и входного тока теперь можно выбрать подходящий индуктор. Для этой цели был выбран неэкранированный индуктор из серии Würth Elektronik PD2, типоразмер 5820. На рисунке 13 показан результат измерения шумового напряжения с ранее определенным фильтром.
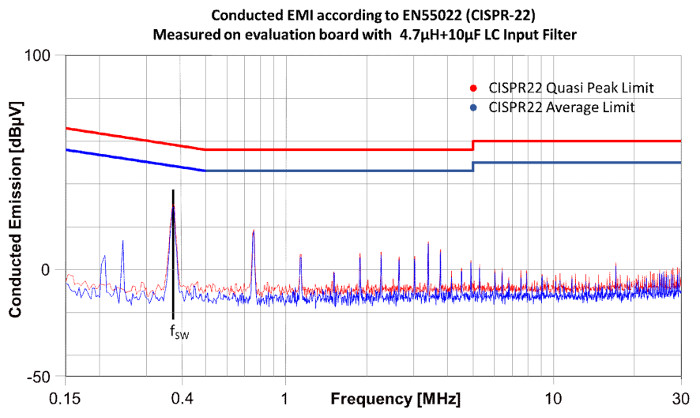 Уровень помех, измеренный на частоте переключения 370 кГц, составляет 30 дБмкВ. Уровни всех гармоник ниже 20 дБмкВ и, следовательно, достаточно ослаблены. Средний уровень на частоте 370 кГц соответствует максимальному уровню и на 18 дБ ниже среднего предела в 47 дБмкВ. В практических измерениях кондуктивных помех отношение сигнал/шум такой величины вполне достаточно для подтверждения точности данного измерения.
Цель измерения напряжения шума состоит в демонстрации полезности анализа потенциалов помех во временной области; однако анализ в частотной области остается необходимым.
Наконец, уравнения в разделе 3 можно использовать для расчета резистора ослабления.
"R" _"d" " = " √("4,7 мкГн" /"10 мкФ" ) " = 0,686 Ом"
Чем выше значение резистора ослабления, тем больше ослабление резонанса фильтра. В этом случае можно выбрать следующий по величине резистор из серии E12 с сопротивлением 1 Ом.
В качестве конденсатора ослабления выбирается значение 47 мкФ. Это может быть, например, керамический конденсатор Würth Elektronik eiCap из серии WCAP CSGP.
Измерения проводились в соответствии со стандартом IEC CISPR 22.
Вышеуказанные измерения выполнялись в соответствии со стандартом IEC CISPR 16-2-1, как описано в разделе 8. Использование LISN позволило обеспечить асимметричное развязывание напряжения и адаптацию к асимметричному напряжению (синфазному), которое впоследствии сравнивалось с пределом, полученным из стандарта IEC CISPR для устройств частного и коммерческого использования (класс B). Для компонентов источников питания — и это включает все типы импульсных контроллеров — не существует непосредственно применимого стандарта ЭМС. Вся область применения, в которой используется импульсный контроллер, должна быть отнесена к определенной категории устройств, а затем протестирована в соответствии с соответствующими стандартами, применимыми к продукту или семейству продуктов. В данном случае стандарт IEC CISPR 22 для ИТ-установок использовался только в качестве эталона для пределов, которые также указаны в общем стандарте IEC 61000-6-3. Общие стандарты могут использоваться в случаях, когда для рассматриваемого устройства нет специального стандарта.
Аннотация:
Независимо от размера задействованного компонента переменного тока, входной фильтр остается незаменимым фактором для успешной проверки электромагнитной совместимости (ЭМС) контроллера переключения. Для расчета такого входного фильтра можно использовать простые в применении уравнения. Учет импедансов как фильтра, так и контроллера переключения в уравнениях предотвращает колебания и обеспечивает стабильность управления самим контроллером переключения. Правильный выбор компонентов фильтра закладывает основу для оптимального проектирования фильтра. Обладая соответствующим уровнем технических знаний в методах тестирования ЭМС, разработчики оборудования могут проектировать свои переключатели для конкретных целей и, при необходимости, вносить всевозможные корректировки в сам фильтр.
Авторы: Ранджит Браманпалли и Штеффен Шульце