Мы также рассмотрим некоторые из доступных контроллеров двигателей (в виде интегральных схем) от основных поставщиков, а также подходящие ресурсы для разработки и прототипирования.
Области применения бесщеточных двигателей:
За последнее десятилетие бесщеточные двигатели постоянного тока стали невероятно популярны. Можно сказать, что они даже более распространены, чем Wi-Fi; мы можем удивиться, узнав, сколько таких двигателей мы находим в наших домах, автомобилях или офисах. По данным Allied Market Research, мировой рынок бесщеточных двигателей постоянного тока достигнет 72,2 млрд долларов к 2030 году, что на 33,2 млрд долларов больше, чем в 2020 году (Рисунок 1). Согласно их исследованию «Рынок бесщеточных двигателей постоянного тока, 2030», среднегодовой темп роста составит 10,3% для всех типов двигателей, при этом особенно резкий рост наблюдается для двигателей мощностью 750-3000 Вт.
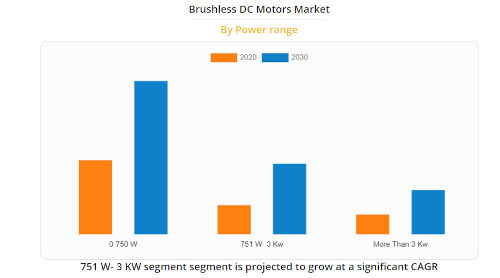
Рисунок 1: Рост рынка бесщеточных двигателей постоянного тока в 2020-2030 годах согласно отчету Allied Market Research (источник: AMR - https://www.alliedmarketresearch.com/brushless-dc-motors-market - запрошено разрешение).
Бесщеточные двигатели постоянного тока могут использоваться в различных областях: аккумуляторные инструменты, бытовые пылесосы, радиоуправляемые дроны, электромобили и т. д. В промышленном секторе их широко используют в таких средах, как конвейерные ленты и производственные роботы.
Бесщеточные двигатели постоянного тока так популярны, потому что требуют минимального обслуживания. Они обладают высокой энергоэффективностью: обычно до 92%, что на 10-15 процентных пунктов выше, чем у щеточного двигателя аналогичного размера. Кроме того, эти двигатели могут работать на высоких скоростях благодаря отсутствию трения, вызванного щетками. Отсутствие щеток также позволяет им быть меньше, тише и генерировать меньше электромагнитных помех. Все это означает, что они являются идеальным компонентом для трансмиссий электромобилей, где необходимы высокий крутящий момент и скорость.
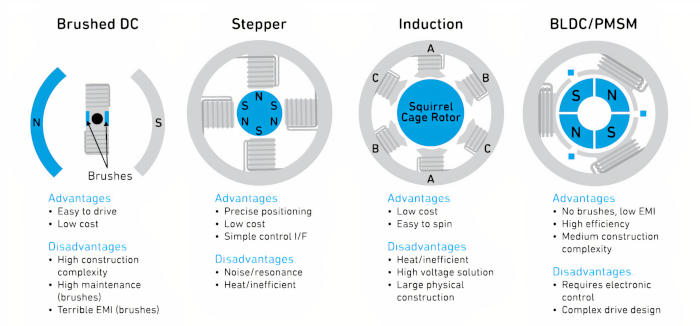
С другой стороны, эти двигатели дороже и требуют более сложного управления, поэтому необходимо найти баланс между этим и преимуществами, которые мы обсуждали. На рисунке 2 показано сравнение наиболее распространенных конфигураций двигателей, с выделением их преимуществ и недостатков. Бесщеточные двигатели постоянного тока похожи на синхронные двигатели с постоянными магнитами (PMS), хотя есть небольшие различия в их работе и внутренней конструкции обмоток статора.

Изображение 2: Наиболее распространенные типы двигателей постоянного тока, их преимущества и недостатки (источник: Qorvo)
Как работает бесщеточный двигатель постоянного тока?
Прежде чем углубиться в принцип работы бесщеточного двигателя постоянного тока, или
двигателя, не зависящего от щеток (MSIP), давайте рассмотрим некоторые основные термины, связанные с двигателями. Обмотки: Это медные катушки, расположенные на роторе или статоре. Они функционируют как электромагниты и генерируют магнитное поле в соответствии с направлением тока. Три обмотки бесщеточного двигателя постоянного тока на рисунке 2 могут быть соединены последовательно для создания однофазного двигателя или по отдельности для создания трехфазного двигателя.
Ротор: Это вращающаяся часть двигателя. В щеточном двигателе обмотки вокруг ротора получают питание через щетки. В бесщеточном двигателе обмотки расположены на статоре, а постоянные магниты размещены вокруг ротора. Между ротором и статором имеется небольшой воздушный зазор (известный как воздушный зазор).
Статор: Это неподвижная часть конструкции двигателя. На рисунке 2 показаны магнитные полюса статора в щеточном двигателе; В бесщеточном двигателе статор содержит невращающиеся обмотки.
Коммутация: метод, используемый для изменения направления тока в обмотке с целью достижения вращения.
Противо-ЭДС (противо-ЭДС): электрическая энергия, создаваемая в обмотке при прохождении через магнитное поле. В бесщеточных двигателях постоянного тока эта сила возникает благодаря постоянным магнитам в роторе. Противо-ЭДС может использоваться для определения положения ротора относительно обмоток статора с целью управления процессом коммутации.
Основное различие между бесщеточным двигателем постоянного тока и двигателем с магнитной индукцией заключается в форме обмоток статора и, следовательно, в характеристиках формы волны противо-ЭДС (рис. 3).

Изображение 3: Сравнение осциллограмм противо-ЭДС, создаваемых бесщеточным двигателем постоянного тока и MSIP (источник: Qorvo)
Датчики и алгоритмы управления двигателем.
Для обеспечения вращения в бесщеточном двигателе постоянного тока или в двигателе с полупроводниковыми обмотками (MSIP) необходимо генерировать коммутацию с помощью управляющих сигналов, подаваемых на обмотки статора. Полупроводниковые контроллеры двигателя (или драйверы) создают сигналы, количество и форма которых зависят от типа двигателя и количества фаз. На рисунке 3 показан бесщеточный двигатель постоянного тока, управляемый трапецеидальным сигналом, в отличие от синусоидального метода с управлением, ориентированным на поле (FOC), в двигателе MSIP. В трехфазном двигателе MSIP коммутация использует три синусоидальных сигнала с фазовым сдвигом 120° между ними. Бесщеточный двигатель постоянного тока также может управляться синусоидальным сигналом.
Для правильного управления ротором, будь то с помощью FOC или трапецеидального управления, необходимо знать его точное относительное положение относительно обмоток статора. Контроллер двигателя получает эту важную информацию, позволяющую ему управлять скоростью и крутящим моментом двигателя. Данные о положении определяют частоту, периоды, последовательность и управляющие сигналы.
Существует два метода определения положения ротора: с датчиком и без него.
С датчиком: датчики Холла размещаются рядом с каждой из обмоток статора (маленькие синие прямоугольники на рисунке 2) для обнаружения изменений полярности магнитного поля (с севера на юг и с юга на север) по мере вращения ротора. Трехфазному двигателю требуется три датчика.
Без датчика: вместо использования датчиков положение ротора определяется противо-ЭДС.
Оба метода имеют свои преимущества и недостатки. Использование датчиков Холла требует дополнительных компонентов (что увеличивает стоимость) и замедляет процесс сборки. Однако двигатели с датчиками (как бесщеточные двигатели постоянного тока, так и двигатели с магнитоэлектрическим приводом) обеспечивают превосходный крутящий момент и эффективность, а также очень плавное вращение. Контроллер для двигателя с магнитоэлектрическим приводом обычно более сложен, и если используется управление с обратным управлением (FOC), необходимы датчики.
Бессенсорный метод является наиболее распространенным для бесщеточных двигателей постоянного тока. Преимуществом является очень привлекательная цена, но для определения положения ротора с помощью противо-ЭДС, индуцированной в обмотках статора, необходимы алгоритмы. Одна из проблем использования бессенсорного метода в бесщеточных двигателях постоянного тока возникает во время запуска. Когда нет движения, нет и противоЭДС, поэтому положение ротора необходимо определять другим методом. Как правило, на каждую фазную обмотку подаются высокочастотные управляющие сигналы, а алгоритм вычисляет соответствующее положение.
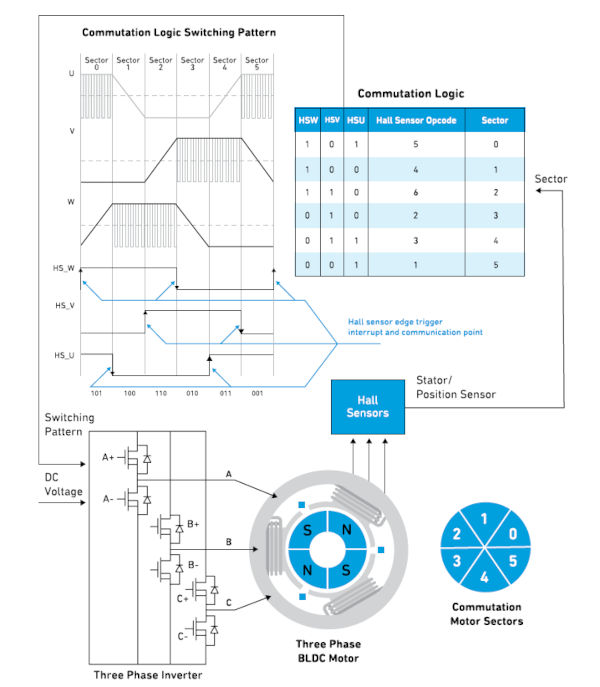
Изображение 4: Упрощенная схема трехфазного бесщеточного двигателя постоянного тока с датчиками Холла для коммутации и последовательности работы инвертора (источник: Qorvo)
На рисунке 4 показана простая конфигурация трехфазного бесщеточного двигателя постоянного тока с датчиками Холла (HSW, HSV и HSU). Датчики представляют собой, по сути, цифровые переключатели и указывают полярность обнаруженного магнитного поля (север — 1, юг — 0). Выходы трех датчиков объединяются для генерации трехбитного цифрового логического кода, указывающего положение ротора и направление вращения. Эта информация лежит в основе управляющих сигналов для инверторного каскада трехфазного силового транзистора. В маломощных бесщеточных двигателях постоянного тока интерфейс датчика, драйвер двигателя и управляющие транзисторы обычно интегрированы в одну микросхему драйвера. Более мощные двигатели обычно используют выходной сигнал затвора микросхемы драйвера и силовой MOSFET с радиатором для достижения желаемого управляющего тока.
Для изменения скорости вращения двигателя широтно-импульсная модуляция (ШИМ) изменяет коэффициент заполнения: частоту включения/выключения. Этот метод также полезен при запуске двигателя для ограничения пускового тока.
Драйверы бесщеточных двигателей постоянного тока и ресурсы для разработки.
На рисунке 5 показана функциональная блок-схема маломощного, бессенсорного, трехфазного драйвера бесщеточного двигателя постоянного тока TI DRV10963. Он включает три силовых MOSFET-транзистора и может использоваться с двигателями до 5 В/0,5 А для управления вентиляторами охлаждения в ноутбуках и высокопроизводительных процессорах. DRV10963 защищает от перегрузки по току и короткого замыкания, контролируя ток и напряжение каждого MOSFET-транзистора с помощью мультиплексированного аналого-цифрового преобразователя (АЦП). ШИМ-вход позволяет управлять скоростью двигателя для достижения желаемой скорости. Вход FR позволяет изменить направление вращения двигателя при запуске, а выход FG предоставляет информацию о скорости двигателя.

Рисунок 5: Функциональная блок-схема TI DRV10963 для бессенсорного трехфазного драйвера бесщеточного двигателя постоянного тока 5 В (источник: TI)
Компания Microchip предлагает полный спектр интегральных схем (ИС) для бесщеточных двигателей постоянного тока и драйверов затворов. Примером может служить MCP8063, бессенсорный трехфазный драйвер бесщеточного синусоидального двигателя, разработанный для автомобильных вентиляторов и насосов системы охлаждения.
Контроллер питания Qorvo PAC5532 — отличный выбор для широкого спектра высокоскоростных приложений управления двигателями в автомобильной, промышленной и потребительской отраслях, таких как аккумуляторные инструменты, электровелосипеды и гибридные электромобили. PAC5532 может использоваться с системами постоянного тока 48–120 В и содержит 32-разрядное ядро Arm Cortex-M4F с частотой 150 МГц, обладающее настраиваемыми и комплексными функциями управления питанием (рис. 6).

Рисунок 6: Упрощенная блок-схема Qorvo PAC5532 в приложениях управления двигателями с питанием от батареи (источник: Qorvo)
оценочным комплектом PAC5532EVK1.

На рисунке 7 (источник: Qorvo) показаны основные компоненты оценочного комплекта, включая микросхему PAC5532 и компоненты полумостового H-образного инвертора. Комплект для разработки программного обеспечения с графическим интерфейсом пользователя доступен для загрузки с веб-сайта Qorvo.
Еще одна микросхема управления двигателем — это Renesas RA6T2. Эта микросхема имеет ядро микроконтроллера Arm Cortex-M33 с частотой 240 МГц и включает в себя аппаратный ускоритель для ускорения сложных алгоритмов управления двигателем и выполнения защищенных криптографических функций. Она также обладает полным набором аналоговых функций, включая 12-битный аналого-цифровой преобразователь (АЦП), 12-битный цифро-аналоговый преобразователь (ЦАП), программируемые усилители с регулируемым коэффициентом усиления и высокоскоростные компараторы (рис. 8).

Изображение 8: Функциональная блок-схема микросхемы контроллера двигателя с микроконтроллером RA6T2 (источник: Renesas)
Оценочный комплект Renesas MCK-RA6T2 предлагает практичный метод прототипирования контроллеров бесщеточных двигателей. Он состоит из трех макетных плат (инверторной, микроконтроллерной и коммуникационной), небольшого бесщеточного двигателя постоянного тока и всех необходимых кабелей. Функциональная архитектура MCK-RA6T2 показана на рисунке 9.

Изображение 9: Функциональная блок-схема оценочного комплекта бесщеточного двигателя Renesas MCK-RA6T2 (источник: Renesas)
Первыешаги в управлении бесщеточными двигателями постоянного тока.
В этой короткой статье мы рассмотрели принцип работы бесщеточных двигателей постоянного тока, оценили их популярность и обсудили некоторые варианты их применения. Основные полупроводниковые решения, описанные в этом разделе, представляют собой практичный, надежный и хорошо документированный инструмент для начала работы с проектированием бесщеточных двигателей постоянного тока (MSIP).
Автор: Марк Патрик, Mouser Electronics