




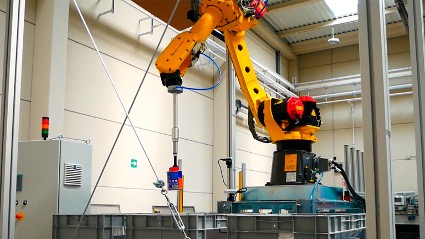
Однако это не относится к случаям обработки деталей с высокой степенью изменчивости или в менее структурированных условиях (неограниченных и с вариациями). В таких приложениях коммерческие решения для комплектации заказов в контейнерах неприменимы, поскольку конфигурирование каждой из тысяч артикулов, которые необходимо обрабатывать, нецелесообразно.
В этом контексте технологический центр Tekniker, входящий в Баскский альянс исследований и технологий, разработал новые алгоритмы машинного зрения в рамках европейского проекта PICK-PLACE. Эти алгоритмы позволяют промышленным роботизированным системам определять точки захвата для неизвестных объектов, помещенных в коробки.
«Разработанная нами система, основанная на методах глубокого обучения, позволяет нам напрямую прогнозировать точки захвата объектов, не принимая во внимание их идентификацию, предлагая гибкое решение, способное обрабатывать самые разнообразные объекты», — объясняет Андер Ансуатеги, исследователь из компании Tekniker.
Компания Tekniker также координировала технические аспекты проекта и работала над системой мониторинга общего рабочего пространства между техниками и роботами.
«Цель состоит в том, чтобы усовершенствовать роботизированные стратегии, связанные с искусственным зрением, гибким манипулированием и захватом, а также точностью и надежностью операций, которые позволят нам решать задачи, связанные с обработкой сложных продуктов с короткими производственными циклами в логистическом секторе», — добавляет исследователь из компании Tekniker.
Интеграция программного обеспечения
: Для проверки эффективности системы машинного зрения, разработанной компанией Tekniker, в рамках инициативы были проведены два пилотных проекта.
Во-первых, разработанное программное обеспечение было интегрировано в автоматизированную систему комплектации и возврата заказов в компании ULMA Handling Systems, координаторе проекта. Во-вторых, система также была протестирована при комплектации заказов на запасные части для дилерской сети TOFAS, автомобильного производителя группы FIAT.
Результатом проекта является передача передовых технологий искусственного интеллекта в промышленность посредством создания решений по автоматизации и робототехнике для таких приложений, как формирование заказов на отдельные единицы продукции и подача материалов в машины, и других. В настоящее время исследователи Tekniker работают над интеграцией программного обеспечения в разработанное компанией Tekniker решение для комплектации заказов в контейнерах.
Завершенная в 2021 году инициатива PICK-PLACE (гибкая, безопасная и надежная роботизированная обработка деталей в промышленных условиях) — это проект, финансируемый программой Европейского союза Horizon 2020, который专注于 разработке технологий для обработки и захвата сложных изделий.
Помимо Tekniker, в инициативе участвовали такие партнеры, как ULMA Handling Systems, CNR-STIIMA, Fraunhofer IFF, Mondragon Assembly и турецкий автомобильный производитель TOFAS.
Данный проект получил финансирование от программы исследований и инноваций «Горизонт 2020» Европейского союза в рамках грантового соглашения № 780488.













