




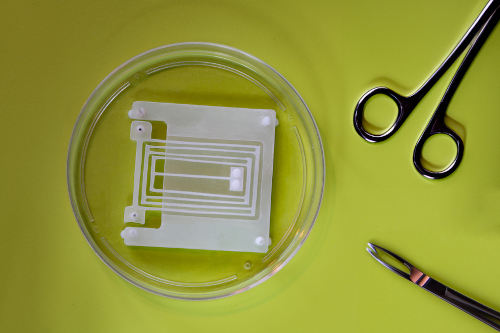
Теперь инженеры Массачусетского технологического института разработали пружинообразный механизм, который можно использовать в качестве базового скелетного модуля практически для любого робота с мышцами. Новая пружина, или «флексор», предназначена для максимальной эффективности работы прикрепленной к ней мышечной ткани. Подобно тренажеру для жима ногами с оптимальным весом, устройство максимизирует объем движений, которые мышца может совершать естественным образом.
Исследователи обнаружили, что когда они прикрепили к устройству кольцо из мышечной ткани, похожее на резинку, натянутую на два столба, мышца надежно и многократно тянула пружину, растягивая ее в пять раз сильнее по сравнению с предыдущими конструкциями устройств.
Команда рассматривает гибкую конструкцию как новый строительный блок, который можно комбинировать с другими гибкими конструкциями для создания любой конфигурации искусственных скелетов. Затем инженеры могут оснастить эти скелеты мышечной тканью для обеспечения их движений.
«Эти отжимания подобны скелету, который теперь можно использовать для преобразования мышечной силы в множество степеней свободы движений очень предсказуемым образом», — говорит Риту Раман, профессор кафедры инженерного проектирования имени Брит и Алекса д'Арбелоффа в Массачусетском технологическом институте. «Мы даем робототехникам новый набор правил для создания мощных, точных, управляемых мышцами роботов, которые делают интересные вещи».
Раман и его коллеги подробно описывают новую конструкцию изгиба в статье, опубликованной в журнале Advanced Intelligent Systems. Соавторами исследования из Массачусетского технологического института являются Наоми Линч (12), СМ (23), студентка Тара Шихан, аспиранты Николас Кастро, Лаура Росадо и Брэндон Риос, а также профессор машиностроения Мартин Калпеппер.
Мышечное напряжение
Если оставить мышечную ткань в чашке Петри в благоприятных условиях, она сокращается самостоятельно, но в направлениях, которые не являются ни полностью предсказуемыми, ни очень полезными.
«Если мышца ничем не подвержена, она будет много двигаться, но с огромной изменчивостью, поэтому она будет лишь колебаться в жидкости», — объясняет Раман.
Чтобы заставить мышцу функционировать как механический привод, инженеры обычно закрепляют полосу мышечной ткани между двумя небольшими гибкими стержнями. Когда мышечная полоса сокращается естественным образом, она может сгибать стержни и стягивать их вместе, создавая движение, которое в идеале должно приводить в движение часть роботизированного скелета. Но в таких конструкциях мышцы обеспечивают ограниченное движение, главным образом потому, что ткани сильно различаются по степени контакта со стержнями. В зависимости от того, где мышцы расположены на стержнях и какая часть поверхности мышцы соприкасается со стержнем, мышцы могут успешно стягивать стержни вместе, но в других случаях они могут бесконтрольно колебаться.
Группа Рамана стремилась разработать скелет, который бы концентрировал и максимизировал сокращения мышцы независимо от того, где именно и как она расположена на скелете, чтобы обеспечить максимальное движение предсказуемым и надежным образом.
«Вопрос в том, как спроектировать скелет, который наиболее эффективно использует силу, генерируемую мышцами?» — заявляет Раман.
Исследователи сначала рассмотрели множество направлений, в которых мышца может двигаться естественным образом. Они предположили, что если мышца должна тянуть два столбика в определенном направлении, то эти столбики должны быть соединены пружиной, которая позволяет им двигаться только в этом направлении при растяжении.
«Нам нужно устройство, которое будет очень мягким и гибким в одном направлении и очень жестким во всех остальных, чтобы при сокращении мышцы вся эта сила эффективно преобразовывалась в движение в одном направлении», — объясняет Раман.
Легкое сгибание
Раман обнаружил многие из этих устройств в лаборатории профессора Мартина Калпеппера. Группа Калпеппера в Массачусетском технологическом институте специализируется на проектировании и изготовлении элементов машин, таких как миниатюрные приводы, подшипники и другие механизмы, которые могут быть интегрированы в машины и системы для обеспечения сверхточных движений, измерений и управления в самых разных областях применения. Среди элементов, изготовленных группой с высокой точностью, — гибкие элементы, пружиноподобные устройства, часто изготавливаемые из параллельных балок, которые могут изгибаться и растягиваться с нанометровой точностью.
«В зависимости от толщины и расстояния между балками жесткость пружины может изменяться», — объясняет Раман.
Элла и Калпеппер объединили усилия для разработки специально спроектированной перекладины для отжиманий с такой конфигурацией и жесткостью, которые позволяли бы мышечной ткани сокращаться естественным образом и полностью растягивать пружину. Команда разработала конфигурацию и размеры устройства на основе многочисленных расчетов, которые они провели, чтобы связать естественные силы мышцы с жесткостью и диапазоном движения перекладины для отжиманий.
В итоге им удалось добиться такой гибкости, которая составляет 1/100 часть жесткости самой мышечной ткани. Устройство напоминает миниатюрную гармошкообразную структуру, углы которой прикреплены к основанию с помощью небольшого штифта, расположенного близко к соседнему штифту, входящему непосредственно в основание. Затем Раман намотал полосу мышцы вокруг двух угловых штифтов (команда изготовила полосы из живых мышечных волокон, выращенных из клеток мыши) и измерил, насколько близко смещались штифты при сокращении мышечной полосы.
Команда обнаружила, что гибкая конфигурация позволяет мышечной полосе сокращаться преимущественно в направлении между двумя опорами. Это концентрированное сокращение позволило мышце сблизить опоры гораздо сильнее — в пять раз сильнее — чем это было возможно при использовании предыдущих конструкций мышечных приводов.
«Скелет сгибателей устроен таким образом, что он очень мягкий и гибкий в одном направлении и очень жесткий в других», — объясняет Раман. «Когда мышца сокращается, вся сила преобразуется в движение в этом направлении. Это дает огромный импульс».
Команда обнаружила, что может использовать это устройство для точного измерения мышечной работоспособности и выносливости. Изменяя частоту мышечных сокращений (например, стимулируя сокращения эластичных лент один раз в секунду или четыре раза в секунду), они заметили, что мышцы «устали» при более высоких частотах и не создавали такого сильного натяжения.
«С помощью этой платформы мы можем наблюдать, как быстро устают наши мышцы и как мы можем тренировать их для работы с высокой сопротивляемостью», — говорит Раман.
Исследователи адаптируют и комбинируют различные виды гибкости для создания точных, сочлененных и надежных роботов, приводимых в движение естественными мышцами.
«Один из примеров робота, которого мы пытаемся создать в будущем, — это хирургический робот, способный выполнять малоинвазивные процедуры внутри тела», — говорит Раман. «Технически, мышцы могут приводить в движение роботов любого размера, но нас особенно интересует создание маленьких роботов, поскольку именно здесь биологические приводы превосходят другие по силе, эффективности и адаптивности»
###
Автор: Дженнифер Чу, MIT News













