




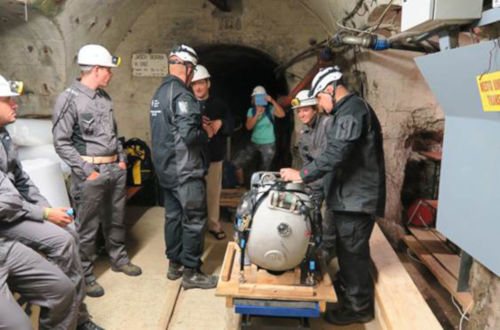
Только в Европе насчитывается около 30 000 закрытых шахт, многие из которых, возможно, до сих пор содержат значительные запасы ценного сырья. Стоит отметить, что Европа почти полностью зависит от импорта минерального сырья, поэтому существует большой интерес к возобновлению работы некоторых из этих шахт. В настоящее время эти шахты затоплены, а последняя информация об их состоянии и конструкции датируется десятилетиями или даже более чем столетием. Закрытие этих шахт обычно мотивируется стоимостью добычи с использованием технологий того времени, а не фактическим истощением минеральных ресурсов. Проблема заключается в том, что подробные записи о шахтах (структура, местоположение минералов и т. д.) часто недоступны, поскольку они были утеряны или никогда не хранились. Сложная конструкция шахт и их замысловатая геометрия делают невозможным проведение каких-либо разведочных работ с использованием обычного оборудования. Кроме того, из соображений безопасности почти всегда нецелесообразно, а то и невозможно, проводить этот вид работ с помощью водолазов.
«В фильме Ридли Скотта «Прометей» (2012), когда исследователи прибывают на планету LV-233 и отправляются в странные инопланетные сооружения, они используют сферические дроны для составления карты структуры, определения её состава и потенциальных опасностей. Имея карту, они могут более безопасно перемещаться по неизвестному сооружению. Цель проекта UNEXMIN — разработать и создать такие дроны в их подводном варианте», — объясняет Клаудио Росси, исследователь из CAR-UPM-CSIC, участвующий в проекте.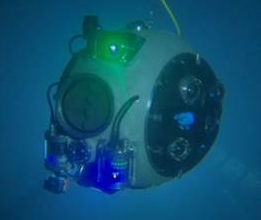
Странные и неизвестные сооружения, которые предстоит исследовать дронам UNEXMIN, — это затопленные подземные шахты. Первый подводный робот, разработанный в рамках проекта, под названием «Робот-исследователь» (UX-1a), способен автономно перемещаться по сложным туннелям этих шахт, составлять карту их структур и одновременно анализировать их состав для обнаружения возможного наличия сырья. Робот имеет сферическую форму, что позволяет ему передвигаться с большей маневренностью и меньшим риском в туннелях (ширина которых в старых шахтах может составлять всего один метр), а его диаметр составляет 60 сантиметров. Для навигации он оснащен донным профилографом, акустической камерой, пятью цифровыми камерами и системой LIDAR, а его научное оборудование включает в себя мультиспектральную камеру, блок измерения гамма-излучения и систему отбора проб воды.
«С технологической точки зрения проект сталкивается с тремя основными проблемами: во-первых, создание робота, пригодного для работы в реальных условиях и на глубине до 500 метров — он уже был протестирован на трех шахтах в Финляндии, Словении и Португалии. Во-вторых, автономная навигация в незнакомой среде, поскольку условия эксплуатации исключают любую связь с внешним миром. И наконец, разработка специализированного научного оборудования для анализа геофизических данных», — объясняет Росси.
UNEXMIN разработает новую роботизированную систему для автономной разведки и картирования затопленных шахт в Европе. Кроме того, UX-1 будет использовать неинвазивные методы 3D-картирования шахт для сбора ценной геологической и минералогической информации. Это откроет новые возможности разведки, позволяя принимать стратегические решения о возобновлении работы заброшенных шахт Европы на основе актуальных данных, которые невозможно получить никаким другим способом.
Суарес Фернандес, Рамон А.; Гранде, Давиде; Мартинс, Альфредо; Баскетта, Лука; Домингес, Серхио; Росси, Клаудио. Моделирование и управление подводным роботом-шахтером UX-1. (2019). IEEE ACCESS 7:39432-39447. DOI: 10.1109/ACCESS.2019.2907193













