Необходимо также учитывать излучаемый или кондуктивный шум от внутренних и внешних источников. Электростатические разряды и скачки напряжения от молний могут нарушить работу или даже разрушить системы, а тепловые и механические напряжения, а также старение компонентов могут привести к отказам системы. В этой статье мы рассмотрим некоторые из этих проблем и меры, которые мы можем применить к нашим разработкам для их устранения или, по крайней мере, минимизации. Мы также увидим, как некоторые функции, реализованные в наших микроконтроллерах, могут смягчить многие из этих проблем.
Двадцать пять лет назад мы разрабатывали микроконтроллеры, реализованные на 1,0 мкм или даже 0,8 мкм КМОП-технологии. Сегодняшние устройства используют значительно более совершенные технологические процессы, с шириной линий на порядки меньше. Новейшие микроконтроллеры семейства RA от Renesas реализованы на новейших 40-нм и 22-нм технологических процессах.
По мере уменьшения размера транзисторов в новейших устройствах и увеличения частоты переключения транзисторов, шум становится все более серьезной проблемой.

Диаграмма 1: Сигнал против шума
На диаграмме 1 представлено упрощенное сравнение устройства, работающего по 1,0 мкм на частоте 8 МГц, и современного устройства, работающего на частоте 100 МГц по 40-нм техпроцессу. Очевидно, что время переключения устройства, работающего по 40-нм техпроцессу, значительно меньше, и что сигналы, с которыми мы имеем дело, могут быть быстрее, чем типичный шумовой сигнал. Шум становится все большей проблемой по мере перехода к более мелким технологическим размерам. Компания Renesas сделала несколько шагов вперед в разработке своих устройств, создав их с функциями, позволяющими им работать в таких условиях: тщательно спроектированные схемы питания, оптимизированные буферы ввода-вывода и специализированные схемы защиты. Однако важно максимально минимизировать любое влияние шума на наши конструкции. В конце концов, как только шум попадает в устройство, его гораздо сложнее удалить.
Внешние источники шума часто являются одной из самых больших угроз для надежной работы. Например, помехи от коммутации источника питания, шум от искр в промышленном оборудовании, двигателях и т. д. Другие источники включают индукционные помехи от реле, трансформаторов, зуммеров, люминесцентных ламп и т. д., а также статические разряды, обычно от тела пользователя, но также и из других мест, и, конечно же, молнию.
Внутренние помехи могут исходить из самых разных источников. Токовые петли на печатной плате могут быть значительным источником излучаемых помех. Если ток протекает по замкнутому контуру, образованному микроконтроллером и его сигналами ввода-вывода, как показано на диаграмме 2, этот токовый контур может действовать как антенна, и может излучаться значительный шум, особенно при высоком токе.

Диаграмма 2: Токовые петли на печатной плате
При плохо спроектированной заземляющей плоскости, где существует разница напряжений между землей в разных точках печатной платы, ток может протекать между этими точками, действуя как антенна. Плохо спроектированные генераторные схемы также могут излучать шум. Мы всегда советуем пользователям придерживаться рекомендуемых параметров схемы и заземляющей плоскости. Это особенно важно, поскольку плохо спроектированный генератор может проецировать шум на многие части схемы, а также может выйти из строя.
Еще одна ключевая область — система ввода-вывода, особенно при наличии нескольких высокоскоростных устройств на внешней шине. Плохо спроектированная система ввода-вывода, где возникают выбросы или провалы напряжения, может привести к превышению устройством своих электрических характеристик. Со временем это может повредить устройства и привести к отказам, а также к увеличению энергопотребления и излучения шума.
Шум может влиять на любой вывод микроконтроллера. Однако выводы микроконтроллерной системы особенно чувствительны к шуму, поскольку они часто управляют основной работой устройства, и неисправность, вызванная шумом, может привести к сбою в работе устройства. Поэтому необходимо принять особые меры для минимизации возможности возникновения помех, влияющих на нормальную работу выводов системы.
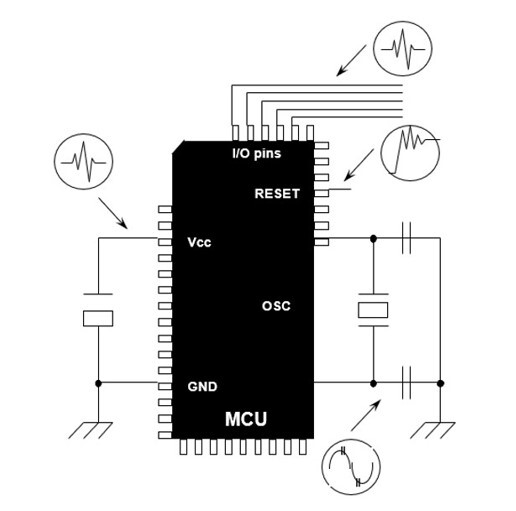
Диаграмма 3: Контакты микроконтроллерной системы
Типичный микроконтроллер может включать в себя выводы сброса, выводы питания, выводы генератора и выводы специальных режимов или функций. Чтобы свести к минимуму возможность воздействия шума на эти выводы, необходимо принять особые меры, обеспечив стабильные уровни напряжения на выводах питания с необходимой фильтрацией и отсутствие токовых петель на заземляющей плоскости. Также необходимо обеспечить размещение генератора как можно ближе к микросхеме, соответствие разводки печатной платы рекомендациям производителя и защиту вывода сброса от быстрых переходных сигналов.
В наших проектах можно использовать несколько полезных правил для минимизации влияния шума:
- Защищайте дорожки памяти/тактового сигнала от других сигналов.
- Рассмотрите возможность фильтрации и/или буферизации внешних соединений.
- Всегда используйте высокочастотные шунтирующие конденсаторы Vcc/Vss рядом с каждым устройством.
- Всегда используйте Vcc/Vss параллельно и как можно ближе друг к другу, чтобы минимизировать токовые петли.
- Используйте параллельные сигнальные/возвратные дорожки на печатной плате, особенно для быстрых сигналов или дорожек, по которым протекает большой ток.
- Рассмотрите возможность использования многослойной платы с выделенными, непрерывными плоскостями Vss/Vcc.
- Не используйте более высокую частоту, чем необходимо; это полезно не только для минимизации шума, но и для снижения энергопотребления.
Давайте рассмотрим некоторые из этих пунктов подробнее.

Диаграмма 4: Взаимосвязь между микроконтроллером и печатной платой
Следует постараться свести к минимуму площадь между линиями питания, чтобы минимизировать потенциальный шум антенны. Также необходимо минимизировать ток, протекающий через антенну, чтобы свести к минимуму излучаемый шум.
Источник питания системы часто является одним из крупнейших источников внутреннего шума. Необходимо разработать эффективную систему распределения питания с использованием шунтирующих конденсаторов и фильтров электромагнитных помех. Также следует свести к минимуму площадь диаграммы направленности антенны между линиями питания на печатной плате, чтобы минимизировать площадь окружающего токового контура (S0, S1, S2). Наиболее эффективный способ сделать это — использовать параллельные линии для Vcc и Vss.
Шунтирующий конденсатор, подключенный параллельно линиям питания к каждой интегральной схеме, значительно снизит шум, поэтому следует стараться располагать их как можно ближе к каждому устройству. Как правило, наиболее эффективные значения емкости конденсаторов составляют от 0,01 мкФ до 0,1 мкФ. В особенно шумной системе может быть целесообразно комбинировать конденсаторы разных емкостей для улучшения шумовых характеристик.
Из-за различий в высокочастотных характеристиках различных типов шунтирующих конденсаторов пользователям следует выбирать наиболее подходящий конденсатор с наименьшим импедансом, исходя из диапазона частот шума. Для большинства микроконтроллеров обычно достаточно керамических и танталовых конденсаторов. Для фильтрации на входе питания печатной платы можно использовать электролитический конденсатор.
Следует стремиться к минимизации количества дорожек между устройствами и максимально короткой длине каждой дорожки. Дорожки между микроконтроллером и другими устройствами действуют как антенна, генерируя шум. Пользователи могут рассмотреть возможность использования последовательной шины, такой как I2C или SPI, для связи с внешними устройствами вместо полноценной параллельной шины. Это минимизирует шум, а также энергопотребление и пространство на печатной плате. Эти соединения обычно высокочастотные, поэтому пользователи должны убедиться, что дорожки короткие. Дорожки,
по которым протекает большой ток, требуют особого внимания. По этой причине дорожки, по которым протекает большой ток, не следует размещать рядом с генератором или другими выводами системы, такими как вывод режима или сброса. На них легко могут воздействовать помехи.
Особое внимание следует уделить любой схеме внешнего генератора, особенно если в конструкции используется маломощный кварцевый резонатор на 32 кГц для работы в режиме низкого энергопотребления. Пользователи должны убедиться, что они следуют схеме генератора, описанной в руководстве по аппаратному обеспечению, придерживаются рекомендаций производителя генератора по схеме и используют предлагаемую им услугу по спецификации генератора (особенно для генератора на 32 кГц). Другие сигнальные линии не должны пересекать дорожки генератора во избежание перекрестных помех.
Важно располагать сигнальные и силовые дорожки как можно дальше от генератора и избегать заземления между выводами микроконтроллера. Стабильная схема генератора с большим запасом по мощности гораздо реже вызывает проблемы. Использование внутреннего генератора также решает многие из этих проблем.
Другие рекомендации по проектированию микроконтроллерных систем включают:
- Использование широких и коротких дорожек для Vcc/Vss, когда это возможно.
- Снижение импеданса источника питания уменьшит проблемы индуктивного шума.
- Использование плоскостей Vss/Vcc, когда это возможно. На более высоких частотах, обычно выше 4 МГц, обратный ток максимально точно следует по пути сигнала. Поэтому пользователям необходимо тщательно планировать пути обратного тока, особенно для сигналов с высокими токами.
Не следует разрывать заземляющую плоскость, так как это увеличивает импеданс пути сигнала.
Пользователям следует рассмотреть возможность использования токоограничивающих резисторов на выводах ввода/вывода.
Компания Renesas применила широкий спектр методов проектирования в своих микроконтроллерах RA для минимизации проблем, вызванных внешними помехами. Обычно мы используем такие методы, как разделение шины ЦП (с памятью) от шины периферийных устройств, что позволяет минимизировать помехи в работе ЦП, распределенную систему тактирования и функцию остановки модуля на каждом периферийном устройстве. Мы также используем встроенную фильтрацию шума на некоторых наиболее чувствительных входах, таких как входы сброса и генератора, а также оптимизируем буферы ввода-вывода и схему питания.
Интеграция нескольких компонентов, которые в противном случае пришлось бы размещать снаружи, благодаря используемой нами передовой технологической схеме, также способствует повышению надежности, устраняя необходимость во внешних схемах, таких как генераторы и устройства управления питанием. Встроенная интеграция генераторов, POR/LVD (системы защиты от падения напряжения) и сторожевых таймеров может значительно снизить влияние шума.
Пользователям также следует учитывать необходимую скорость работы ЦП. Максимальная тактовая частота может определяться требуемой скоростью передачи данных для UART или временем выполнения функции фильтра быстрого преобразования Фурье (БПФ). Однако в большинстве случаев и для многих схем нам не нужно работать на полную мощность устройства. Достаточно запустить его на той скорости, которая необходима для выполнения всех требуемых задач, и не быстрее. Чем выше тактовая частота, тем быстрее будут сигналы, и тем больше проблем может возникнуть. Чем ниже скорость, тем меньше тока потребляется и переключается в источнике питания, и тем меньше шума генерируется. Для некоторых задач более низкая скорость почти всегда лучше.
Микроконтроллеры RA имеют возможность «регулировать» свою скорость. Пользователи могут динамически изменять делители тактовой частоты по мере необходимости, чтобы ускорить или замедлить работу. Иногда это может значительно усложнить приложение, поскольку пользователям приходится управлять тактовой частотой периферийных устройств, но всегда стоит подумать, можно ли снизить тактовую частоту.
Пользователи должны убедиться, что размеры источника питания соответствуют их схеме, и не должны пытаться повторно использовать ту же схему питания. Необходимо убедиться, что устройство способно выдавать максимально необходимый ток. Периодические перебои в подаче питания могут вызывать проблемы с шумом и другие сбои в работе системы.
Многие входные контакты периферийных устройств также имеют программируемые фильтры шума. Они часто встречаются на коммуникационных периферийных устройствах, таких как интерфейсы UART, SPI и I2C, а также на многих входах таймеров. Выбор правильного тактового сигнала фильтра важен для оптимальной производительности. Часто для этого требуется метод проб и ошибок.
Коммуникационные интерфейсы подключены к внешнему миру и часто вводят в систему высокоскоростные сигналы, поэтому при их проектировании следует проявлять осторожность. Использование внешней схемы защиты часто целесообразно в зависимости от характера внешней среды.
Сторожевые таймеры — отличный способ восстановления работы приложения, когда помехи приводят к сбою системы. Однако важно понимать, как правильно их использовать.
В микроконтроллерах дополненной реальности сторожевые таймеры бывают двух типов. Первый — это стандартный сторожевой таймер, который может синхронизироваться с несколькими стандартными источниками тактовой частоты микроконтроллера. Этот сторожевой таймер обычно используется для мониторинга выполнения кода приложения и обнаружения любых неисправностей или неожиданного поведения. Обычно он отключается в приложениях с низким энергопотреблением. Этот сторожевой таймер может генерировать либо сигнал RESET, либо прерывание.
Второй сторожевой таймер — это интеллектуальный сторожевой таймер (iWDT). Этот WDT использует выделенный низкоскоростной встроенный генератор в качестве источника тактовой частоты, что обеспечивает длительный тайм-аут и работу независимо от обычных тактовых частот процессора. Даже если тактовая частота процессора выйдет из строя, iWDT запустит сброс или прерывание после истечения тайм-аута. Каждый сторожевой таймер может работать с функцией «окна», где слишком раннее «щелчок», а также истечение времени ожидания сторожевого таймера, могут привести к перезагрузке. Каждый сторожевой таймер может быть настроен на автоматический запуск после перезагрузки путем установки соответствующих битов в регистре выбора функции опции — регистре на основе флэш-памяти, содержащем данные инициализации устройства.
Распространенная ошибка, которую мы часто видим, — это размещение «щелчка» сторожевого таймера внутри подпрограммы обработки прерываний, поскольку это считается эффективным, так как обычно требуется только один экземпляр. Однако это может быть опасно, поскольку, хотя основное приложение может завершиться с ошибкой, служба обработки прерываний может продолжать работать, тем самым переопределяя сторожевой таймер.
После завершения разработки приложения пользователям следует проанализировать все возможные пути выполнения. Это может быть сложно для сложных приложений, использующих операционную систему, но современные инструменты анализа кода, интегрированные в современные средства разработки, могут помочь.
Далее им следует разместить несколько экземпляров сторожевого таймера в соответствующих местах приложения. Это значительно повысит надежность приложения и дополнительно позволит обнаружить, если приложение выберет неожиданный путь выполнения. Обычно это указывает на серьезную проблему, такую как сбой системы или переполнение указателя.
Мы уже упоминали приложения с низким энергопотреблением, и использование сторожевых таймеров в таких приложениях также требует особого внимания. Пользователям следует тщательно продумать, что произойдет, когда система перейдет в режим низкого энергопотребления.
В любой системе лучший способ избежать проблем с шумом — это учитывать снижение шума с самого начала процесса проектирования. Важно понимать среду, в которой будет работать система, какие источники шума будут присутствовать и какие меры можно предпринять для их смягчения.
Всегда стоит уделить время рассмотрению этих вопросов на ранних этапах проектирования, поскольку гораздо проще разработать меры по снижению шума с самого начала, чем добавлять их в конце проектирования или, что еще хуже, модифицировать проект, когда проблемы с шумом обнаруживаются в процессе эксплуатации. В
этой статье рассматриваются некоторые проблемы, связанные с шумом в микроконтроллерных системах, и описываются некоторые особенности микроконтроллеров Renesas RA, разработанные для повышения надежности системы. Я надеюсь, что эта статья подняла некоторые вопросы о необходимости для пользователей учитывать проблемы, связанные с шумом, во всех своих проектах с самого начала.
Автор: Грэм Кларк, главный инженер компании Renesas Electronics.