Введение:
Современные процессорные системы, используемые в индустрии встраиваемых систем, требуют подачи питания при различных напряжениях. Помимо различных значений, напряжения на шинах должны следовать определенной последовательности при запуске: ядро процессора, связанные периферийные устройства, шины ввода-вывода (такие как LVDS, I2C, SPI и т. д.) и ресурсы памяти. Такая последовательность предотвращает риск возникновения высоких пусковых токов, которые могут повредить чувствительные компоненты подсистемы в процессе запуска.
Тенденция к повышению уровня интеграции привела к тому, что большая часть функциональности встроенной системы, как правило, включается в одну систему на кристалле (SoC), что позволяет уменьшить габариты платы и снизить стоимость комплектующих. Таким SoC требуется несколько линий питания, каждая с соответствующим уровнем напряжения, для подачи питания на соответствующие выводы. Те, кто не ориентируется на архитектуры SoC, обычно используют программируемую логику, и когда ПЛИС достигают значительных размеров, инженеры сталкиваются с аналогичной (а в некоторых случаях и большей) сложностью линий питания. Иногда этот подход необходимо распространять на другие компоненты на плате, такие как дискретные устройства (MOSFET, IGBT и т. д.), датчики (CMOS-устройства обработки изображений, магнитометры и т. д.) или исполнительные механизмы (драйверы двигателей, драйверы светодиодов и т. д.), которые могут потребовать выделенных линий питания.
Даже относительно простая интегрированная система может содержать значительное количество линий питания (нередко их число превышает 10). Необходимо принять инженерные меры для обеспечения правильной последовательности: выходной сигнал одного регулятора напряжения должен достичь достаточного уровня до того, как будут активированы регуляторы для других линий напряжения. Поскольку время легче точно измерить, чем напряжение, подход, основанный на времени, часто оказывается более эффективным, поскольку он исходит из предположения, что желаемое значение на линии напряжения будет достигнуто в течение заранее определенного промежутка времени.
Хотя промежуток времени между активацией каждой направляющей обычно очень короткий (всего несколько миллисекунд), иногда он может быть и больше (несколько секунд). Например, если электромеханическому компоненту системы, такому как нагреватель, необходимо достичь оптимальной температуры до активации последующих элементов системы, или если центральному процессору необходимо выполнить процедуру калибровки, требуемое время увеличивается, и инженер-конструктор должен это учитывать.
Если дискретные преобразователи мощности, интегрированные в систему, имеют правильные выводы управления и выходы питания, инженеры могут использовать правильный сигнал питания, чтобы гарантировать, что следующий преобразователь в последовательности включится только тогда, когда предыдущая шина достигнет значения, достаточного для запуска этого сигнала. Если один или несколько преобразователей не имеют входа управления, инженеры могут обеспечить последовательное включение, используя сигнал включения для управления затвором MOSFET, подключенного последовательно с выходом.
В случаях, когда надежный сигнал источника питания недоступен, инженерам может потребоваться дополнительная схема для обеспечения необходимой поддержки. Эта схема позволяет считывать выходное напряжение одного преобразователя мощности для генерации триггерного сигнала для другого преобразователя мощности. Альтернативой считыванию напряжения является использование схем синхронизации. Однако любой из этих подходов требует значительного количества компонентов, что приводит к высокой стоимости материалов, большой площади на печатной плате и выделению дополнительных инженерных ресурсов. Кроме того, дискретные схемы часто определяют обратную последовательность при выключении системы. Вместо дискретного подхода инженеры могут предпочесть интегрированную схему управления питанием или альтернативу на основе микросхемы управления питанием (PMIC).
Для упрощения реализации в качестве модуля управления питанием можно использовать микросхему LM3880 (функциональная блок-схема этого компонента показана на рисунке 1) (процедура выключения устройства следует той же последовательности и временным интервалам, что и включение питания, но в обратном порядке). Благодаря трем выходным маркерам с открытым стоком (которые удерживаются в низком состоянии в начале включения питания), она способна генерировать триггерные сигналы для до трех линий напряжения, с возможностью каскадного соединения двух микросхем секвенсора для обеспечения шести последовательно управляемых линий. Микросхема управления питанием (PMIC) имеет собственный прецизионный триггерный вход, который подключается к внутреннему компаратору с опорным напряжением 1,25 В, что позволяет инженерам настраивать последовательность включения питания таким образом, чтобы она начиналась сразу после получения логического сигнала или когда другая линия напряжения достигает определенного предопределенного уровня. К триггерному входу можно подключить конденсатор для создания задержки. 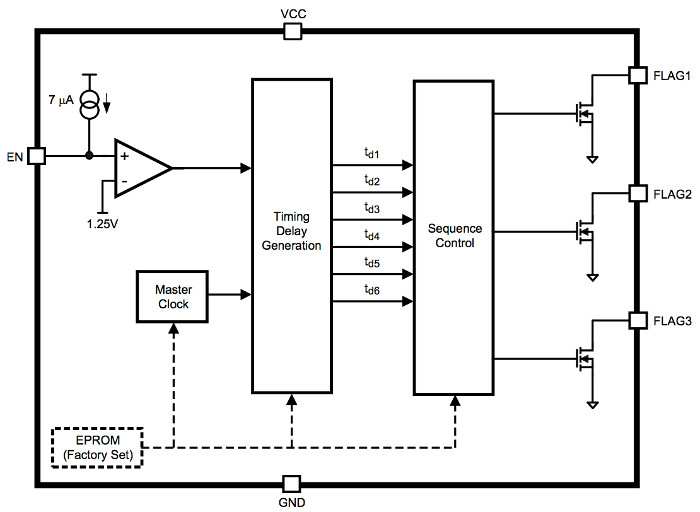 При успешной активации первый выходной флаг подтверждается после заданной задержки (запрограммированной в EPROM в процессе OEM-производства). Затем проходит такое же количество времени до подтверждения второго флага, и так далее до подтверждения третьего и последнего флага. Доступны шесть предустановленных временных меток, обеспечивающих задержку от 2 мс до 120 мс.
Maxim MAX16029 — это устройство мониторинга, которое также предлагает регулируемую конденсатором задержку по времени. Оно может использоваться для последовательного управления до четырёх линий напряжения с помощью одного PMIC. Этот производитель также предлагает устройства последовательного управления, которые позволяют инженерам определять синхронизацию через интерфейсы PMBus и, таким образом, соединять несколько устройств по принципу «звезды» для работы с большим количеством линий напряжения.
Технология последовательного включения питания, использующая несколько элементов управления, позволяет инженерам значительно сократить использование печатной платы, а также упростить общую структуру системы. Микросхема управления питанием PMIC TPS65916 имеет пять встроенных конфигурируемых понижающих преобразователей, которые питают ядро процессора, а также различные пулы памяти и ввода-вывода, присутствующие в широком спектре микропроцессоров. Благодаря поддержке адаптивного масштабирования напряжения эти преобразователи обеспечивают энергоэффективную работу, не влияющую на выделенную системе мощность. Кроме того, PMIC также включает пять контроллеров отключения с низким потреблением тока для работы в условиях низкого напряжения или низкого уровня шума. Инженер может один раз настроить последовательности включения и выключения питания из программируемой памяти в соответствии со своими потребностями.
В некоторых случаях могут потребоваться более сложные процессы последовательности включения и выключения питания, предусматривающие учет дополнительных напряжений. Управление последовательностью включения и выключения питания должно осуществляться более сложным способом, поскольку использование простого секвенсора или универсального микросхемы управления питанием может оказаться недостаточным; вместо этого может потребоваться полный набор программных возможностей микроконтроллера (MCU).
Известная серия микроконтроллеров PIC16F1XXX от Microchip (показана на рисунке 2) предоставляет инженерам решение для управления последовательностью питания, способное работать с несколькими линиями напряжения. Встроенное, программируемое пользователем программное обеспечение позволяет задавать необходимые параметры синхронизации. Устройство также предлагает широкие возможности для настройки правильных критериев питания, а также времени нарастания и спада тока. 10-битный аналого-цифровой преобразователь оцифровывает каждую линию 16 раз, а затем вычисляет среднее значение для точной оценки производительности. Диагностические возможности микроконтроллера обеспечивают быстрое оповещение в случае сбоя питания.
 Резюме.
Как мы уже убедились, крайне важно обеспечить использование правильной последовательности при включении и выключении электронных схем. Это поддерживает долговременную работоспособность и не ставит под угрозу надежность системы. Доступные варианты варьируются от простых секвенсоров до многофункциональных микросхем управления питанием (PMIC) и полностью программируемых микроконтроллеров (MCU). Учитывая широкий выбор вариантов на рынке, остается лишь оценить, какой метод последовательности лучше всего подходит для основных целей проектирования (будь то максимизация производительности, снижение стоимости комплектующих, учет ограничений по пространству, минимизация энергопотребления системы и т. д.), а затем приобрести необходимые устройства.
Автор: Мирко Берначчи, Mouser Electronics
+++Конец