




 На протяжении почти десяти лет компания Microchip Technology Inc.专注于 разрабатывает интеллектуальные решения для преобразования энергии, расширяя функциональные возможности и увеличивая производительность для всех типов преобразователей энергии. Одним из основных направлений ее деятельности было и остается полностью цифровое управление преобразователями/инверторами энергии с использованием высокопроизводительных микроконтроллеров на базе DSP с высокоспециализированными, высокоскоростными и высокоточными периферийными устройствами, а также специализированные семейства контроллеров для гибридных систем управления, которые сочетают микроконтроллеры и контуры управления, полностью основанные на аналоговой электронике. Более детальное изучение этих решений показывает, что ни гибридные решения на основе аналоговой электроники, ни полностью цифровые решения не являются на 100% аналоговыми или на 100% цифровыми. Оба типа решений остро нуждаются в аналоговых и цифровых аналогах для преодоления определенных ограничений и, следовательно, предлагают определенный потенциал для своих предполагаемых применений. Новейшее семейство интеллектуальных контроллеров преобразования энергии, серия MCP191xx, знаменует собой новый технологический прорыв, делая преобразователи более интеллектуальными и фокусируясь на специализированных топологиях и приложениях преобразователей энергии.
Первые представители семейства MCP19111 объединяют высокопроизводительный аналоговый контроллер синхронного понижающего преобразователя и 8-битный микроконтроллер в монолитной интегральной схеме, предлагая расширенные и гибкие возможности конфигурации, управления и мониторинга, а также возможность интеграции стандартизированных или проприетарных средств связи для нескольких преобразователей в структуру управления с более высоким энергопотреблением. В отличие от других существующих гибридных контроллеров POL, MCP19111 полностью программируется на языке C. Это преимущество обеспечивает полную гибкость для адаптации устройства к различным требованиям приложений, к конкретным условиям эксплуатации, реализации общих задач мониторинга и включения пользовательских функций.
Широкий диапазон входного напряжения от 4,5 В до 32 В постоянного тока и выходное напряжение от 0,5 В, а также контроллеры, способные обеспечивать ток до 2 А (источник) / 4 А (потребление), открывают возможности для поддержки самых разнообразных приложений.
Цифровые достижения:
Наличие цифрового контроллера и импульсного аналогового регулятора на одном полупроводниковом чипе позволяет интегрировать аналоговые функции и цифровое управление для непосредственного управления схемой компенсации, частотой переключения, управлением мертвым временем, пороговыми значениями системного уровня и многими другими функциями во время работы. Кроме того, поскольку сам микроконтроллер интегрирован в архитектуру импульсного аналогового регулятора, отпадает необходимость в дополнительных вспомогательных функциях питания или внешних драйверах MOSFET.
 На рисунке 1 представлена высокоуровневая блок-схема цифрового аналогового контроллера питания MCP19111, а также типовая схема применения. Секция импульсного аналогового регулятора полностью охватывает все компоненты аналогового контура управления, включая драйверы MOSFET, а также включает вспомогательный источник питания для микроконтроллера. Цифровая секция включает 8-битное ядро микроконтроллера среднего уровня PIC12F с 8 КБ флэш-памяти и 256 байтами ОЗУ. Она также предлагает до 15 выводов GPIO, восемь из которых являются дополнительными аналоговыми входами, последовательный интерфейс связи на основе I²C/SMbus, внешние прерывания и три свободных таймера. Многие внутренние сигналы, такие как входное напряжение, выходное напряжение и ток индуктора, могут контролироваться непосредственно на самом чипе без необходимости внешнего измерения.
Цифровая реализация даже позволяет считывать текущее значение коэффициента заполнения, что является очень полезной функцией, которая по различным техническим причинам ранее была доступна исключительно для полностью цифровых контроллеров.
Максимальная эффективность:
помимо расширенных возможностей мониторинга, монолитная интеграция цифрового ядра также обеспечивает прямой доступ ко многим параметрам, которые обычно фиксируются аппаратно или недоступны в кремниевой микросхеме. Наиболее примечательными являются регулируемое мертвое время, программируемые компенсаторы, внутренняя калибровка обратной связи, программируемые пороговые значения защиты и даже возможность переключения между режимами управления током и напряжением во время работы.
Регулируемая мертвая зона.
В синхронных понижающих преобразователях регулировка мертвой зоны между верхним и нижним ключами оказывает существенное влияние на общую эффективность системы. Если аналоговые контроллеры предлагают регулировку мертвой зоны, разработчик должен учитывать некоторые наихудшие сценарии, связанные с более высокими температурами и нагрузками, где мертвая зона, как правило, должна быть максимальной, и «запрограммировать» это значение аппаратно, например, путем добавления конденсаторов и/или резисторов. Это неизбежно приводит к увеличению потерь в сердечнике и диодах, поскольку преобразователь, скорее всего, никогда не будет подвергаться воздействию этих наихудших сценариев.

Подходящим решением была бы автоматическая адаптация мертвого времени к определенным условиям нагрузки и температуры. К сожалению, использование детектора пересечения нуля для постоянного управления переключателями с оптимальным мертвым временем сопряжено с серьезными ограничениями по двум причинам. Во-первых, все типы аналоговых детекторов пересечения нуля основаны на компараторах. Самые быстрые (и наиболее доступные) аналоговые компараторы характеризуются типичными задержками распространения 15–20 нс, что, судя по результатам, показанным на рисунке 3, слишком мало для достижения оптимального уровня. Во-вторых, этот детектор пересечения нуля должен был бы работать в режиме переключения полумоста, в котором высокочастотный шум переключения потребовал бы фильтрации, что еще больше замедлило бы срабатывание и сделало бы эту функцию неэффективной.
Однако, когда аналоговая область дает сбой, цифровая область предлагает решение. Наиболее распространенный метод, используемый для достижения этой оптимизации, заключается в мониторинге и анализе выходных условий преобразователя до тех пор, пока они не стабилизируются. Как только обнаруживается стабильная работа, изменяется мертвое время, и контролируется коэффициент заполнения высоковольтного ключа. Теория, лежащая в основе этого метода для преобразователей постоянного напряжения, заключается в том, что в установившемся режиме кратчайшее время проводимости высоковольтного ключа определяет точку максимальной эффективности, поскольку в этой точке необходимо потреблять наименьшее количество мощности от шины для обеспечения постоянной выходной мощности (см. рис. 2).
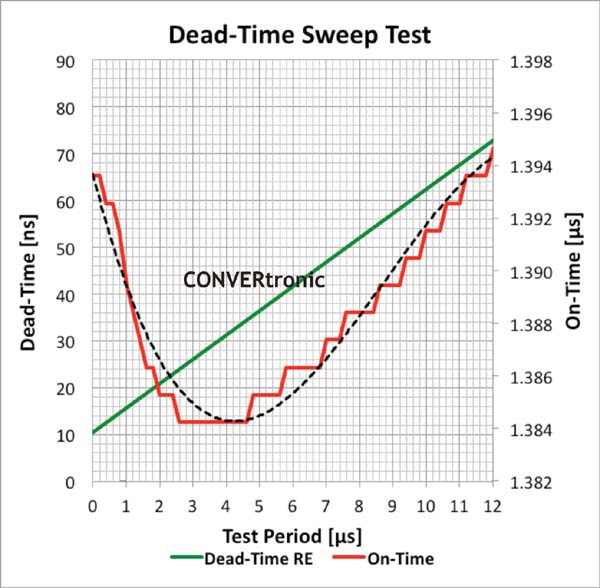 На рисунке 3 показаны результаты однократного измерения в заданном диапазоне значений времени задержки в установившемся режиме работы, измеренные на испытательном стенде. Зеленая линия показывает время задержки, приложенное к восходящему фронту сигнала переключателя на стороне высокого потенциала. Красная кривая показывает изменение времени проводимости переключателя на стороне высокого потенциала для различных значений времени задержки, а черная пунктирная линия показывает его приближение 3-го порядка.
Диапазон для измерения мертвого времени определяется путем характеризации системы и определения наиболее благоприятного случая (наименьшее мертвое время) и наименее благоприятного случая (наибольшее мертвое время). Измерение выполняется с максимальным разрешением 4 нс при 90% нагрузке (Vin = 12 В, Vout = 3,3 В, Iout = 9 А). В левой части графика коэффициент заполнения начинается со значений, близких к 1,394 мкс, и быстро снижается по мере увеличения мертвого времени. В этой области переключатели высокого и низкого потенциалов уже демонстрируют некоторое перекрытие, и часть энергии, потребляемой с входа, отводится непосредственно на землю.
При мертвом времени около 25 нс время проводимости достигает своего минимума в 1,384 мкс и снова начинает увеличиваться по мере дальнейшего увеличения мертвого времени. В нерегулируемой конструкции мертвое время было бы установлено как минимум на 70 нс для используемых переключателей, поэтому типичное время проводимости для этого режима работы составило бы 1,395 мкс. Согласно уравнению III на рисунке 2, разница между исходным и оптимизированным временем проводимости на стороне высокого потенциала составляет 11 нс. На первый взгляд, это кажется незначительным, но в этом высокочастотном преобразователе это представляет собой увеличение эффективности примерно на 0,9%, что приводит к общему увеличению эффективности примерно с 92% до 93%.
Регулируемая частота переключения и компенсационная сеть:
Очень привлекательной особенностью является возможность регулировки компенсационной сети и частоты переключения с помощью программного обеспечения. Это не только упрощает базовую настройку, но и позволяет вносить корректировки во время работы. До сих пор это было исключительной прерогативой полностью цифровых контроллеров. В топологиях с жестким переключением, таких как синхронные понижающие преобразователи, потери при переключении являются основной причиной большинства потерь мощности. Для повышения эффективности, особенно для малых нагрузок, снижение частоты переключения может значительно улучшить общую эффективность преобразователя. Однако, когда частота переключения снижается, а компенсационная сеть фиксируется аппаратно, коэффициенты усиления обычно начинают падать, что может привести к потере запаса по фазе и усиления. Для компенсации этого эффекта необходимо отрегулировать коэффициенты усиления системы. MCP19111 предоставляет регистры для регулировки напряжения нарастания ШИМ-генератора, нулевой частоты (резонансной частоты в начале координат, которая определяет первый полюс), общего усиления, коэффициента усиления по наклону и самого наклона. Также имеются наборы регистров для регулировки смещения усилителя и коэффициента усиления датчика тока. Хотя этот метод может потребовать тщательной характеристики системы, он открывает возможности для существенного повышения эффективности и стабильности.

Оптимизация эффективности при очень малых нагрузках:
В асинхронных понижающих преобразователях потери мощности в диоде свободного хода определяются произведением прямого падения напряжения на ток. Поскольку на диоде существует значительное, постоянное прямое падение напряжения, которое невозможно минимизировать, часто используется дополнительный ключ со значительно меньшим падением напряжения для обхода/замены диода, создавая таким образом синхронный выпрямитель. Этот метод обычно используется, когда требуются токи нагрузки более 1 А. Однако для малых нагрузок, когда через ключ на низковольтной стороне протекает низкий ток, мощность, необходимая для управления затвором, превышает экономию, достигаемую за счет обхода диода свободного хода ключом. Для достижения дальнейшего повышения эффективности в этих конкретных условиях MCP19111 предлагает так называемый режим эмуляции диода, который при активации отключает драйвер на низковольтной стороне. Если контроллер отключен, затвор больше не смещен, и диод в структуре MOSFET будет действовать как выпрямитель, тем самым минимизируя потери мощности.
Подобные меры по минимизации частичных потерь мощности и повышению общей эффективности могут быть улучшены за счет нового семейства силовых MOSFET-транзисторов MCP870xx от Microchip. Это семейство быстродействующих силовых MOSFET-транзисторов с низким сопротивлением RDS(on) и хорошо сбалансированным коэффициентом качества предлагает ряд комбинаций сопротивления в открытом состоянии относительно общей нагрузки затвора для оптимизации общего коэффициента качества полумоста. Чем больше значение QT переключателя на стороне низкого потенциала, тем эффективнее режим эмуляции диода у MCP19111.
Оптимизация работы без нагрузки:
MCP19111 — это драйвер, работающий в токовом режиме, предназначенный для обеспечения оптимальной производительности в нормальном режиме работы. Однако для корректной работы драйвера в токовом режиме требуется минимальный ток. Когда нагрузка переходит в режим ожидания с низким энергопотреблением, выход преобразователя должен по-прежнему обеспечивать номинальное выходное напряжение, но выходная мощность может быть практически нулевой. Драйверы, работающие в токовом режиме, обычно переключаются в какой-либо режим переходных процессов или импульсно-частотный режим (PFM) с увеличенной пульсацией выходного напряжения, что может превышать допуски регулирования напряжения сети и часто вызывать серьезные проблемы с электромагнитными помехами. Для преодоления этого ограничения типичных драйверов, работающих в токовом режиме, MCP19111 можно переключить в псевдонапряженный режим, отключив контур тока, что приводит к улучшению выходного напряжения и стабильности системы.

Удобство использования и набор инструментов:
Впечатляющий список расширенных функций MCP19111 предлагает невероятное количество возможностей для настройки и оптимизации системы. Открытая программируемость микроконтроллера добавляет еще больше степеней свободы. Поэтому Microchip предлагает графический пользовательский интерфейс (GUI), показанный на рисунке 4, который можно использовать для внесения определенных корректировок и настроек без написания кода. Этот GUI работает на основе прошивки с открытым исходным кодом, которую можно модифицировать и использовать в качестве шаблона для разработки более сложных отдельных функций.
В дополнение к интерфейсу конфигурации, Microchip предлагает второй GUI для тестовых функций, позволяющий пользователю устанавливать прямую связь с устройством с использованием протокола PMbus (см. рисунок 5). Этот GUI работает с последовательным анализатором Microchip PICkit (номер детали DV164122), который представляет собой недорогой универсальный интерфейс USB-to-UART/SPI/I²C и может использоваться непосредственно для мониторинга и отладки устройства во время работы.
Аннотация:
Хотя большинство методов известны, а существующие устройства включают в себя некоторые функции, семейство MCP19111 открывает новую главу в истории интеллектуальных импульсных регуляторов. Плотность специализированных функций, наряду со свободой программирования, имеет существенное значение. В мире интеллектуальных контроллеров мощности MCP19111 объединяет аналоговые и цифровые методы управления и устраняет существующие ограничения, предоставляя инженеру все функции, тем самым формируя основу для высокопроизводительных, инновационных, эффективных и надежных импульсных регуляторов напряжения.
Автор:
Автор: Энди Рейтер, Microchip Technology Inc.
 Андреас Райтер, технический директор по развитию бизнеса в области силовой электроники в Европе,
Microchip Technology.
Андреас Райтер родился в 1973 году и изучал медицинскую инженерию и физику в Мюнхенском университете прикладных наук. С 2000 года он работал инженером-разработчиком, а затем менеджером по исследованиям и разработкам в сфере автоматизации, прежде чем в 2007 году сосредоточиться на применении силовой электроники в качестве инженера по применению. С 2010 года он отвечает за прикладные исследования и разработки полностью цифровых методов и решений управления в области силовой электроники в компании Microchip Technology Inc.





