





该技术已成功应用于工作原型。这款创新原型采用多个3D磁力计像素,运用了Melexis公司久经考验的Triaxis®技术。传感器与嵌入弹性体材料中的磁体配合使用,形成柔软的接触界面,模拟人体皮肤的特性。这种设计具有高灵敏度,即使是微小的力也能触发响应。.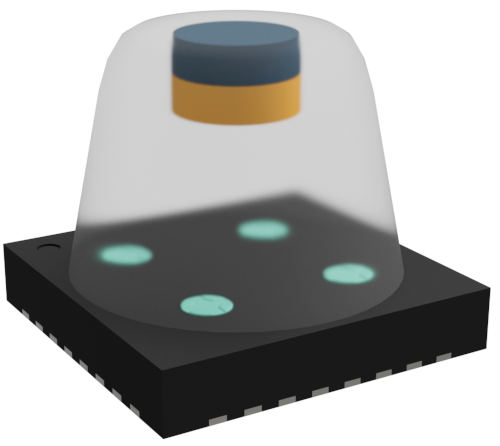
该传感器的力分辨率为 2.7 mN,足以检测克级(约 0.3 克)的重量变化。Tactaxis 原型机非常紧凑(尺寸仅为 5 mm x 5 mm x 5 mm),因此适用于狭小空间。梯度测量方法使传感器不受杂散磁场的影响,从而避免潜在的测量误差。此外,它足够坚固耐用,能够承受恶劣环境(例如温度变化)。与同类光学触觉传感器不同,Tactaxis 采用完全集成设计,可以批量生产出厂校准的传感器。这种半导体工艺在成本和可靠性方面具有显著优势。.
“机器人需要触觉来操控易碎物体。针对这类应用,我们开发了一种新型磁传感器,它能够精确测量接触力,同时还能有效抵抗干扰,”Melexis 全球创新总监 Gael Close 解释道。“通过利用我们 Triaxis® 磁传感器技术的强大功能,我们在机器人触觉传感器领域取得了重大进展,提供了一种强大且具有竞争力的多轴传感解决方案。”.
我们将以 Tactaxis 原型为基础,开展未来的研发工作。” 电气与电子工程师协会 (IEEE) 发布了一份白皮书,详细介绍了 Melexis 3D 磁力传感器原型:T. Le Signor、N. Dupré 和 G. Close,“一种不受杂散磁场干扰的梯度磁力传感器,适用于机器人手和夹爪”,IEEE 机器人与自动化快报,2022 年 1 月。https ://dx.doi.org/10.1109/LRA.2022.3146507








