研究人员开发出一种利用无线电波(可穿透墙壁)感知隐藏物体的机器人。这款名为 RF-Grasp 的机器人将这种强大的探测技术与传统的计算机视觉技术相结合,能够定位并抓取原本难以发现的物体。这项技术未来有望简化仓库中的电商物流流程,或者帮助机器从杂乱的工具箱中取出螺丝刀。.
这项研究将于五月在IEEE国际机器人与自动化大会上发表。论文的第一作者是麻省理工学院媒体实验室信号动力学小组的研究助理塔拉·博鲁沙基(Tara Boroushaki)。她在麻省理工学院的合作者包括信号动力学小组主任阿迪布(Adib)和机械工程系副教授(1957届)阿尔贝托·罗德里格斯(Alberto Rodríguez)。其他合作者包括哈佛大学的研究工程师冷俊山(Junshan Leng)和佐治亚理工学院的博士生伊恩·克莱斯特(Ian Clester)。.
尽管电子商务持续增长,但仓储工作仍然主要由人类而非机器人完成,即便有时工作环境十分危险。部分原因是机器人在如此拥挤的环境中难以定位和抓取物品。“感知和拣选是目前该行业面临的两大难题,”罗德里格斯说道。仅凭光学视觉,机器人无法感知存放在箱子里或货架上其他物品后面的物品:可见光波当然无法穿透墙壁。但无线电波可以。.
几十年来,射频识别(RFID)技术一直被用于追踪各种物品,从图书馆的书籍到宠物。RFID系统主要由两部分组成:读写器和标签。标签是一种微型计算机芯片,可以贴附在待追踪物品上,或者在宠物的情况下,植入其体内。读写器发射射频信号,标签对该信号进行调制后反射回读写器。.
反射信号提供了被标记物品的位置和身份信息。这项技术在零售供应链中已得到广泛应用:日本计划在几年内将射频追踪技术应用于几乎所有零售交易。研究人员意识到,射频技术的普及对机器人来说可能是一件好事,因为它将为机器人提供一种新的感知方式。.
罗德里格斯说:“射频探测与视觉探测是不同的方法。如果不去探索射频探测的潜力,那就太可惜了。”.
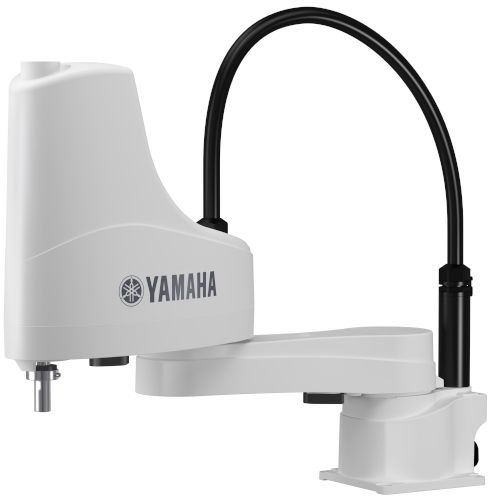
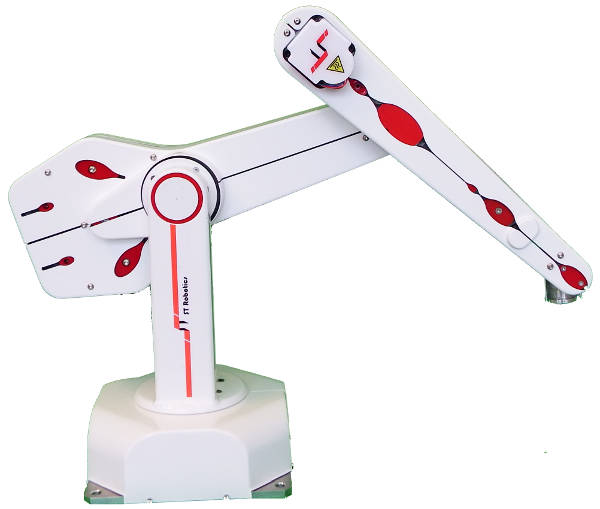
RF Grasp 系统利用摄像头和射频读取器来寻找并抓取带有标签的物体,即使这些物体完全被摄像头遮挡也能正常工作。它由一个连接在抓取手上的机械臂组成。摄像头位于机器人的手腕处。射频读取器独立于机器人之外,并将跟踪信息传输到机器人的控制算法。这样,机器人就能持续收集射频跟踪数据和周围环境的图像。如何将这两个数据流整合到机器人的决策过程中,是研究人员面临的最大挑战之一。.
“机器人必须时刻决定哪个流程最重要,”博鲁沙基说。“这不仅仅是眼手协调的问题,而是射频-眼手协调的问题。因此,问题变得更加复杂。”.
机器人通过触发目标物体的射频标签来精确定位,从而启动搜索和捕获过程。“它首先利用射频技术聚焦视野,”阿迪布说,“然后利用视觉进行精准操作。”这个过程类似于听到身后传来警笛声,然后转身查看警笛声的来源。.
凭借两种互补的感知能力,射频抓取机器人能够集中注意力于目标物体。当它接近甚至开始操控物体时,视觉(能够提供比射频更精确的细节信息)会接管机器人的决策权。.
RF Grasp 在一系列测试中证明了其有效性。与仅配备摄像头的同类机器人相比,RF Grasp 仅需一半的移动距离即可定位并抓取目标物体。此外,RF Grasp 还展现了其独特的“清理”环境能力,能够移除包装材料和其他障碍物,从而顺利到达目标位置。Rodriguez 指出,这表明 RF Grasp 相对于其他不具备穿透式射频传感器的机器人拥有“不公平的优势”。“它拥有其他系统所不具备的这种能力。”.
RF Grasp未来有望在拥挤的电商仓库中执行物流任务。其射频检测功能甚至可以在不接触商品的情况下,瞬间验证商品身份,只需露出条形码并进行扫描即可。“射频技术有望改善行业的一些局限性,尤其是在感知和定位方面,”罗德里格斯说道。.
阿迪布还设想了这款机器人在家庭中的潜在应用,例如帮他找到组装宜家椅子所需的内六角扳手。“或者你可以想象它能找到丢失的物品。它就像一个超级扫地机器人,无论我把钥匙放在哪里,它都能帮我找到。”.


 Asparagus picking-1-w.jpg)