




 这项新开发的技术是一种智能电机定时器系统(IMTS),它是一个专用电路模块,可集成到用于下一代电动汽车(EV)和混合动力汽车(HEV)的微控制器(MCU)中。它能在短短0.8微秒(µs)内完成对电动汽车电机控制至关重要的磁场定向控制操作(注1),这是目前全球最快的速度(注2)。这比在相同工作频率的CPU上执行相应软件操作的处理时间快不到十分之一。这有助于实现具有卓越能效的下一代高速电动汽车电机以及为其供电的高速开关逆变器系统。
此外,该独特电路还具备汽车动力总成领域所需的功能安全支持。
 近年来,随着燃油效率要求的日益严格,电动汽车(EV)和插电式混合动力汽车(PHEV)在汽车总产量中所占的份额越来越大。为了扩大这些机动车辆的续航里程,必须提高发动机控制的能效。
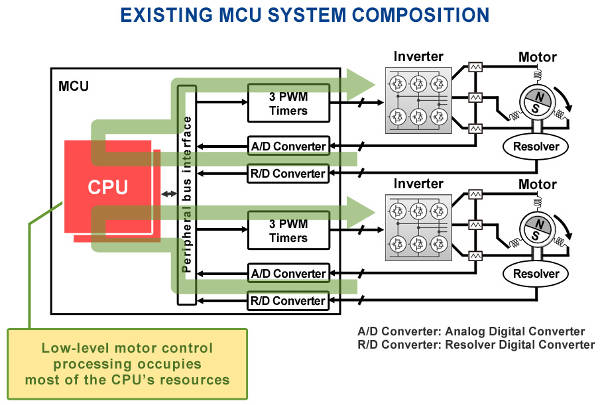
为了实现这一目标,不仅需要对发动机本身进行机械改进,还需要提升管理发动机的电子控制单元 (ECU) 的功能和性能。能够支持下一代电动汽车 (EV)、纯电动汽车 (EV) 和插电式混合动力汽车 (PHEV) 的 ECU 需要先进的功能和复杂的控制软件,这导致这些控制单元中使用的微控制器 (MCU) 的处理负载大幅增加。同时,汽车 MCU 需要最大限度地减少其产生的热量,以在高温环境下保持高可靠性。因此,MCU 内部电路(包括 CPU 内核)的工作频率必须保持在相对较低的水平,这使得性能提升变得困难。
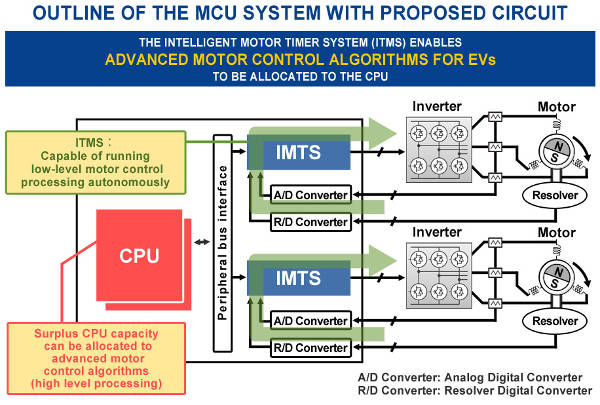
为了应对这些需求,瑞萨电子实现了 IMTS,它作为一个专用电路模块,用于处理需要高响应速度的静态过程,例如传感器数据采集、基于这些数据计算控制值以及输出这些控制值。IMTS 独立于 CPU 并能够自主运行,从而显著降低了电机控制 MCU 的 CPU 负载。多余的CPU容量可以分配给先进的电机控制算法,这些算法旨在提高下一代电动汽车(EV)、混合动力汽车(VEH)和插电式混合动力汽车(PHEV)的能源效率。
新开发的专用电机控制电路技术的关键特性包括:
1)开发用于静态电机控制的专用电路模块和实现自主运行的电路技术。
电机控制需要一系列静态处理步骤,其中包括磁场定向控制操作。在每个控制周期内,MCU的内部定时器电路会获取电机电流和角度值,这些值决定下一个控制周期的控制值。然后,基于这些控制值生成最终的PWM输出(注3)。当多种电机控制类型同时运行时,在瑞萨电子40纳米(nm)320 MHz汽车MCU中,由此产生的处理负载可能高达CPU容量的90%(注4)。新开发的IMTS是用于这些处理密集型磁场定向控制操作的专用电路模块。它还与专用电机控制定时器电路紧密配合,从而形成一个系统:在定时器电路管理的每个控制周期内执行的处理序列(从获取电流和角度值到输出PWM信号)均独立于CPU自主完成。
这意味着之前用于处理这些步骤的所有CPU负载都被消除,从而释放出的CPU资源可以分配给包含旨在提高能源效率的高级控制算法的软件。
通过提供专用的面向场控制操作处理电路,IMTS 将操作处理时间缩短至 0.8 μs,不到基于 CPU 的软件实现的十分之一。这项新技术的处理性能足以满足高速开关逆变器控制的需求(性能示例:100 千赫兹 (kHz) 开关频率,10 μs 控制周期),这些逆变器采用由碳化硅 (SiC) 等新型材料制成的功率器件,而碳化硅正有望成为下一代电动汽车电机控制的关键材料。2
) 开发提供功率控制所需功能安全性的电路技术。
传输控制必须确保功能安全性,以便在某个组件发生故障时,系统能够检测到故障并自动切换到安全状态。通常,这是通过使用两个 MCU 提供系统冗余,或者使用一个带有冗余内部电路的 MCU 来实现的,但这可能会导致成本相对较高。
所开发的技术使用一个具有两个 CPU 的 MCU,采用双核锁步配置,定期监控 IMTS 电路的内部运行情况。这种方法在降低成本的同时,实现了高速控制和功能安全。功能安全会给 CPU 带来一定的负载,但在实际应用中,预计仅占 CPU 总处理能力的 2.4%(注 5)。3
)开发用于灵活校正外部传感器信号的电路技术。
为了制造具有高精度运算处理的高精度 MCU,获取高精度的传感器信号值至关重要。然而,各种来源的误差(例如传感器安装位置误差)是不可避免的。所开发的 IMTS 具有一种配置,可以使用用户开发的软件实时校正误差。此外,IMTS 可以自主执行此处理,因此校正处理不会给 CPU 带来负载。校正后的传感器信号值用于发动机控制操作,从而在发动机运行时实现更精确的操作和更高的能源效率。
瑞萨电子正在测试一款集成了这些新技术的 40nm MCU 原型,该原型内置闪存。它采用实际的发动机驱动系统来验证其在实际环境中的性能。瑞萨电子旨在利用这项专用的发动机控制电路技术,为电动汽车、混合动力汽车和插电式混合动力汽车开发更节能的ECU系统做出贡献。
注1:磁场定向控制(FOC)操作是电机控制中广泛使用的一种基本处理方式,它利用包括三角函数在内的复杂计算进行坐标转换,从而生成更接近指定控制值的直流信号。
注2:截至2017年2月7日,数据基于瑞萨电子的研究。
注3:PWM代表脉冲宽度调制,是一种用于通过MCU驱动外部功率设备的脉冲信号。
注4:预计下一代系统需要12.5μs的电机定时器控制周期。CPU负载的计算值假设在每个控制周期内同时进行两个电机控制操作(例如,驱动前后轮的电机)。
注5:CPU负载的计算值假设在电机以100,000rpm的转速运行时,故障在单次旋转周期内被检测到。








