根据 IDTechEx 的一项分析,目前开发的人形机器人和原型中约有 80% 是为工业应用而设计的。.
这种设计思路直接影响到机器人制造中所用材料的选择。用于搬运重物和执行重复性任务的机器人需要能够承受高机械应力的结构和部件,但重量过度增加会影响机器人的自主性、能耗以及关节所承受的载荷。.
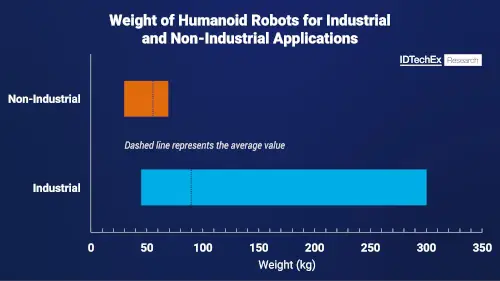
工业人形机器人的平均体重为78公斤
IDTechEx收集的数据显示,用于工业应用的人形机器人平均重量约为78公斤。一些配备轮子的型号甚至超过100公斤。.
重量是主要设计参数之一,因为它直接影响承受较大负荷的关节,例如双足机器人的髋关节和膝关节。.
较重的机器人需要能够产生更大力和扭矩的执行器。同时,为了保持足够的自主运行能力以长时间工作,它还需要容量更大的电池。这就需要在结构强度、重量、电池容量和自主运行能力之间做出权衡。.
轮式机器人与双足机器人
一些制造商正在研发采用轮式而非完全双足行走系统的人形机器人。这种设计允许使用更大容量的电池,而无需将所有增加的重量转移到负责行走的关节上。.
它还简化了与动态平衡相关的一些问题,尤其是在机器人需要搬运或操作重物时。双足机器人还具有其他优势,例如能够在为人类设计的环境中移动,但它们需要控制系统、执行器和结构,以便在运动过程中持续保持平衡。.
执行器重量可能占总重量的一半以上。
工业人形机器人的重量很大一部分来自金属材料,尤其是钢和铝合金。这些材料用于制造需要承受重载和重复运动的结构和机械部件。.
执行器是人形机器人最重要的组件之一。据IDTechEx称,执行器的重量可占人形机器人总重量的50%以上。它们包含齿轮、轴承、轴和螺钉等部件,这些部件必须兼具机械强度、硬度、尺寸精度和耐磨性。由于执行器需要长时间重复运动并持续承受机械应力,因此选择合适的材料至关重要。.
部件的精度、磨损和疲劳
将人形机器人从原型推向大规模生产面临的挑战之一在于高精度机械部件的生产。诸如齿轮或行星滚柱丝杠之类的部件必须以严格的公差制造,并保持单元之间的高度一致性。此外,这些部件还会因机器人的重复操作而产生磨损和疲劳。.
零部件的耐用性将直接影响机器人的维护和使用寿命,尤其是在工业应用中,设备需要长时间运行。因此,开发能够在不显著增加重量的情况下减少磨损的材料和制造工艺是该行业关注的重点领域。.
非工业人形机器人使用的不同材料
当机器人用于非工业应用时,其需求也会发生变化。未来用于客户服务、酒店服务、其他服务或直接用户交互的人形机器人,不仅需要保持足够的结构强度,还需要融入与安全性和物理接触相关的功能。.
在这些情况下,柔性材料、柔软表面和吸震结构就显得尤为重要。外观设计的重要性也会高于某些工业应用,因为在工业应用中,承载能力、强度和耐久性等因素可能更为优先。因此,人形机器人所用材料的组合将很大程度上取决于其执行的任务和运行环境。.
从原型到工业化生产
人形机器人的研发目前仍主要以原型机、试点测试和早期商业应用为主。IDTechEx 估计,到 2030 年,市场规模可能达到约 100 万台,但这一增长将取决于技术、经济和监管因素。目前仍面临的挑战包括机器人训练和编程、安全、认证,以及制定机器人在与工人及用户共享的环境中运行的相关法规。.
此外,还有一个具体的工业挑战:将原型中使用的材料、组件和组装方法转移到能够以足够的成本、质量和可重复性进行大批量生产的工艺中。.
材料和部件将决定类人机器人的进化方向。
人形机器人的发展并非仅仅取决于人工智能和控制软件。重量减轻、电池能量密度、执行器效率和耐久性、齿轮寿命以及精密机械部件的制造,都将在这些系统的持续应用中发挥重要作用。.
在工业应用中,挑战尤其在于如何将强度和耐久性与足够低的重量相结合,以限制能耗和接头所承受的载荷。.
随着当前项目从原型发展到商业化应用,这些需求将在很大程度上决定下一代人形机器人所用材料的选择和发展。.
作者:Shababa Selim 博士,IDTechex 高级技术分析师

 Asparagus picking-1-w.jpg)