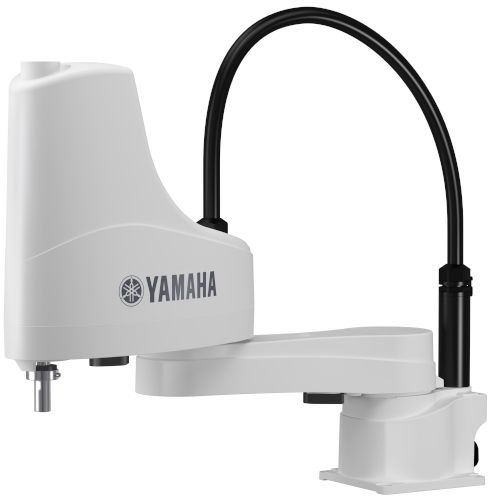
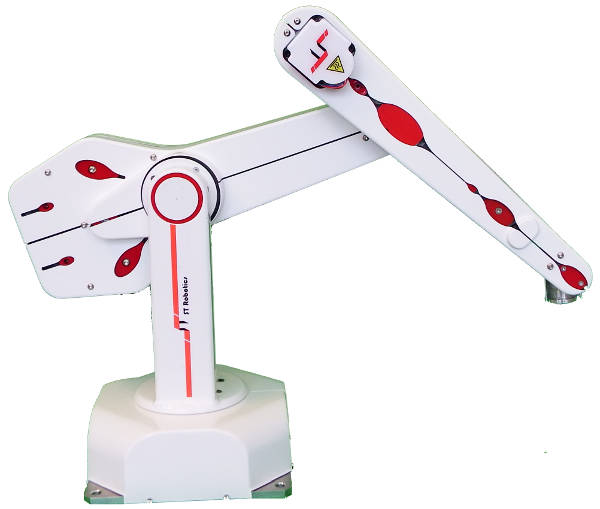
现在,麻省理工学院的研究人员开发了一种安全检查技术,可以100%准确地证明机器人的运动轨迹不会发生碰撞(假设机器人和环境模型都是准确的)。他们的方法非常精确,甚至可以区分仅相差几毫米的轨迹,并且只需几秒钟就能提供验证结果。.
但用户不必相信研究人员的话:通过这种技术生成的数学证明可以用相对简单的数学运算快速验证。.
研究人员利用一种名为平方和规划的特殊算法技术实现了这一目标,他们对其进行了改进,有效地解决了安全检查问题。平方和规划使得该方法能够推广到各种复杂的运动。.
这项技术对于需要在杂乱空间中快速移动并避免碰撞的机器人尤为有用,例如在商业厨房中准备食物的机器人。它也适用于机器人碰撞可能造成伤害的场景,例如为体弱患者提供治疗的医疗机器人。.
“通过这项工作,我们证明了一些难题可以用概念简单的工具来解决。平方和规划是一种强大的算法思想,虽然它不能解决所有问题,但如果谨慎应用,它可以解决一些非平凡的问题,”电气与计算机工程(EECS)专业的研究生、该技术论文的第一作者亚历山大·阿米斯说道。
阿米斯与另一位电子工程与计算机科学系(EECS)的学生彼得·沃纳,以及EECS的丰田航空航天与机械工程教授、计算机科学与人工智能实验室(CSAIL)成员拉斯·泰德雷克合作撰写了这篇文章。该研究成果将在国际机器人与自动化大会上发表。.
安全认证
目前许多用于检查机器人计划运动是否无碰撞的方法,都是通过模拟轨迹并每隔几秒检查一次机器人是否与其他物体发生碰撞来实现的。但这些静态安全检查无法预测机器人在随后的几秒钟内是否会发生碰撞。.
对于在空旷场地漫步、障碍物较少的机器人来说,这可能不是问题;但对于在狭小空间内执行复杂任务的机器人来说,几秒钟的移动就能产生巨大的影响。.
从概念上讲,证明机器人不会发生碰撞的一种方法是举起一张纸,将机器人与环境中的任何障碍物隔开。从数学角度来说,这张纸被称为超平面。许多安全控制算法只需生成一次超平面。然而,每次机器人移动时,都必须重新计算新的超平面才能进行安全检查。.
相比之下,这项新技术生成了一个随机器人移动的超平面函数,因此可以证明整个轨迹是无碰撞的,而无需每次都使用超平面。.
研究人员使用了平方和编程,这是一种能够将静态问题转化为函数的算法工具。该函数是一个方程,描述了超平面在规划路径上的每一点必须位于何处才能保持无碰撞状态。.
平方和可以推广到寻找无碰撞超平面族的优化问题中。虽然平方和通常被认为是一种只适合离线使用的大型优化算法,但研究人员已经证明,对于这个问题,它非常高效且精确。.
“关键在于弄清楚如何将平方和应用于我们的具体问题。最大的挑战是提出初始公式。如果我不想让我的机器人撞到任何东西,这在数学上意味着什么?计算机能给我一个答案吗?” 阿米斯说道。
顾名思义,平方和最终得到的函数是若干个平方值之和。由于任何数的平方都是正值,因此该函数始终为正。.
信任,但要核实。
Amice解释说,通过仔细检查超平面函数是否包含平方值,人们可以很容易地验证该函数是否为正,这意味着该路径没有碰撞。.
虽然该方法能够以完美的准确度进行认证,但这假设用户拥有机器人和环境的精确模型;数学认证器的准确性仅取决于模型的准确性。.
“这种方法的好处在于测试结果很容易解释,所以你不必依赖我编写的代码是否正确,因为你可以自己检查,”他补充道。
他们通过模拟测试了这项技术,证实了单臂和双臂机器人的复杂运动方案不会发生碰撞。即使是速度最慢的版本,该方法也只需几百毫秒即可生成一次测试,比其他替代技术快得多。.
Amice 表示,虽然他们的方法速度足够快,可以在某些实际情况下用作最终安全检查,但速度仍然太慢,无法直接应用于机器人的运动规划循环中,因为在机器人的运动规划循环中,决策必须在微秒级内做出。.
研究人员计划通过忽略无需安全检查的情况(例如机器人远离可能碰撞的物体)来加快流程。他们还希望尝试使用运行速度更快的专用优化求解器。.
这项研究的部分资金由亚马逊和美国空军研究实验室提供。.


 Asparagus picking-1-w.jpg)