




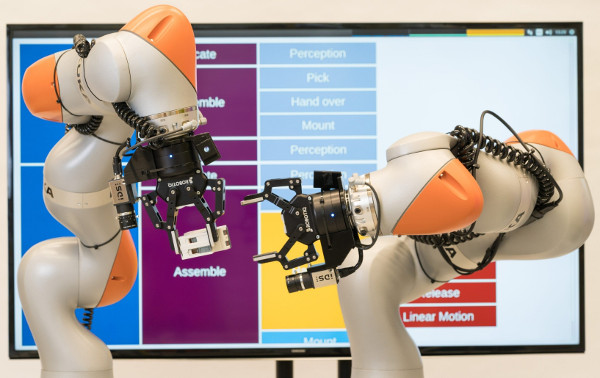
当机器开始运转时,当一只手将零件放置到组装体的正确位置时,会发出咔哒一声。随后,这只手收回,拿起另一个零件,并将其传递给另一只手臂,以确保最高的精度,从而使两只手臂协调运动,组装控制站的一部分。.
西门子慕尼黑企业技术中心(西门子全球研发中心)对双臂机器人的协作活动进行了测试。测试证实,该机器人系统是未来制造业的关键要素,而未来工厂将实现自我调节。.
对于小批量生产商和生产同一产品不同版本的生产商而言,为了满足日益增长的定制化产品需求,他们需要的是能够自主而非自动执行任务的能力。传统的自动化方式在这种被称为“批量1”的规模下,成本效益尚不高。.
由 Kai Wurm 和 Georg von Wichert 领导的西门子企业技术团队,一直负责公司内部自主系统的研究,他们已经解决了这个问题。“我们开发的智能双臂原型表明,小批量、单次生产也能实现成本效益,”Wurm 说。“未来,机器人将不再需要编写大量代码来编写复杂的零件组装程序,从而节省成本和时间。我们只需要描述任务,系统就会将这些规范转化为程序。”
向语义信息过渡
:“我们只需告诉机器人将特定部件插入装配线,”沃姆说道,“它就会精准地执行。” 从小规模来看,这项任务相当于第一批次(Batch 1)的规模。这涉及到制造或组装包含不同版本零件的产品,机器人会从相关的软件模型中获取产品制造信息。虽然传统机器人无法理解这种CAD/CAM(计算机辅助设计与制造)模型,但新型原型机却能理解此类模型。从某种意义上说,这就像机器人能够理解不同的语言,从而无需对其动作和流程进行编程。
为了实现这一点,原型机将软件的构建计划任务(例如通用的“组装”命令)分解为“拾取”和“交付”等动作,直到移动机械臂或打开夹爪为止。机器人还会决定每个机械臂应该执行哪个任务。为了实现这一点,开发人员使原型机能够在语义层面上增强产品开发软件的信息。.
“产品组件和流程信息通过语义转换转化为本体和知识图谱,”Wurm说道。“这使得隐性信息显性化。此前,一些人们凭借经验凭直觉就能完成的流程,必须通过代码教给机器人。然而,我们的原型能够自主分析问题并找到相应的解决方案。”.
以西门子原型机为例,这一过程可以在位于机器人手臂右侧的显示器上轻松观察到。显示器上显示两行彩色方块,每行分别包含“组装”(左列)和“选择”(右列)等字样。这些方块会像网页滚动一样逐渐向上移动。每个方块代表组装过程的每个步骤。在左侧显示器上,演示器会显示机器人手臂在生产过程开始时接收到的信息。这些信息包括周围区域及其内部物体的三维模型。演示器上方还有两个屏幕,显示机器人手臂当前通过其集成摄像头所看到的画面。.
迈向自校正系统
:西门子企业技术部的原型系统无需事先检测即可纠正错误。例如,如果某个零件错位,只要它仍在摄像头的视野范围内,其中一个机械臂就会定位该零件。机械臂会拾取零件并调整后续所有动作,使其正确安装。如果需要将零件放置在组件的另一侧,机械臂会将该零件转移到另一个机械臂上。这些创新成果是西门子核心技术(CCT)“自动化未来”计划的一部分。CCT使西门子能够专注于数字孪生、人工智能和增材制造等关键创新领域。







 Asparagus picking-1-w.jpg)






