人形机器人硬件的一个基本组成部分是执行器,它负责人形机器人的物理运动,使机器人能够行走、举起物体、操作工具并与环境互动。预计未来十年人形机器人销量的复合年增长率 (CAGR) 将达到 47%,这为材料制造商和组件供应商进入这个快速增长的市场供应链带来了新的机遇。人形
机器人执行器的现状:
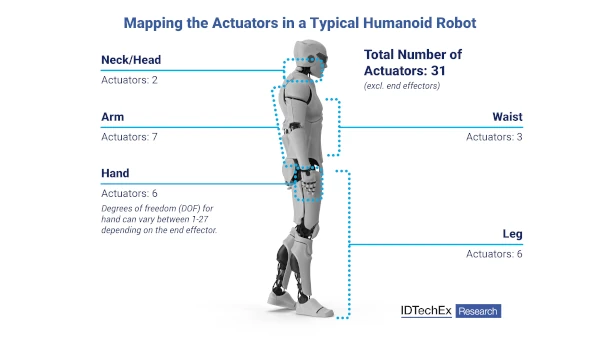
执行器可以是线性的或旋转的,并利用气动、电动或液压动力来产生运动,其中电动执行器是目前人形机器人中最常用的。根据 IDTechEx 对 50 多个人形机器人和原型机的分析,一个人形机器人通常拥有 31 个执行器(不包括末端执行器,例如夹爪或灵巧的手),从而实现了人形骨骼关节周围的自由度 (DOF)。执行器也会根据每个关节的具体需求而有所不同。例如,手腕和脚踝通常使用较小的驱动器,而髋关节和膝关节等承重关节则需要更大、更高强度的驱动器。IDTechEx
的分析估计,人形机器人约 56% 的重量都来自其驱动器。这些系统依赖于刚性、高强度材料,例如金属合金(如钢、铝等)作为关键结构部件。此外,稀土永磁体(REPM),例如钕铁硼(NdFeB),对于人形机器人驱动器电机至关重要,因为它们能够提供高扭矩密度、高功率密度和更平滑的扭矩曲线。IDTechEx 的报告《人形机器人材料:技术、参与者和预测》详细介绍了材料需求,并概述了驱动器面临的挑战,同时对包括金属和稀土永磁体在内的关键材料进行了 10 年的需求预测。
软体驱动器有发展前景吗?
刚性驱动器特别适用于需要高精度的高力运动和负载,这通常是人形机器人关节的需求。然而,它们也存在一些局限性,例如对非结构化环境的适应性差、抗冲击性低、易受冲击、机械磨损和疲劳。此外,这些系统主要使用钢和铝合金等重型材料,这会增加人形机器人的重量和体积,最终降低其移动性和电池效率。
与刚性驱动器相比,使用基于“软”材料(而非金属)的软驱动器可以使其具有仿生功能,并像人工肌肉一样运动。用于软驱动器的典型材料包括电活性聚合物、形状记忆合金和压电材料等。这些材料响应外部刺激(例如电流、电压、温度、压力、磁场等)产生运动。
然而,这些技术仍处于发展阶段,面临着一些亟待解决的挑战。
尽管目前绝大多数人形机器人设计都采用刚性驱动器——IDTechEx 也认为刚性驱动器仍将是主流选择——但软性驱动器未来可能会发挥作用(例如,在混合设计中),用于那些对类人运动要求更高的领域,而刚性驱动器则保留用于承受高负载的领域。
展望:
总体而言,目前人形机器人行业的重点在于组件标准化、优化设计以简化制造流程以及建立供应链。这也促使人形机器人原始设备制造商 (OEM) 与传统上服务于汽车行业的驱动器供应商之间开展合作,以充分利用现有的专业知识和供应链。在不影响结构完整性的前提下减轻重量也是人形机器人驱动器面临的一项关键挑战。从长远来看,材料创新将成为支持下一代人形机器人硬件开发的基石,使其能够应对当前尖端技术所面临的挑战。
在人形机器人市场发展的关键阶段,IDTechEx发布的报告《人形机器人材料:技术、厂商及预测》深入剖析了市场及其发展趋势,重点介绍了材料和组件供应商的关键新兴机遇。该报告对材料需求和发展路线图、挑战和瓶颈进行了深入分析,并概述了关键人形机器人组件(包括执行器、结构元件(框架、外壳和面板以及覆层)、热管理系统和触觉传感器)的供应链和行业参与者。此外,报告还提供了按材料类型划分的十年需求预测,涵盖金属合金(钢、铝和镁)、稀土永磁体、工程塑料(例如PEEK、PC-ABS)等多种材料。





- 细节
- 类别: 科技
人形机器人执行器:2036 年前的发展趋势和展望
人形机器人领域正从原型开发和演示阶段过渡到结构化的试点实施和早期商业应用阶段。IDTechEx 最新发布的报告《2026-2036 年人形机器人材料:技术、参与者和预测》预测,2026 年和 2027 年将是这一过渡的关键年份,因为届时将有更多企业从试点测试转向生产准备和小规模发布。.





印刷杂志

社交网络


西班牙电子产品杂志。出版超过25年。.
西班牙 - 马德里 - 版权所有 © Convertronic 专业西班牙电子杂志。.