




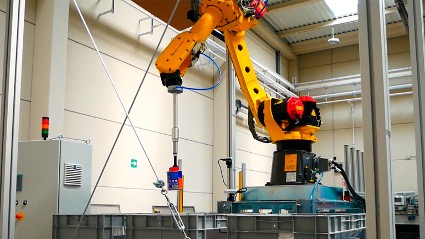
然而,在处理高变异性零件或在结构化程度较低的环境(无边界且变化多端)中作业时,情况就有所不同了。在这些应用中,商用拣选解决方案并不适用,因为要配置数千个需要管理的SKU是不切实际的。
为此,巴斯克研究与技术联盟成员——技术中心Tekniker在欧洲PICK-PLACE项目的框架下开发了新的机器视觉算法。这些算法使工业机器人能够识别放置在箱子内的未知物体的抓取点。
“我们开发的这套基于深度学习技术的系统,无需识别物体即可直接预测其抓取点,从而提供了一种能够处理各种物体的灵活解决方案,”Tekniker公司的研究员Ander Ansuategi解释道。Tekniker
公司还负责协调该项目的技术方面,并开发了一套用于监控技术人员和机器人共享工作空间的系统。
“我们的目标是推进与人工智能视觉、灵活操作和抓取相关的机器人策略,以及操作的精确性和可靠性,从而解决物流行业中处理生产周期短的复杂产品所面临的挑战,”Tekniker 的研究人员补充道。.
软件集成
:为了验证Tekniker公司设计的机器视觉系统的有效性,该项目开展了两项试点项目。
首先,项目协调方ULMA Handling Systems公司将开发的软件集成到其自动化拣货和退货系统中。其次,该系统还被用于菲亚特集团旗下汽车制造商TOFAS经销商网络的备件拣货订单。
该项目的成果是将先进的人工智能技术应用于工业领域,通过创建自动化和机器人解决方案,应用于单件订单创建和机器送料等场景。目前,Tekniker公司的研究人员正在致力于将该软件集成到Tekniker公司开发的料箱拣选解决方案中。
PICK-PLACE(工业环境中灵活、安全、可靠的机器人零件搬运)项目于2021年完成,是由欧盟“地平线2020”计划资助的项目,专注于开发用于搬运和抓取复杂产品的技术。
除Tekniker公司外,该项目还汇集了ULMA Handling Systems、CNR-STIIMA、Fraunhofer IFF、Mondragon Assembly以及土耳其汽车制造商TOFAS等合作伙伴。
本项目已获得欧盟“地平线 2020”研究与创新计划的资助,资助协议编号为 780488。.













