这种新方法利用基于量子比特的位置表示和量子纠缠,能够高效、精确地计算多关节机器人的逆运动学,即根据目标末端执行器位置确定关节角度。使用富士通量子模拟器进行的验证表明,与传统方法相比,该方法在计算量更少的情况下,误差降低了高达 43%。此外,在由理研和富士通联合开发的 64 量子比特量子计算机上进行的实验也证实了量子纠缠的有效性。.
通过将每个机器人连杆的方位和位置表示为一个量子比特,并通过量子纠缠复制主关节运动对次级关节的结构性影响,与传统的经典方法相比,所需的计算量显著减少。随着量子计算走向实际应用,这项进展有望为下一代机器人的研发做出重大贡献,这些机器人需要实时控制和复杂的操作能力。.
用于计算机器人复杂位置的量子技术进步
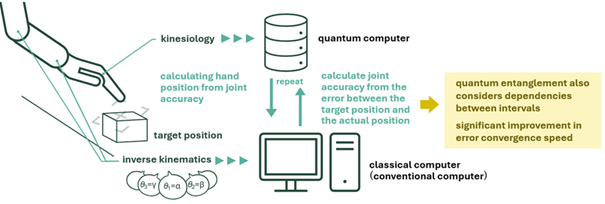
在机器人姿态控制中,逆运动学计算至关重要。对于多关节机器人,可能的角度组合数量庞大,需要迭代计算才能最大限度地减少与期望位置的偏差,从而导致计算量巨大。对于一个拥有17个关节(相当于人体关节数量)的全身多关节模型,可能的计算数量过于庞大,无法直接求解。一种常见的做法是使用7关节近似模型进行运动计算,但这限制了运动的流畅性。.
本研究提出了一种利用量子计算能力应对这些挑战的新方法。机器人各部件(连杆)的姿态和位置均使用量子比特表示,正向运动学计算(即根据关节角度计算末端执行器的位置)则通过量子电路完成。逆向运动学计算则在经典计算机上进行,从而通过量子-经典混合方法实现高效的姿态控制。.
利用量子纠缠可以提高收敛速度和精度
此外,通过引入量子纠缠,量子电路复制了主要关节的运动自然影响次要关节的结构。这显著提高了逆运动学计算的收敛速度和精度。此外,测试计算表明,对具有17个关节的全身多关节模型进行运动计算,大约只需30分钟即可完成。.
预期应用领域:人形机器人和多关节机器人
该方法仅需少量量子比特即可表达多关节机器人的姿态,因此即使在目前的近中等规模量子计算机(NISQ)上也能实现。未来,这项技术可应用于人形机器人和多关节机械臂的实时控制、避障和能量优化。此外,结合量子傅里叶变换等先进量子算法,有望进一步提升性能。.