




仅在欧洲,就有大约3万座已关闭的矿井,其中许多可能仍然蕴藏着大量的珍贵原材料。值得注意的是,欧洲几乎完全依赖进口矿产原材料,因此人们对重新开放其中一些矿井抱有浓厚的兴趣。这些矿井目前已被淹没,关于其状况和设计的最后信息可以追溯到几十年前,甚至一个多世纪以前。这些矿井的关闭通常是由于当时的开采技术成本过高,而非矿产资源的实际枯竭。问题在于,这些矿井的详细记录(结构、矿藏位置等)往往缺失,因为它们已经遗失或从未被保存。矿井复杂的结构和错综复杂的几何形状使得使用常规设备进行任何勘探都成为不可能。此外,出于安全考虑,几乎总是不建议甚至不可能派遣潜水员进行此类作业。
“在雷德利·斯科特执导的电影《普罗米修斯》(2012)中,当探险家们抵达LV-233星球并进入奇异的外星建筑时,他们部署了球形无人机来重建建筑地图,并探测其组成成分和潜在危险。有了地图,他们就能更安全地穿行于未知建筑之中。UNEXMIN项目的目标正是设计并制造这些无人机的水下版本,”参与该项目的CAR-UPM-CSIC研究员克劳迪奥·罗西解释道。UNEXMIN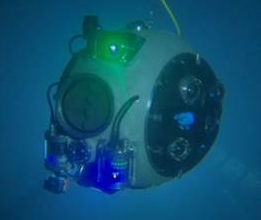
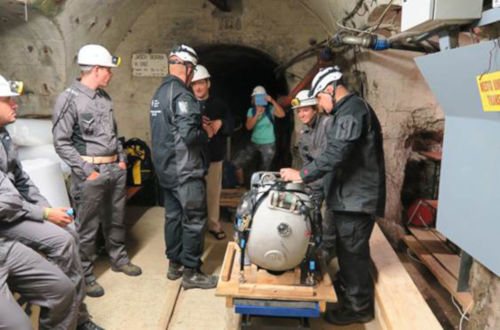
无人机将要探索的奇异未知建筑是被水淹没的地下矿井。该项目开发的首款水下机器人名为“机器人探险家”(UX-1a),能够自主穿梭于这些矿井复杂的隧道中,重建其结构地图,并同时分析其组成成分,以探测可能存在的原材料。这款机器人呈球形,使其能够在隧道内(在一些老矿井中,隧道宽度可能只有一米)灵活移动,风险更低,其直径为60厘米。为了进行导航,它配备了底部剖面仪、声学摄像机、五台数码摄像机和激光雷达系统;其科学仪器包括一台多光谱摄像机、一台伽马射线测量单元和一套水样采集系统。
“从技术角度来看,该项目面临三大挑战:首先,制造一款适用于真实环境且可在500米深处作业的机器人——该机器人已在芬兰、斯洛文尼亚和葡萄牙的三座矿井中进行了测试。其次,由于作业环境限制了与外界的任何通信,因此需要在陌生环境中实现自主导航。最后,还需要开发用于分析地球物理数据的专用科学仪器,”Rossi解释道。UNEXMIN
将开发一种新型机器人系统,用于自主勘探和绘制欧洲废弃矿井的地图。此外,UX-1将采用非侵入式方法进行三维矿井测绘,以收集宝贵的地质和矿物学信息。这将开辟新的勘探可能性,使有关重新开放欧洲废弃矿井的战略决策能够得到最新数据的支持,而这些数据是其他任何方式都无法获得的。Suarez
Fernandez, Ramon A.; Grande, Davide; Martins, Alfredo; Bascetta, Luca; Dominguez, Sergio; Rossi, Claudio. 水下探雷机器人UX-1的建模与控制. (2019). IEEE ACCESS 7:39432-39447. DOI: 10.1109/ACCESS.2019.2907193













