




但如果能够提高无人机的速度和灵活性,它们就可以用于赛道以外的时间紧迫的行动,例如在自然灾害中搜寻幸存者。.
现在,麻省理工学院的航空航天工程师们设计出一种算法,可以帮助无人机找到绕过障碍物的最快路线,避免碰撞。这种新算法结合了无人机在虚拟障碍赛道上飞行的模拟数据和真实无人机在物理空间中飞行相同路线的实验数据。.
研究人员发现,使用他们开发的算法训练的无人机在简单的障碍赛道上飞行速度比使用传统规划算法训练的无人机快20%。有趣的是,新算法并非始终让无人机在整个赛道上保持领先。在某些情况下,它会选择减速以应对棘手的转弯,或者节省能量以加速并最终超越对手。.
“高速飞行时,空气动力学非常复杂,难以模拟,所以我们通过实际实验来填补这些空白,例如,我们发现先减速后加速可能效果更好,”麻省理工学院航空航天系研究生埃兹拉·塔尔说。“我们正是采用这种整体方法来研究如何才能使整体轨迹尽可能快。”.
“这类算法是让未来无人机能够快速导航复杂环境的重要一步,”麻省理工学院航空航天系副教授、信息与决策系统实验室主任塞尔塔克·卡拉曼补充道,“我们真心希望能够突破极限,让它们能够以自身物理极限的速度飞行。”.
Tal、Karaman 和麻省理工学院研究生 Gilhyun Ryou 已将他们的研究成果发表在《国际机器人研究杂志》上。.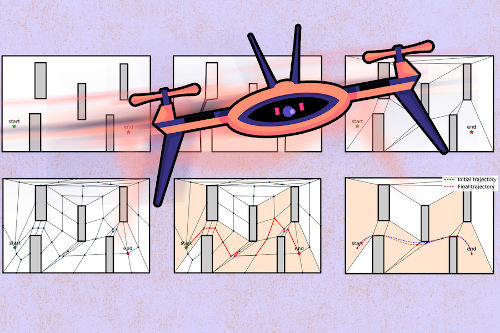
快速见效
如果无人机的飞行速度较慢,训练它们绕过障碍物相对容易。这是因为在低速飞行时,空气动力学效应(例如阻力)通常可以忽略不计,因此在对无人机行为进行建模时可以忽略不计。但在高速飞行时,这些效应会更加显著,预测无人机的行为也变得更加困难。.
“高速飞行时,很难准确估计自身位置,”Ryou说道。“向发动机发送信号可能会有延迟,或者电压突然下降,这些都可能导致其他动态问题。这些影响无法用传统的规划方法进行建模。”.
为了解高速空气动力学如何影响无人机的飞行,研究人员必须在实验室进行许多实验,让无人机以不同的速度和轨迹飞行,以观察哪些无人机能够快速飞行而不坠毁——这是一个昂贵的训练过程,而且经常导致事故。.
相比之下,麻省理工学院团队开发了一种高速飞行规划算法,该算法结合了模拟和实验,最大限度地减少了确定快速安全飞行路径所需的实验次数。.
研究人员首先建立了一个基于物理的飞行规划模型,用于模拟无人机在虚拟障碍赛道上的飞行轨迹。他们模拟了数千种不同的飞行场景,每种场景都包含不同的飞行路径和速度模式。然后,他们计算出每种场景是否可行(安全)或不可行(会导致坠毁)。通过这张图表,他们能够快速筛选出一些最有希望的场景或飞行路径,并在实验室中进行测试。.
“我们可以低成本、快速地进行这种低保真度模拟,从而发现一些可能快速且可行的有趣轨迹。然后,我们在实验中沿着这些轨迹飞行,看看哪些轨迹在现实世界中真正可行,”塔尔说。“最终,我们会找到能够提供最短可行时间的最优轨迹。”.
从慢到快
为了展示他们的新方法,研究人员模拟了一架无人机飞越一个简单的赛道,赛道上有五个大型方形障碍物,呈交错排列。他们在实际训练场地搭建了相同的障碍物布局,并编写程序让无人机以之前在模拟中选择的速度和轨迹飞行。他们还使用一种更传统的算法训练了一架无人机,该算法不将实验结果纳入飞行规划,并让它飞越相同的赛道。.
总体而言,采用新算法训练的无人机“赢得”了所有比赛,完成赛程的时间比采用传统训练的无人机更短。在某些情况下,即使获胜无人机的起步轨迹较慢(例如,转弯时间稍长),其完成赛程的速度也比竞争对手快了20%。采用传统训练的无人机没有进行这种细微的调整,这可能是因为其轨迹仅基于模拟,无法充分考虑团队在实际实验中发现的空气动力学效应。.
研究人员计划在更高的速度和更复杂的环境中进行更多实验,以进一步改进他们的算法。他们还可能纳入远程操控无人机的飞行员的飞行数据,这些飞行员的决策和操作有助于制定更快、更可行的飞行计划。.
“如果人类飞行员减速或加速,这可以为我们的算法提供参考,”塔尔说。“我们还可以将人类飞行员的飞行轨迹作为起点并加以改进,看看人类飞行员有哪些操作失误,而我们的算法可以弥补这些失误,从而飞得更快。” 这些是我们正在考虑的一些未来发展方向。.
这项研究得到了美国海军研究办公室的部分资助。.
###
本文由麻省理工学院新闻办公室的詹妮弗·楚撰写













