




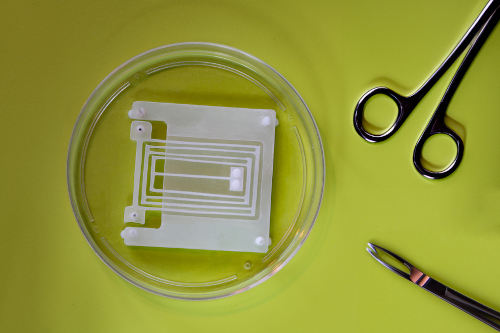
如今,麻省理工学院的工程师们开发出一种弹簧状装置,几乎可以作为任何拥有肌肉的机器人的基本骨骼模块。这种新型弹簧,或称“屈肌”,旨在最大限度地发挥附着肌肉组织的作用。就像配备合适重量的腿部推蹬器一样,该装置能够最大限度地提高肌肉自然运动的幅度。.
研究人员发现,当他们将一圈肌肉组织连接到该装置上时,就像橡皮筋缠绕在两根杆子上一样,肌肉会可靠且反复地拉动弹簧,使其拉伸的距离比以前的装置设计长五倍。.
研究团队将这种柔性设计视为一种新型的构建模块,可以与其他柔性结构组合,构建任意形状的人工骨骼。工程师随后可以为这些骨骼配备肌肉组织,从而驱动其运动。.
“这些俯卧撑就像一个骨架,现在可以用来以非常可预测的方式将肌肉驱动转化为多自由度的运动,”麻省理工学院工程设计专业教授、布里特和亚历克斯·达贝尔洛夫教授里图·拉曼说。“我们正在为机器人学家提供一套新的规则,用于构建强大、精准、肌肉驱动的机器人,这些机器人可以完成有趣的事情。”.
拉曼及其同事在《先进智能系统》杂志上发表文章,详细介绍了这种新型弯曲设计。麻省理工学院的这项研究的合作者包括:娜奥米·林奇(12)、SM(23)、本科生塔拉·希恩、研究生尼古拉斯·卡斯特罗、劳拉·罗萨多和布兰登·里奥斯,以及机械工程教授马丁·卡尔佩珀。.
肌肉拉伤
在适宜的条件下,将肌肉组织单独放置在培养皿中,肌肉组织会自行收缩,但收缩方向既不完全可预测,也没有什么用处。.
“如果肌肉不受任何作用,它会大幅度运动,但运动幅度变化很大,因此它只会搅动液体,”拉曼解释说。
为了使肌肉发挥机械致动器的作用,工程师通常会将一圈肌肉组织固定在两个小型柔性杆之间。当肌肉自然收缩时,它可以弯曲并拉近这两个杆,从而产生一种运动,这种运动理想情况下可以驱动机器人骨骼的一部分。但在这些设计中,肌肉产生的运动非常有限,这主要是因为肌肉组织与杆的接触情况差异很大。根据肌肉在杆上的位置以及肌肉表面与杆接触的部分,肌肉有时能够成功地将杆拉近,但有时却会不受控制地晃动。.
拉曼的研究小组试图设计一种骨骼,无论肌肉在骨骼上的具体位置和方式如何,都能集中并最大限度地发挥肌肉的收缩作用,从而以可预测和可靠的方式产生最大的运动。.
拉曼表示: “问题是:我们如何设计一种能够最有效地利用肌肉产生的力量的骨骼?”
研究人员首先考虑了肌肉可以自然运动的多个方向。他们的推断是,如果一块肌肉需要朝某个方向拉动两根柱子,那么这两根柱子必须连接到一个弹簧上,该弹簧只允许它们在被拉动时朝该方向运动。.
“我们需要一种在一个方向上非常柔软灵活,而在其他所有方向上都非常坚硬的装置,这样当肌肉收缩时,所有的力量都能有效地转化为一个方向上的运动,” 拉曼解释说。
轻柔屈曲
拉曼在马丁·卡尔佩珀教授的实验室里发现了许多这类器件。卡尔佩珀教授在麻省理工学院的研究团队专注于设计和制造机械元件,例如微型致动器、轴承和其他机械装置,这些元件可以集成到机器和系统中,从而在各种应用中实现超精确的运动、测量和控制。该团队精密加工的元件中包括柔性铰链,这是一种类似弹簧的装置,通常由平行梁制成,可以以纳米级的精度弯曲和拉伸。.
“根据梁的细长程度和间距,可以改变弹簧的刚度。”
艾拉和卡尔佩珀联手设计了一种特制的俯卧撑杆,其结构和刚度能够让肌肉组织自然收缩,并充分拉伸弹簧。该团队通过大量的计算,将肌肉的自然收缩力与俯卧撑杆的刚度和运动范围联系起来,从而设计出该装置的结构和尺寸。.
他们最终设计的这种柔性结构刚度仅为肌肉组织本身刚度的百分之一。该装置形似微型手风琴,其四个角通过一根小柱连接到下方的底座上,这根小柱紧挨着另一个直接插入底座的相邻小柱。拉曼随后将一条肌肉带缠绕在两个角柱上(研究团队用小鼠细胞培养的活体肌肉纤维制成了这些肌肉带),并测量了肌肉带收缩时小柱之间的移动距离。.
研究团队发现,这种柔性结构使得肌肉带主要沿两根支柱之间的方向收缩。这种集中收缩使肌肉能够将两根支柱拉得比以往的肌肉驱动器设计更近——近了五倍。.
拉曼解释说:“屈肌骨骼的设计使其在一个方向上非常柔软灵活,而在其他方向上则非常坚硬。当肌肉收缩时,所有的力量都会转化为该方向上的运动。这能极大地提升运动能力。”.
研究团队发现,他们可以利用该设备精确测量肌肉性能和耐力。当他们改变肌肉收缩的频率(例如,通过刺激弹力带每秒收缩一次或四次)时,他们观察到,在更高的频率下,肌肉更容易“疲劳”,产生的牵引力也会降低。.
拉曼说: “通过这个平台,我们可以观察肌肉疲劳的速度,以及如何训练肌肉产生高阻力反应,从而发现更多奥秘。”
研究人员正在调整和组合柔性结构,以制造由天然肌肉驱动的精确、灵活、可靠的机器人。.
拉曼说:“我们未来想要研发的机器人之一是外科手术机器人,它可以在体内进行微创手术。从技术上讲,肌肉可以驱动任何尺寸的机器人,但我们尤其热衷于研发小型机器人,因为生物致动器在强度、效率和适应性方面都具有显著优势。”
###
作者:Jennifer Chu,麻省理工学院新闻













