




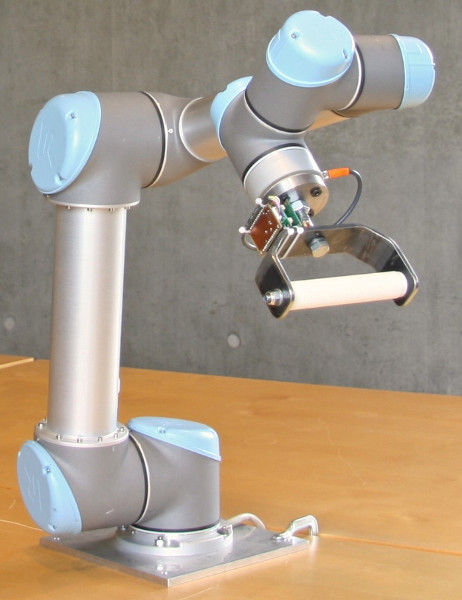
新的应用将 Universal Robots 协作机器人的优势与 SICK 传感器的效率和安全性相结合,从而实现任何制造过程的自动化。在这些过程中,机器人与人类工人并肩工作,最大限度地减少人类工人在重复性、危险性或体力劳动强度大的任务中的干预,将高附加值的任务留给操作员。.
 应用 1:条码读取和操作员保护。此应用
使用两个 SICK 传感器连接到 Universal Robots 协作机器人,用于零件识别和放置,非常适合拾取放置、质量控制、包装和其他物流流程等任务。SICK Lector63X 传感器通过读取条码识别生产线上的产品,并通知机器人进行后续分拣。
在这些场景中,机器人周围环境的安全比以往任何时候都更加重要。Universal Robots (UR) 的协作机器人集成了 15 项经 TÜV-NORD 认证的安全功能,无需防护屏障即可安装。这些功能确保机器人在意外接触到行进路径上的人员或物体时自动停止。
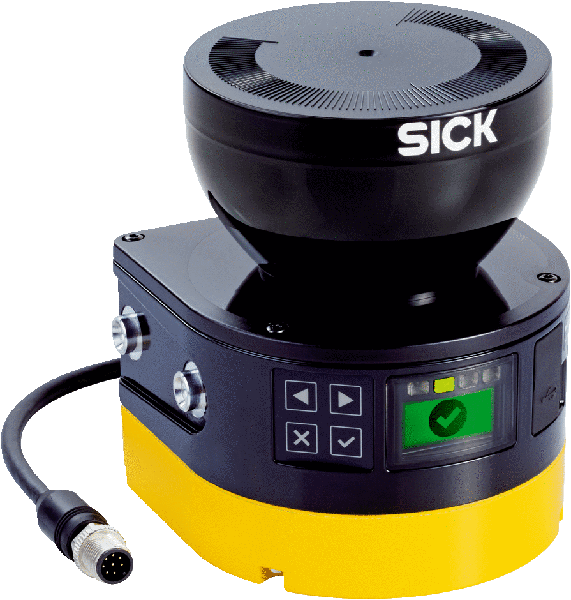
此外,UR 与 SICK 的合作进一步增强了安全性;该应用还集成了 SICK 的 MicroScan 传感器,用于检测人员的存在,并在操作人员靠近时降低机器人的运行速度。
应用二:用于零件识别和定位的机器视觉。此应用
采用 SICK PIM60 检测传感器,该传感器非常适合零件位置识别任务,并适用于从取放到质量控制流程等各种生产应用。UR 机器人能够通过 SICK 相机发送的数据识别零件的位置和方向。
通过 SICK 开发的插件并集成到 Universal Robots+ 开发平台中,可以更轻松地进行编程和调试,并节省时间。.







