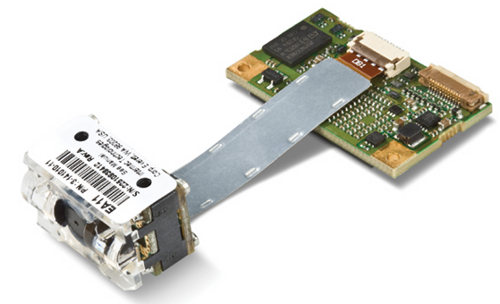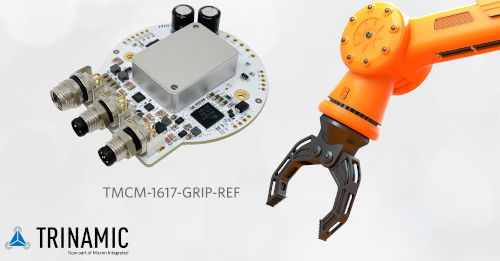
O design de referência incorpora as entradas/saídas analógicas configuráveis de alta precisão MAX22000 e as entradas/saídas digitais de quatro canais MAX14906 da Maxim Integrated para ajustar os múltiplos modos do controlador servo de eixo único Trinamic TMCM-1617.
O projeto de referência TMCM-1617-GRIP-REF, desenvolvido para se adequar ao formato standard utilizado nas pinças EoAT, suporta comunicação industrial EtherCAT, IO-Link ou RS-485, oferece entradas/saídas analógicas e digitais programáveis por software e pode ser configurado utilizando o Trinamic Motion Control Language (TMCL-IDE). Esta combinação de design de referência e plataforma de software oferece aos engenheiros de design uma forma simples de entregar rapidamente uma solução EoAT completa.
Principais benefícios
- Aceleração do tempo de lançamento no mercado: O projeto de referência de código aberto da garra EoAT é uma plataforma de hardware inteligente e totalmente integrada que fornece algoritmos de controlo de motores e protocolos para reduzir para metade o tempo de desenvolvimento de ferramentas de fim de braço.
- Tamanho reduzido: O projeto de referência integra FOC baseado em hardware, E/S configuráveis por software e três protocolos de comunicação numa solução compacta de 4.197 mm².
- Aumento da produtividade: O ajuste em tempo real dos vários modos de servo-acionamento do TMCM-1617, incluindo a posição da garra e a força de preensão, aumenta a flexibilidade para uma maior produtividade na fábrica.