A primeira parte, "Sistema Inteligente de Backup de Bateria para Energia Ininterrupta - Parte 1: Projeto Elétrico e Mecânico" (publicada na edição 217 da Convertronic), analisa as considerações de projeto elétrico e mecânico da BBU. A segunda parte aprofunda o software do microcontrolador principal, responsável por garantir o funcionamento adequado dos processos e, por conseguinte, por assegurar a elevada eficiência e capacidade da BBU. O hardware e o software devem funcionar em perfeita harmonia para fornecer soluções de sistema que cumpram as especificações exigidas.
Introdução:
Manter boas práticas de organização no módulo BBU é essencial, pois proporciona inúmeros benefícios que não podem ser ignorados. A principal vantagem de um circuito organizado é o aumento da segurança, reduzindo o risco de incêndios elétricos e outros perigos. Além disso, as boas práticas de organização melhoram o desempenho e a vida útil do circuito, prevenindo falhas elétricas que podem interferir com o seu bom funcionamento. É fundamental monitorizar e organizar os circuitos regularmente para identificar e solucionar quaisquer problemas ou avarias que possam surgir. Dar prioridade a uma boa organização do circuito é uma forma simples, mas eficaz, de garantir a segurança e o desempenho ideais e nunca deve ser negligenciada. Cada módulo BBU utiliza um microcontrolador principal e um microcontrolador do sistema de gestão da bateria (BMS). No projeto de referência da Analog Devices, o MAX32690, um microcontrolador Arm® de ultrabaixo consumo, atua como microcontrolador principal e é responsável por seis processos importantes (ver Figura 1). Um MAX32625 atua como microcontrolador BMS para o projeto de referência. O microcontrolador BMS é responsável pela comunicação com o ADBMS6948 e pela transferência de todos os dados medidos para o microcontrolador principal.
Os seis processos do microcontrolador principal são:
► Manutenção e comunicação via protocolo I2C com diversos periféricos.
► Gestão da sequência de descarga fornecida pelos dados de tensão do backplane.
► Gestão do carregamento da bateria entre os modos de corrente constante e tensão constante.
► Transição entre os estados de carga e descarga do módulo BBU.
► Tratamento e resposta a falhas.
► Resposta a comandos Modbus como seguidor Modbus.
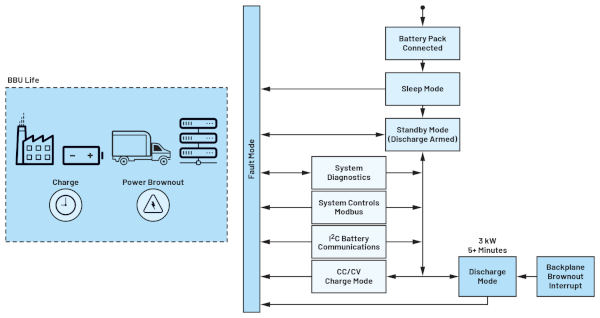
Figura 1. Ciclo de operação de manutenção do controlador principal.1
Processo do Microcontrolador Principal:
Manutenção e comunicação via I2C com diversos periféricos.
Com inúmeros dispositivos auxiliares ligados ao circuito do módulo, o microcontrolador principal funciona como uma interface I2C primária. O microcontrolador principal recolhe e armazena dados dos dispositivos auxiliares, atuando como interface I2C primária. Para executar diversas tarefas, o microcontrolador principal também controla vários dispositivos I2C auxiliares. Estes dispositivos I2C auxiliares incluem:
► Um microcontrolador BMS que utiliza o MAX32625.
► Um LTC2971, um sistema de gestão de energia de dois canais.
► Um MAX31760, um controlador de velocidade de ventoinha de precisão.
► Uma EEPROM 24AA512T, que serve como armazenamento de dados para recuperar e guardar dados importantes.
► Um sensor de temperatura LTC2991.
Microcontrolador BMS (MAX32625)
O microcontrolador principal comunica rotineiramente com o microcontrolador BMS (MAX32625) para receber atualizações sobre as tensões individuais das células da bateria, o estado de carga (SOC), o estado de saúde (SOH), a temperatura das células e quaisquer falhas que possam ter ocorrido na bateria. As atualizações são realizadas a cada quatro minutos, dado que não se espera que as tensões das células, o SOC, o SOH e a temperatura se alterem rapidamente. Em caso de falha, um pino partilhado entre os dois microcontroladores será levado ao nível alto, acionando uma interrupção no microcontrolador principal para que este leia imediatamente o microcontrolador BMS e obtenha informação sobre a falha. Foi fornecida uma porta I2C dedicada no microcontrolador principal para comunicação exclusiva com o microcontrolador BMS, facilitando a comunicação rápida entre os dois microcontroladores.
O microcontrolador principal comunica rotineiramente com o LTC2971 através do protocolo PMBUS (Power Management Bus Protocol), verificando as medições de tensão, corrente e temperatura, bem como alertas e falhas. O LTC2971 atua como um dispositivo de feedback rápido, medindo os parâmetros de tensão de saída do backplane, permitindo ao microcontrolador principal ajustar a sua rotina. Adicionalmente, o dispositivo garante que a tensão de saída se mantém dentro dos limites regulamentares durante a operação de descarga, ajustando a tensão de feedback do conversor de energia, o que possibilita uma redução até 1% da tensão de saída.
(CI de gestão de energia)
MAX31760 (Controlador de Ventoinhas)
O MAX31760 é responsável pela regulação da velocidade das ventoinhas do módulo BBU. O duty cycle da modulação por largura de pulso (PWM) é configurado pelo microcontrolador para regular a velocidade da ventoinha através de I2C. O microcontrolador principal calcula e ajusta a velocidade necessária da ventoinha com base na temperatura e na corrente de carga da motherboard ou da bateria.
24AA512TT (EEPROM/Armazenamento de Dados)
A EEPROM integrada funciona como um dispositivo de armazenamento externo para todo o módulo BBU. O microcontrolador principal guarda regularmente informações vitais, como os níveis de tensão da bateria, SOC, SOH, tipo e ano do modelo da célula e temperaturas da placa, na EEPROM através de gravações I2C nas suas páginas de memória flash. Estes dados são atualizados de hora em hora e estão acessíveis aos utilizadores durante a manutenção e a resolução de problemas.
LTC2991 (Controlo Digital de Temperatura Integrado)
O LTC2991 é um sensor octal de tensão, corrente e temperatura. Este dispositivo é utilizado para monitorizar a temperatura do módulo de bateria através de diversos sensores digitais estrategicamente posicionados no seu interior. Com base nas leituras de temperatura, o microcontrolador principal pode ajustar a velocidade do ventilador para garantir que a temperatura de funcionamento da placa de alimentação e do conjunto de baterias é mantida e nunca excede os 40°C.
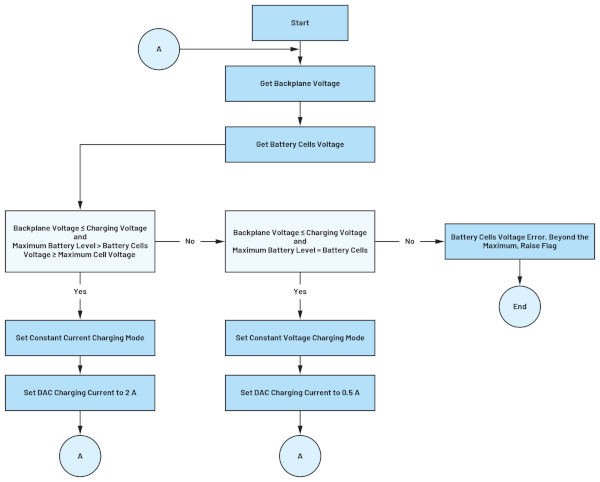
Figura 2. Algoritmo de Carregamento com Corrente e Tensão Constantes
Manipulação do carregamento da bateria entre o modo de corrente constante e o modo de tensão constante
O microcontrolador principal é também responsável por gerir o modo de carregamento da bateria. Inicialmente, quando as células da bateria têm uma capacidade de tensão extremamente baixa, o microcontrolador permite uma corrente máxima de 5 A para as carregar. Assim que as células atingem um estado estável, o microcontrolador ajusta a corrente de carregamento para 2 A até que a tensão por célula atinja 4 V. Monitorizando constantemente as tensões das células da bateria utilizando os dados do microcontrolador BMS e empregando um conversor analógico-digital para medir a tensão global do plano da bateria, o microcontrolador principal determina que, assim que todas as células atingirem 4 V, irá mudar o modo de carregamento para o modo de tensão constante. Isto é conseguido limitando a corrente de carregamento a apenas 0,5 A. O microcontrolador principal continua a monitorizar o nível de tensão geral do plano da bateria enquanto recebe dados do microcontrolador BMS para determinar quando todas as baterias estão totalmente carregadas. Isto é ilustrado na Figura 2.
Transição do Estado de Carga/Descarga do Conversor de Energia:
É fundamental compreender como a BBU transita do modo de espera para a alimentação por bateria durante uma falha de energia. Para evitar qualquer perda inesperada de energia e de dados, o microcontrolador principal do módulo monitoriza atentamente os níveis de tensão da motherboard. O modo de carga padrão do LT8228 está configurado para cerca de 49 V a 53 V, mas se o microcontrolador detetar que a tensão da motherboard desce abaixo dos 48,5 V durante 2 ms, irá imediatamente alternar o LT8228 do modo de carga para o modo de descarga durante quatro minutos para gerir a interrupção de energia. O módulo continuará a descarregar até que se completem os quatro minutos para garantir energia ininterrupta. Se as células da bateria o permitirem e a alimentação da motherboard ainda não tiver regressado, o módulo aguardará um minuto para permitir que as células arrefeçam antes de passar para o modo de descarga. Assim que a energia for restabelecida, a unidade voltará a ligar-se à fonte de alimentação principal e começará a recarregar a bateria. Para obter instruções específicas sobre como operar e manter a sua BBU, consulte a Figura 3 para compreender este processo.
Tratamento e Resposta a Falhas:
É essencial ter um plano bem definido para a gestão de falhas. Para evitar o stress e a frustração, é crucial identificar os potenciais problemas com antecedência e estabelecer um protocolo para os resolver. A comunicação clara com os dispositivos integrados no sistema também é necessária para garantir o bom funcionamento do sistema e que todos saibam o que esperar. Lembre-se que podem ocorrer erros e falhas, mas a forma como são tratados pode ter um impacto significativo no resultado. Por conseguinte, o microcontrolador principal é especificamente concebido para reduzir a ocorrência de alarmes falsos para falhas especificadas pelo OCP. O firmware do microcontrolador realiza uma verificação algorítmica para detetar as falhas que causam avarias. Após detetar uma avaria, realiza uma verificação e só reconhece a avaria se os problemas ocorrerem consecutivamente ou dentro de um número específico de ciclos. Isto garante que apenas as falhas genuínas são identificadas e resolvidas, o que é uma abordagem inteligente.
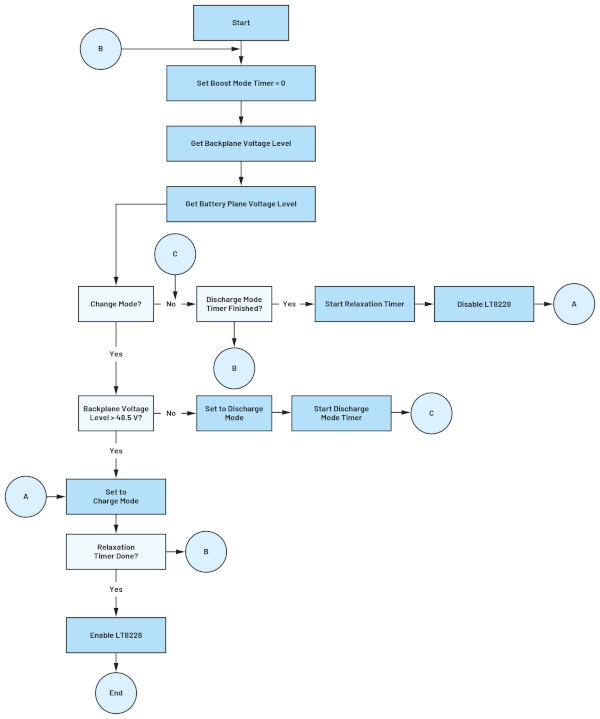
Figura 3. Funcionamento da gestão de transição do módulo de carga/descarga.
Responder a um comando Modbus como seguidor Modbus:
Os códigos de função Modbus são cruciais para estabelecer a comunicação entre dispositivos numa rede Modbus. Determinam o tipo de pedido ou resposta enviada entre dispositivos, como a leitura ou a escrita de dados. Alguns dos códigos de função Modbus mais comuns incluem métricas do módulo, estado operacional do módulo, endereços de registo do módulo e estado de falha.
O processamento dos comandos Modbus é feito exclusivamente pelo microcontrolador principal. O microcontrolador principal suporta todos os comandos Modbus essenciais considerados necessários pelas especificações do OCP. Estes comandos permitem a modificação das definições do módulo ou fornecem informações vitais sobre o Estado de Carga (SOC) da bateria, o seu estado, os níveis de tensão das células e as correntes de carga e descarga, entre outros parâmetros. Assim que o microcontrolador principal verifica a mensagem, responde de acordo com o comando recebido.
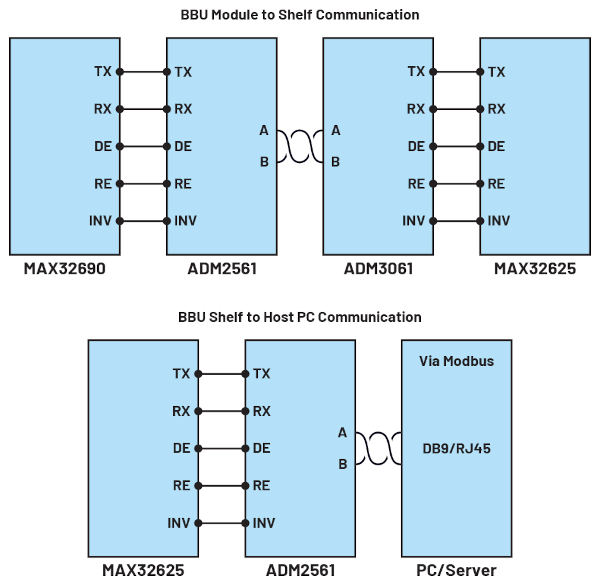
Figura 4. Diagrama de blocos da comunicação entre o módulo e o dispositivo (Shelf) e entre o dispositivo e o computador (PC).
O microcontrolador principal processa e transmite dados de vários periféricos para o microcontrolador externo através do protocolo UART, utilizando ADM2561 e ADM3061, como se pode ver na Figura 4. A vantagem da utilização de um transcetor isolado é que os dados são transmitidos pelo protocolo UART. Este isolamento é imune a interferências eletromagnéticas ao nível do sistema e está em conformidade com a norma de compatibilidade eletromagnética (EMC) OCP. A comunicação entre o microcontrolador externo e o computador foi realizada através do ADM2561, que foi ligado ao computador host através de um conector DB9 (D-Subminiature) e de uma porta RJ45 para a internet.
Resumo:
Um requisito essencial é uma arquitetura de controlador eficiente, produtiva e notavelmente adaptável. Deve possuir entradas e saídas bem definidas, para além da capacidade de lidar com rotinas algorítmicas sofisticadas. A arquitetura deve ser modular para permitir alterações e atualizações de algoritmos sem interrupções. Além disso, deve incluir mecanismos de segurança integrados para prevenir falhas ou acidentes no sistema e gerir facilmente eventos imprevistos. Em suma, uma arquitetura de controlador de alta qualidade deve proporcionar um controlo fiável e eficaz do sistema, limitando a possibilidade de erros ou avarias.
A Parte 3 desta série explicará o BMS da BBU e o seu microcontrolador associado. O artigo irá abordar a forma como os dados legíveis são processados e utilizados para manter a tensão entre as células e a temperatura do conjunto de baterias. Para além do balanceamento das células, será abordada a implementação dos algoritmos SOC e SOH e como esta informação é utilizada para prolongar a vida útil do conjunto de baterias.
Referências
1 David Sun. "Open Rack/SpecsAndDesigns". Open Compute Project.
Sobre o autor:
Christian Cruz é engenheiro de desenvolvimento de aplicações na Analog Devices, Inc., nas Filipinas. É licenciado em engenharia eletrónica pela Universidade de Oriente, em Manila, nas Filipinas. Tem mais de 12 anos de experiência em engenharia nas áreas de design analógico e digital, design de firmware e eletrónica de potência, incluindo o desenvolvimento de circuitos integrados de gestão de energia, bem como conversão de energia CA-CC e CC-CC. Ingressou na ADI em 2020 e atualmente suporta os requisitos de gestão de energia para aplicações de computação em nuvem e comunicação de sistemas.
Sobre o autor:
Marvin Neil Solis Cabueñas licenciou-se em Engenharia Eletrónica pela Universidade De La Salle, em Manila, Filipinas. Antes de se juntar à Analog Devices em 2021, Marvin trabalhou como Engenheiro de Sistemas na Azeus Systems Philippines, Inc. De 2014 a 2017, desempenhou funções de Engenheiro de Redes na Technistock Philippines, Inc., e de 2017 a 2020, como Engenheiro de Investigação e Desenvolvimento no Nokia Technology Center Filipinas. Tem mais de nove anos de experiência em diversas áreas, incluindo programação de sistemas embebidos, processamento digital de sinal, modelação de simulação, entre outras. Atualmente trabalha como Engenheiro de Firmware Sénior em vários projetos para a Unidade de Negócio de Energia da ADI. Está a frequentar o Mestrado em Engenharia Elétrica na Universidade das Filipinas.