




 Há quase uma década que a Microchip Technology Inc. se concentra em aplicações de conversão de energia inteligente para oferecer mais recursos e maior capacidade para todos os tipos de aplicações de conversão de energia. Uma das suas principais áreas de foco tem sido, e continua a ser, o controlo totalmente digital de conversores/inversores de energia utilizando microcontroladores de alto desempenho baseados em DSP com periféricos dedicados, de alta velocidade e alta resolução, bem como famílias de controladores dedicadas para sistemas de controlo híbridos que combinam microcontroladores e malhas de controlo baseadas inteiramente em eletrónica analógica. Uma análise mais detalhada destas soluções revela que nem as soluções híbridas baseadas em electrónica analógica nem as soluções totalmente digitais são 100% analógicas ou 100% digitais. Ambas necessitam urgentemente das suas congéneres analógicas e digitais para ultrapassar certas limitações e, assim, oferecer um certo potencial para as suas aplicações pretendidas. A mais recente família de controladores inteligentes de conversão de energia, a série MCP191xx, marca um novo salto tecnológico, tornando os conversores mais inteligentes e focando-se em topologias e aplicações dedicadas de conversores de energia.
Os primeiros membros da família de produtos MCP19111 combinam um controlador de conversor buck síncrono analógico de alto desempenho e um microcontrolador de 8 bits num circuito integrado monolítico, oferecendo assim capacidades avançadas e flexíveis de configuração, controlo e monitorização, bem como a capacidade de integrar comunicação padronizada ou proprietária para múltiplos conversores numa estrutura de gestão de energia de alta potência. Ao contrário de outros controladores POL híbridos existentes, o MCP19111 é totalmente programável em C. Esta vantagem proporciona uma total flexibilidade para adaptar o dispositivo a diferentes requisitos de aplicação, ajustar-se a condições operacionais específicas, implementar tarefas gerais de monitorização e incorporar funções personalizadas.
A ampla gama de tensão de entrada de 4,5 V a 32 V CC e tensões de saída a partir de 0,5 V, juntamente com controladores que podem atingir até 2 A (fonte) / 4 A (consumo), possibilitam o suporte a uma grande variedade de aplicações.
Avanços Digitais:
A disponibilidade de um controlador digital e de um regulador analógico de modo comutado no mesmo chip semicondutor permite a integração de funções analógicas e controlo digital para a manipulação direta do circuito de compensação, frequência de comutação, controlo de tempo morto, limiares de nível de sistema e muitas outras funções durante o funcionamento. Além disso, uma vez que o próprio microcontrolador está integrado na arquitetura do regulador analógico de modo comutado, a necessidade de funções adicionais de alimentação auxiliar ou de drivers MOSFET externos foi eliminada.
 A Figura 1 mostra um diagrama de blocos de alto nível do controlador de potência analógico digitalmente melhorado MCP19111, juntamente com um circuito de aplicação típico. A secção do regulador analógico comutado abrange completamente todos os componentes do circuito de controlo analógico, incluindo os drivers MOSFET, e incorpora também a fonte de alimentação auxiliar para o microcontrolador. A secção digital é composta por um núcleo de microcontrolador PIC12F de 8 bits com 8 kB de Flash e 256 bytes de RAM. Oferece ainda até 15 GPIOs, oito dos quais são entradas analógicas adicionais, uma interface de comunicação série baseada em I²C/SMbus, interrupções externas e três temporizadores livres. Muitos sinais internos, como a tensão de entrada, a tensão de saída e a corrente do indutor, podem ser monitorizados diretamente no próprio chip, sem necessidade de sensores externos.
A implementação digital permite ainda a leitura do valor do ciclo de trabalho da corrente, uma funcionalidade muito útil que, por várias razões técnicas, estava anteriormente reservada exclusivamente para controladores totalmente digitais.
Maximizar a Eficiência:
Para além das suas maiores capacidades de monitorização, a integração monolítica de um núcleo digital também proporciona um acesso direto a muitos parâmetros que são normalmente fixos por hardware ou inacessíveis em silício. Os mais notáveis são o tempo morto ajustável, os compensadores programáveis, a calibração de feedback interna, os limites de proteção programáveis e até a capacidade de alternar entre os modos de controlo de corrente e tensão durante o funcionamento completo.
morta
entre os interruptores de alta e baixa tensão tem um impacto significativo na eficiência global do sistema. Se os controladores analógicos oferecerem algum ajuste de banda morta, o projectista deve considerar alguns dos piores cenários, envolvendo temperaturas e cargas mais elevadas, onde a banda morta deve estar geralmente no seu valor máximo, e "programar" esse valor em hardware, por exemplo, adicionando condensadores e/ou resistências. Isto resulta inevitavelmente em maiores perdas no núcleo e nos díodos, uma vez que o conversor provavelmente nunca será exposto a estes cenários extremos.

Uma solução adequada seria adaptar automaticamente o tempo morto a determinadas condições de carga e temperatura. Infelizmente, a incorporação de um detetor de cruzamento por zero para controlar sempre os interruptores com um tempo morto ideal apresenta sérias limitações por duas razões. Em primeiro lugar, todos os tipos de detetores de cruzamento por zero analógicos são baseados em comparadores. Os comparadores analógicos mais rápidos (e mais acessíveis) são caracterizados por tempos de atraso de propagação típicos de 15 a 20 ns, que, com base nos resultados apresentados na Figura 3, são demasiado lentos para atingir o nível ideal. Em segundo lugar, este detetor de cruzamento por zero teria de operar no modo de comutação da meia-ponte, no qual o ruído de comutação de alta frequência exigiria filtragem, atrasando ainda mais o disparo e tornando esta função ineficaz.
No entanto, quando o domínio analógico falha, o domínio digital oferece uma solução. A técnica mais comum utilizada para conseguir esta otimização consiste em monitorizar e analisar as condições de saída do conversor até que este estabilize. Assim que a operação estável é detetada, o tempo morto é modificado e o ciclo de trabalho do interruptor de alta tensão é monitorizado. A teoria por detrás desta técnica para conversores de tensão constante é que, em condições de regime permanente, o menor tempo de condução do interruptor de alta tensão determina o ponto de máxima eficiência, uma vez que, nesse ponto, a menor quantidade de energia deve ser extraída do barramento para fornecer uma potência de saída constante (ver Figura 2).
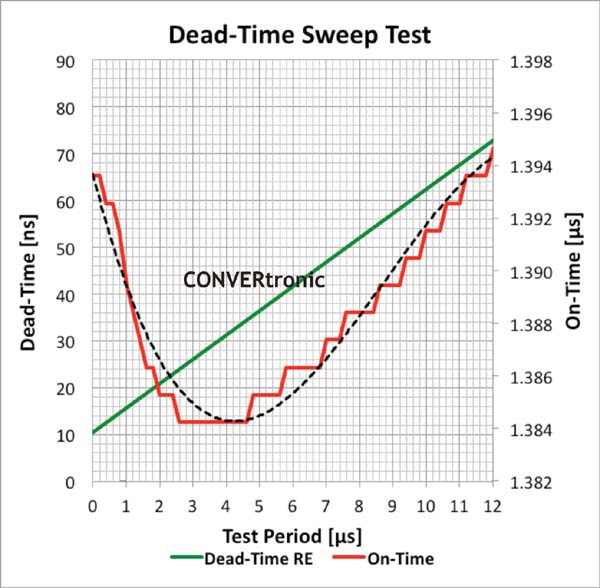 A Figura 3 mostra os resultados de uma única varredura numa gama definida de valores de tempo morto durante a operação em regime permanente, medidos numa bancada de testes. A linha verde indica o tempo morto aplicado ao flanco ascendente do interruptor no lado de alto potencial. A curva vermelha mostra a evolução do tempo de condução do interruptor no lado de alto potencial para diferentes valores de tempo morto, enquanto a linha preta pontilhada indica a sua aproximação de 3ª ordem.
O intervalo de varrimento do tempo morto é determinado pela caracterização do sistema e pela definição de um caso mais favorável (menor tempo morto) e um caso menos favorável (maior tempo morto). A varredura é realizada com uma resolução máxima de 4 ns para 90% de carga (Vin = 12 V, Vout = 3,3 V, Iout = 9 A). No lado esquerdo do gráfico, o ciclo de trabalho inicia-se com valores próximos de 1,394 µs e desce rapidamente à medida que o tempo morto aumenta. Nesta região, os interruptores dos lados de alta e baixa tensão já apresentam alguma sobreposição, sendo que parte da energia consumida da entrada é conduzida diretamente para a massa.
Para tempos mortos de cerca de 25 ns, o tempo de condução atinge o seu mínimo de 1,384 µs e começa a aumentar novamente à medida que o tempo morto é ainda mais aumentado. Num projeto não ajustável, o tempo morto teria sido definido para pelo menos 70 ns para os interruptores utilizados, pelo que o tempo de condução típico para este modo de operação seria de 1,395 µs. De acordo com a Equação III da Figura 2, a diferença entre o tempo de condução original e o otimizado no lado de alto potencial é de 11 ns. À primeira vista, isto não parece muito, mas neste conversor de alta frequência representa um aumento de aproximadamente 0,9% na eficiência, resultando num aumento geral de eficiência de aproximadamente 92% para 93%.
Frequência de Comutação e Rede de Compensação Ajustáveis:
Uma característica muito atraente é a capacidade de ajustar a rede de compensação e a frequência de comutação através de software. Isto não só simplifica a configuração básica, como também permite ajustes durante a operação. Até então, esta era uma funcionalidade exclusiva dos controladores totalmente digitais. Em topologias de comutação rígida, como os conversores buck síncronos, as perdas de comutação são a principal causa da maioria das perdas de potência. Para melhorar a eficiência, especialmente para cargas pequenas, a redução da frequência de comutação pode melhorar significativamente a eficiência global do conversor. No entanto, quando a frequência de comutação é reduzida enquanto a rede de compensação é fixada por hardware, os ganhos começam normalmente a cair, o que pode resultar na perda de margem de fase e de ganho. Para compensar este efeito, é necessário ajustar os ganhos do sistema. O MCP19111 fornece registos para ajustar a tensão de rampa do gerador PWM, a frequência zero (frequência de ressonância na origem, que define o primeiro pólo), o ganho total, o ganho de inclinação e a própria inclinação. Existem também conjuntos de registos para ajustar o offset do amplificador e o ganho de deteção de corrente. Embora esta técnica possa exigir um processo minucioso de caracterização do sistema, revela a possibilidade de introduzir melhorias significativas na eficiência e na estabilidade.

Otimização da Eficiência com Cargas Muito Pequenas:
Nos conversores buck assíncronos, as perdas de potência no díodo de roda livre são determinadas pela queda de tensão direta multiplicada pela corrente. Como existe uma queda de tensão direta significativa e permanente no díodo que não pode ser minimizada, é frequentemente utilizado um interruptor adicional com quedas de tensão consideravelmente mais baixas para desviar/substituir o díodo, criando assim um retificador síncrono. Esta técnica é tipicamente empregue quando são necessárias correntes de carga superiores a 1 A. No entanto, para cargas pequenas, quando uma baixa corrente flui pelo interruptor no lado de baixo potencial, a potência necessária para acionar o gate excede a poupança obtida ao desviar o díodo de roda livre com um interruptor. Para obter melhorias adicionais de eficiência nestas condições específicas, o MCP19111 oferece um modo de emulação de díodo que, quando ativado, desliga o driver no lado de baixo potencial. Se o controlador for desativado, o gate deixa de estar polarizado e o díodo na estrutura do MOSFET atuará como um retificador, minimizando assim as perdas de energia.
Este tipo de medida para minimizar as perdas parciais de potência e aumentar a eficiência global pode ser melhorada pela nova família de MOSFETs de potência MCP870xx da Microchip. Esta família de MOSFETs de potência rápidos, com baixa RDS(on) e fator de mérito bem equilibrado, oferece uma gama de combinações de resistência de condução em relação à carga total do gate para otimizar o fator de mérito global da meia-ponte. Quanto maior for o QT do interruptor no lado de baixo potencial, mais eficaz será o modo de emulação de díodo do MCP19111.
Otimização do funcionamento sem carga:
O MCP19111 é um driver de modo corrente concebido para proporcionar um desempenho ideal durante o funcionamento normal. No entanto, um driver de modo corrente requer uma corrente mínima para funcionar corretamente. Quando a carga entra num modo de espera de baixo consumo, a saída do conversor ainda deve fornecer a tensão de saída nominal, mas a potência de saída pode ser próxima de zero. Os drivers de modo corrente alternam normalmente para alguma forma de funcionamento em modo transitório ou de frequência de pulso (PFM), com um aumento da ondulação de saída, o que pode exceder as tolerâncias de regulação da linha e frequentemente causar problemas graves de EMI. Para ultrapassar esta limitação dos drivers de modo de corrente típicos, o MCP19111 pode ser comutado para um modo de pseudo-tensão, desativando o circuito de corrente, resultando numa melhor tensão de saída e estabilidade do sistema.

Usabilidade e Conjunto de Ferramentas:
A impressionante lista de funcionalidades avançadas do MCP19111 oferece um número extraordinário de opções para configurar e otimizar o sistema. A programabilidade aberta do microcontrolador acrescenta ainda mais graus de liberdade. Assim sendo, a Microchip oferece a Interface Gráfica do Utilizador (GUI) apresentada na Figura 4, que pode ser utilizada para fazer determinados ajustes e configurações sem escrever código. Esta GUI é executada num firmware de código aberto que pode ser modificado e utilizado como modelo para o desenvolvimento de funções individuais mais avançadas.
Para além da interface de configuração, a Microchip oferece uma segunda GUI para as funções de teste, permitindo ao utilizador estabelecer uma comunicação direta com o dispositivo utilizando o protocolo PMbus (ver Figura 5). Esta GUI funciona com o analisador de série PICkit da Microchip (número de peça DV164122), que é uma interface USB para UART/SPI/I²C genérica e de baixo custo, e pode ser utilizada diretamente para monitorizar e depurar o dispositivo durante a operação.
Resumo:
Embora a maioria das técnicas sejam conhecidas e os dispositivos existentes incorporem algumas funções, a família MCP19111 abre um novo capítulo na história dos reguladores de modos comutados inteligentes. A densidade de funções dedicadas, juntamente com a livre programabilidade, faz uma diferença significativa. No mundo dos controladores de potência inteligentes, o MCP19111 traz métodos de controlo analógicos e digitais e elimina as limitações existentes, disponibilizando todas as funções ao engenheiro, formando assim a base para conversores POL inovadores, eficientes e fiáveis de alto desempenho.
Autor:
Por: Andy Reiter, Microchip Technology Inc.
 Andreas Reiter, Diretor Técnico de Desenvolvimento de Negócio para a Eletrónica de Potência na Europa,
Microchip Technology
Andreas Reiter nasceu em 1973 e estudou engenharia biomédica e física na Universidade de Ciências Aplicadas de Munique. A partir de 2000, trabalhou como engenheiro de desenvolvimento e, posteriormente, como gestor de I&D na indústria de automação, antes de se dedicar a aplicações de eletrónica de potência como engenheiro de aplicações em 2007. Desde 2010, é responsável pela I&D orientada para aplicações de métodos e soluções de controlo totalmente digitais em eletrónica de potência na Microchip Technology Inc.





