Agora, investigadores do MIT e os seus colegas — incluindo um membro da equipa original do RoboTuna — desenvolveram uma nova abordagem para construir robôs subaquáticos deformáveis, utilizando subestruturas simples e repetidas em vez de componentes únicos. A equipa demonstrou o novo sistema em duas configurações de exemplo diferentes: uma como uma enguia e a outra como um hidrofólio alado. O princípio em si, no entanto, permite variações praticamente ilimitadas na forma e na escala, afirmam os investigadores.
O trabalho foi publicado na revista Soft Robotics, num artigo da autoria do assistente de investigação do MIT Alfonso Parra Rubio, dos professores Michael Triantafyllou e Neil Gershenfeld, e de mais seis pessoas.
As abordagens existentes em robótica flexível para aplicações marinhas são geralmente de pequena escala, enquanto muitas aplicações práticas úteis requerem dispositivos de escala métrica. O novo sistema modular proposto pelos investigadores poderia ser facilmente ampliado para estes tamanhos e maiores, sem necessidade de adaptações e reformulações que seriam necessárias para ampliar os sistemas atuais.
"A escalabilidade é um ponto forte para nós", diz Parra Rubio. Dada a baixa densidade e a elevada rigidez das peças em forma de treliça, denominadas voxels, que compõem o sistema, "temos mais espaço para continuar a expandir", enquanto a maioria das tecnologias atualmente utilizadas "são baseadas em materiais de alta densidade que enfrentam problemas drásticos" ao serem ampliadas.
Os voxels individuais nos dispositivos experimentais de prova de conceito da equipa são, na sua maioria, estruturas ocas formadas por peças de plástico moldado com suportes estreitos e de formato complexo. Os formatos em forma de caixa suportam cargas numa direção, mas são flexíveis noutras — uma combinação invulgar obtida pela mistura de componentes rígidos e flexíveis em proporções variáveis.
“Tratar a robótica flexível em oposição à robótica rígida é uma falsa dicotomia”, diz Parra Rubio. “Trata-se de algo intermédio, uma nova forma de construir coisas.” Gershenfeld, diretor do Centro de Bits e Átomos do MIT, acrescenta que “esta é uma terceira via que combina os melhores elementos de ambas”.
"A flexibilidade da superfície do corpo permite-nos aplicar um controlo de caudal capaz de reduzir o arrasto e melhorar a eficiência propulsiva, resultando numa poupança substancial de combustível", afirma Triantafyllou, professor catedrático da Cátedra Henry L. and Grace Doherty de Ciências e Engenharia Oceânicas, que fez parte da equipa do RoboTuna.
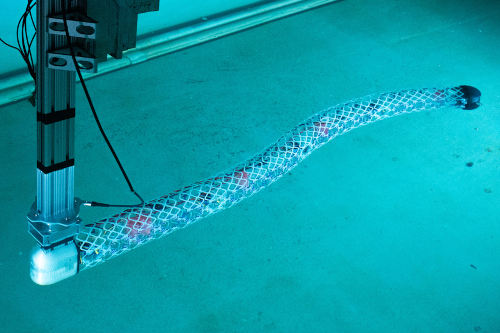
Num dos dispositivos construídos pela equipa, os voxels são ligados ponta a ponta numa longa fila para formar uma estrutura serpentina de um metro de comprimento. O corpo é composto por quatro segmentos, cada um formado por cinco voxels, com um atuador no centro que pode puxar um fio ligado a cada um dos dois voxels de cada lado, contraindo-os e fazendo com que a estrutura se dobre. Toda a estrutura de 20 unidades é coberta por uma estrutura de suporte semelhante a uma costela e, em seguida, por uma camada de neoprene impermeável e justa. Os investigadores implantaram a estrutura num tanque de reboque do MIT para demonstrar a sua eficácia na água e mostraram que era de facto capaz de gerar impulso suficiente para se propulsionar com movimentos ondulatórios.
"Já existiram muitos robôs com forma de cobra antes", diz Gershenfeld. "Mas são geralmente feitos de componentes personalizados, ao contrário destes blocos de construção simples que são escaláveis.".
Por exemplo, diz Parra Rubio, um robô serpentiforme construído pela NASA era composto por milhares de peças únicas, enquanto no caso da serpente deste grupo, "mostramos que existem cerca de 60 peças". E em comparação com os dois anos passados no projeto e construção do RoboTuna do MIT, este dispositivo foi montado em cerca de dois dias, afirma.
O outro dispositivo que demonstraram é uma estrutura em forma de asa, ou hidrofólio, composta por uma matriz dos mesmos voxels, mas capaz de alterar o seu formato aerodinâmico e, assim, controlar a relação sustentação/arrasto e outras propriedades da asa. Estes formatos de asa poderão ser utilizados para diversos fins, desde a geração de energia a partir das ondas até à melhoria da eficiência dos cascos dos navios — uma necessidade urgente, dado que o transporte marítimo é uma das principais fontes de emissões de carbono.
Ao contrário de uma cobra, a forma da asa é coberta por uma série de placas sobrepostas, semelhantes a escamas, concebidas para se pressionarem umas contra as outras e manterem uma vedação estanque mesmo quando a curvatura da asa muda. Uma possível aplicação seria incorporar algum tipo de acessório no casco de um navio para reduzir a formação de vórtices que aumentam o arrasto e, assim, melhorar a sua eficiência global — uma possibilidade que a equipa está a explorar com colaboradores do setor naval.
Em última análise, o conceito poderia ser aplicado a um submersível semelhante a uma baleia, utilizando o seu formato corporal adaptável para gerar propulsão. Uma embarcação deste tipo poderia evitar o mau tempo permanecendo abaixo da superfície, mas sem o ruído e a turbulência da propulsão convencional. O conceito também poderia ser aplicado a partes de outras embarcações, como iates de corrida, onde ter uma quilha ou leme que possa curvar suavemente durante uma curva, em vez de permanecer direito, poderia proporcionar uma vantagem adicional. "Em vez de ser rígido ou ter apenas uma barbatana, se puder curvar-se como os peixes, pode fazer a curva de forma muito mais eficiente", diz Gershenfeld.
A equipa de investigação foi constituída por Dixia Fan, da Universidade de Westlake (China); Benjamin Jenett SM '15, PhD '20, da Discrete Lattice Industries; José del Águila Ferrandis, Amira Abdel-Rahman e David Preiss, do MIT; e Filippos Tourlomousis, do Centro de Investigação Demokritos, na Grécia. O trabalho foi financiado pelo Laboratório de Investigação do Exército dos EUA, pelo Consórcio CBA e pelo Programa Sea Grant do MIT.
David L. Chandler, Gabinete de Imprensa do MIT


 Asparagus picking-1-w.jpg)