




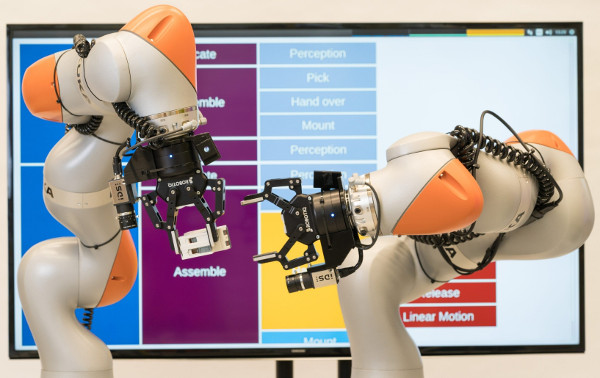
Ao entrar em ação, ouve-se um clique quando uma mão coloca uma peça na posição correta na montagem. A mão retira-se então, pega noutra peça e passa-a para o outro braço para máxima precisão, de modo a que ambos os membros coordenem os seus movimentos para montar uma secção da estação de controlo.
A atividade colaborativa das mãos de um robô de dois braços foi testada na Siemens Corporate Technology, em Munique, a unidade de investigação global da empresa. Aí, confirmou-se que o sistema robótico é um elemento crucial para o futuro da manufatura, um futuro em que as fábricas serão auto-reguladas.
A capacidade de executar tarefas de forma autónoma, em vez de automática, é o que os produtores de pequenos lotes e aqueles que produzem diferentes versões do mesmo produto precisam para satisfazer a crescente procura de produtos personalizados. A automatização convencional ainda não é economicamente viável a este nível, conhecido como "tamanho de lote 1".
Uma equipa da Siemens Corporate Technology, liderada por Kai Wurm e Georg von Wichert, responsável pela investigação de sistemas autónomos dentro da empresa, resolveu este problema. "Nosso protótipo inteligente de dois braços demonstra que a produção em lotes menores e de baixo custo é possível", afirma Wurm. "No futuro, os robôs já não terão de ser programados de forma tão dispendiosa e demorada, com páginas de código que fornecem um procedimento personalizado para a montagem de peças. Bastará descrever a tarefa e o sistema traduzirá essas especificações num programa."
Transição para a Informação Semântica
: “Simplesmente dizemos ao robô para inserir um item específico na linha de montagem”, diz Wurm. “E é exatamente isso que ele faz.” Numa pequena escala, esta tarefa equivale ao tamanho do Lote 1. Isto envolve a fabricação ou montagem de um produto contendo diferentes peças em várias versões, para as quais o robô obtém informações sobre como fabricar um produto a partir de um modelo de software associado. Embora este modelo CAD/CAM (Computer-Assisted Design and Manufacturing) seja incompreensível para os robôs convencionais, o novo protótipo consegue compreender tais modelos. De certa forma, é como se o robô pudesse compreender diferentes línguas, eliminando assim a necessidade de programar os seus movimentos e processos.
Para alcançar este objetivo, o protótipo decompõe as tarefas do plano de construção do software, como o comando geral "montar", em ações como "pegar" e "entregar", até que um braço se mova ou as garras sejam abertas. O robô decide também qual a tarefa que cada braço deve executar. Para tornar isto possível, os desenvolvedores habilitaram o protótipo a ampliar as informações do software de desenvolvimento de produto a um nível semântico.
"Os componentes do produto e a informação do processo são transformados semanticamente em ontologias e grafos de conhecimento", afirma Wurm. "Isto torna explícita a informação implícita. Até agora, alguns processos que as pessoas executam intuitivamente devido à experiência precisavam de ser ensinados aos robôs através de código. No entanto, o nosso protótipo analisa o problema por si próprio e encontra a solução correspondente.".
No caso do protótipo da Siemens, esse processo pode ser facilmente observado em um monitor localizado à direita dos braços do robô. O monitor apresenta duas filas de blocos coloridos, cada um contendo palavras como "montar" (coluna da esquerda) e "selecionar" (coluna da direita). Esses blocos movem-se gradualmente para cima, de forma semelhante à rolagem em uma página da web. Os blocos representam cada etapa do processo de montagem. No monitor da esquerda, o demonstrador exibe as informações recebidas pelos braços do robô no início de um processo de produção. Essas informações consistem em uma representação 3D da área circundante e dos objetos dentro dela. Acima do demonstrador, existem mais dois ecrãs que mostram o que os braços do robô estão a visualizar no momento através das suas câmaras integradas.
Rumo aos Sistemas de Autocorrecção
: O sistema protótipo da Siemens Corporate Technology consegue também corrigir erros sem necessidade de detecção prévia. Por exemplo, se uma peça for mal posicionada, um dos braços do sistema a localizará, desde que permaneça no campo de visão da câmera. O braço pegará a peça e ajustará todos os movimentos subsequentes para instalá-la corretamente. Se a peça precisar ser posicionada no lado oposto da montagem, o braço transferirá o componente para o outro braço. Esses desenvolvimentos inovadores fazem parte do programa Core Technology (CCT) Future of Automation da empresa. O CCT permite que a Siemens se concentre em áreas cruciais de inovação, como gêmeos digitais, inteligência artificial e manufatura aditiva.







 Asparagus picking-1-w.jpg)






