“Isto significa que, a partir desta interface, podemos gerir, configurar e programar qualquer aplicação necessária para o eixo Festo”, explica Maxi Megías, responsável de I&D da Nutai.
O Controlador de Acionamento Multieixos permite que um único robô mova peças de um ponto para outro ao longo de um percurso de dois a dez metros, por exemplo, sem a necessidade de um segundo robô para completar o processo. Desta forma, é possível utilizar um robô mais pequeno, aumentando a mobilidade para trabalhar em diferentes locais e permitindo o controlo a partir de uma única interface. Todos estes avanços libertam espaço, aumentam a flexibilidade e reduzem os custos. 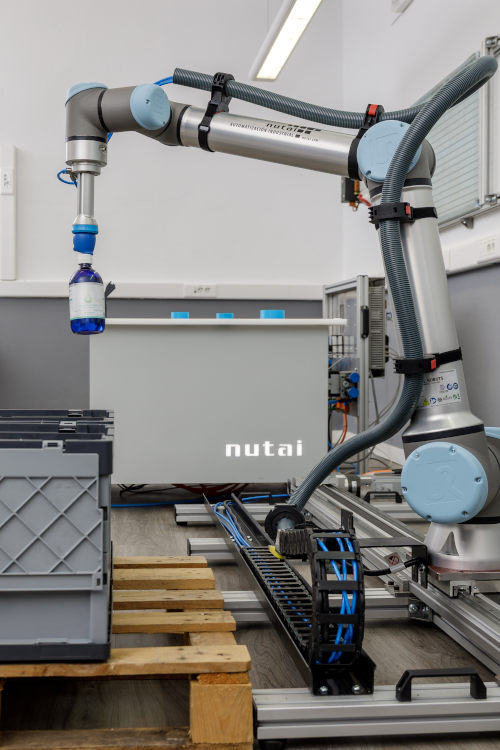
A ideia surgiu de uma necessidade que a Nutai percebeu no mercado, onde já existem algumas soluções semelhantes, mas até então estavam limitadas a um único eixo com motores de passo. Neste caso, com uma pré-configuração mínima, foi possível controlar quatro eixos externos a partir de um único robô, aumentando significativamente o seu alcance. Esta simplicidade também beneficia o utilizador final. Além disso, o seu tamanho compacto e o menor número de componentes reduzem o risco de avarias e facilitam a manutenção.
As suas potenciais aplicações incluem a paletização, recolha e posicionamento, e aplicações logísticas numa vasta gama de indústrias.
A solução obteve a certificação como componente UR+ da Universal Robots, expandindo assim o seu ecossistema e as potenciais aplicações para os seus robôs colaborativos. Além disso, faz parte do URCap, uma plataforma aberta onde distribuidores, integradores e fornecedores apresentam acessórios implementados com sucesso nas aplicações de robôs colaborativos da empresa aos utilizadores finais. Nesta solução, o URCap facilita o comissionamento e o controlo de um sétimo eixo a partir do painel de controlo do robô colaborativo.





- Detalhes
- Categoria: Robótica
Controlador de acionamento multieixos para solução de mobilidade robótica colaborativa
A Nutai, a Universal Robots e a Festo desenvolveram o Controlador de Acionamento Multieixos, oficialmente certificado como um componente UR+ da Universal Robots. Graças à interface da Nutai, o Controlador de Acionamento Multieixos permite o controlo de até quatro eixos externos da Festo a partir do controlador do robô da Universal Robots.




Revista impressa

Preço da subscrição anual:
Receberá todas as 10 edições publicadas a cada ano.
redes sociais
Notícias populares sobre eletrónica



 Asparagus picking-1-w.jpg)







📱 Para instalar a aplicação:
Toque em Partilhar → Adicionar ao ecrã inicial
Toque em Partilhar → Adicionar ao ecrã inicial
Revista espanhola de electrónica. Publicada há mais de 25 anos.
Espanha - Madrid - Todos os direitos reservados © Convertronic - Revista Espanhola de Electrónica Profissional.