




Motores Integrados no Centro da Roda: Uma Abordagem Reinventada à Transmissão de Veículos Elétricos.
O avanço do setor automóvel sempre foi um processo conservador e evolutivo, e mesmo com a profunda mudança tecnológica dos veículos elétricos, os projetistas têm optado pela segurança, tentando manter o design, a forma e a perceção geral dos veículos elétricos o mais semelhantes possível aos de um veículo convencional com motor de combustão interna. Devido a esta abordagem, os projetos de veículos elétricos têm tendido, até à data, a substituir o motor a gasolina ou a diesel por um único motor elétrico acoplado através de uma combinação tradicional de eixos de transmissão, diferencial e, no caso da tração dianteira, juntas homocinéticas. Os projetos com múltiplos motores existem, mas geralmente são montados no chassis do veículo com acoplamentos mecânicos às rodas.
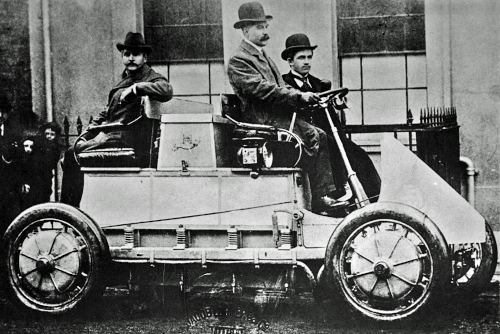
No final do século XIX, Ferdinand Porsche teve uma ideia melhor: desenvolveu uma "carruagem sem cavalos" sob a forma do "Lohner-Porsche Electromobile" (Figura 1), que possuía um motor elétrico alojado em cada cubo de roda, alimentado por baterias que, por sua vez, eram carregadas por um motor a gasolina integrado. O controlo do motor era rudimentar, mas evitava as perdas de potência no sistema de transmissão e na caixa de velocidades inerentes aos motores de combustão interna. A direção era incrivelmente pesada, a potência era escassa e, pesando uma tonelada e meia, a autonomia era limitada. Assim, o carro ficou para a história como uma curiosidade automóvel.
No entanto, a ideia de motores elétricos acionados por cubo ressurgiu notavelmente através do Lunar Rover (LRV) no início da década de 1970, mas mais recentemente sob a forma de implementações práticas para automóveis de estrada. Por vezes referida como tecnologia de "roda ativa", a Michelin foi pioneira nesta técnica no final da década de 2000,[1] que continuou a ser ativamente desenvolvida até aos dias de hoje, com demonstrações de conceito como o "BladeGlider" da Nissan[2] a mostrar que pode ser uma realidade viável.
Como são avaliados os motores integrados no cubo?
Até quatro motores no cubo podem parecer mais complexos em comparação com uma única unidade montada no chassis, mas, quando se considera todo o sistema, oferece vantagens reais: a tração direta às rodas elimina as perdas de transmissão de um motor elétrico centralizado, dispensando o diferencial mecânico e permitindo a redução do peso total. Uma empresa que trabalha no desenvolvimento de sistemas de tração no cubo afirma que a poupança de peso e de energia pode aumentar a autonomia em mais de 30%, dependendo do tamanho da bateria e do ciclo de condução [3]. Os motores no cubo podem ser extremamente compactos e, com a eliminação dos veios de transmissão e do diferencial, o espaço da cabina pode ser maior e mais flexível. Se a eletrónica de acionamento também for integrada, a cablagem é simplificada: um único cabo de alimentação e de retorno, em vez dos três cabos de alimentação para cada motor que seriam necessários se o sistema de tração estivesse montado no chassis. Manter o motor de acionamento de frequência variável no interior do cubo também reduz as emissões eletromagnéticas dos cabos.
Uma grande vantagem é o potencial para melhorar a dinâmica de condução e a segurança: um motor de combustão interna convencional utiliza dispositivos mecânicos complexos para evitar o bloqueio dos travões e controlar a tração, impedindo a derrapagem das rodas em superfícies irregulares e em curvas. Um diferencial também permite que as rodas girem a velocidades diferentes em curvas para reduzir o desgaste dos pneus e melhorar a condução, com algumas características avançadas, como o diferencial de deslizamento limitado para utilização fora de estrada. Com um sistema eletrónico que deteta a velocidade e o binário das rodas, estes sistemas podem ser extremamente complexos, mas, em última análise, o único controlo que pode ser exercido é aumentar ou diminuir a potência global do motor ou aplicar os travões a rodas individuais. Toda
esta complexidade mecânica e elétrica deve ser mantida se for utilizado um único motor elétrico fixo, embora, ao contrário do motor de combustão interna, o motor possa inverter o seu binário para obter um efeito de travagem geral. No entanto, o binário, a velocidade desejada da roda e a travagem dos motores de cubo podem ser controlados separadamente, respondendo a sensores em cada roda e ao feedback do condutor. Esta tecnologia denominada "sensível ao binário" pode aplicar potência a cada roda individualmente para otimizar o controlo e a segurança (Figura 2). Embora o motor do cubo possa gerar um efeito de travagem transformando e recuperando a energia rotacional da roda para carregar a bateria e invertendo o seu binário, os travões hidráulicos ou de fricção continuam presentes para evitar a sobrecarga da propulsão do motor durante travagens muito intensas.
 Figura 2: Os motores de cubo podem aplicar sensibilidade ao binário com facilidade.
No entanto, os motores de cubo apresentam desvantagens: para atingir a mesma potência são necessários vários motores, cada um com o seu próprio sistema de acionamento eletrónico, resultando num custo total mais elevado do que um único motor. Ainda assim, a poupança de energia pode ser considerada vantajosa, e as outras vantagens em termos de segurança e desempenho, juntamente com o espaço interior e a autonomia adicionais, também oferecem valor acrescentado.
Há também questões práticas: atualmente, um motor de cubo faz parte do "peso não suspenso" do veículo — ou seja, os componentes não suportados pela suspensão. Isto afeta certamente a condução, mas os testes demonstraram que não impacta negativamente a condução normal até certos limites de peso. O motor de cubo, o sistema de acionamento eletrónico e os componentes mecânicos também estão situados num ambiente mais complexo dentro do chassis do que um único motor, que é amortecido por molas helicoidais e amortecedores.
O ambiente desafiante
: Os componentes do veículo sem suspensão estarão provavelmente na pior posição, sujeitos a choques, vibrações e impactos de detritos da estrada, bem como aos elementos corrosivos do tratamento asfáltico: água e sal. Os travões de fricção próximos são por vezes expostos a temperaturas muito elevadas e, por mais eficientes que sejam, um motor de cubo e a sua electrónica de propulsão também geram um calor considerável. Para alcançar uma longa vida útil e um funcionamento fiável, o motor de cubo e os seus componentes devem ser extremamente robustos: uma falha que leve ao bloqueio ou mesmo a uma perda repentina de tração pode ser fatal. Naturalmente, os padrões de qualidade da indústria automóvel, ISO 26262, aplicam-se à segurança funcional, e os sistemas devem atingir o Nível de Integridade de Segurança Automóvel (ASIL) D, a categoria mais elevada. Os diversos componentes devem ser devidamente certificados: AEC-Qxx para eletrónica passiva e ativa, provenientes de fornecedores automóveis qualificados que cumpram as normas de qualidade ISO/TS 16949 para conceção e fabrico com um Processo de Aprovação de Peças de Produção (PPAP).
Eletrónica de Propulsão:
Embora os avanços tecnológicos tenham permitido a redução do tamanho dos motores, a eletrónica de propulsão também afeta o tamanho e o peso quando integrada num cubo. Os motores de tração utilizados são, na sua maioria, motores síncronos de íman permanente (PMSMs) que requerem propulsão trifásica de frequência variável, implementada por um arranjo em "ponte" de interruptores semicondutores controlados por modulação por largura de pulso (PWM). A ponte opera a uma frequência elevada com uma amplitude de saída efetiva determinada pela largura do pulso, que representa a procura de binário (Figura 3).
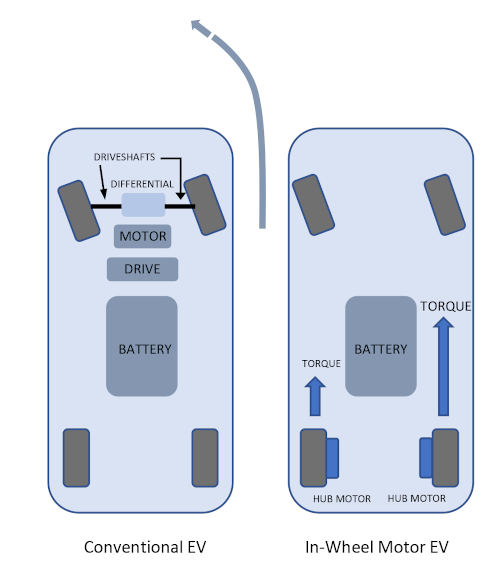 Figura 3: Propulsão elétrica de um motor de um veículo elétrico utilizando MOSFET.
De acordo com a abordagem conservadora utilizada até agora, os projetos de veículos elétricos têm utilizado predominantemente IGBTs como interruptores, uma tecnologia proposta inicialmente na década de 1960. Embora melhorados ao longo dos anos, os IGBTs limitam a frequência do relógio PWM da ponte para alcançar uma eficiência razoável devido às perdas incorridas durante a comutação do dispositivo: frequências mais altas significam mais transições por segundo, resultando em maiores perdas. Por conseguinte, os accionamentos de motores — especialmente os de alta potência — comutam normalmente a menos de 10 kHz, gerando tensões e correntes de ondulação relativamente elevadas, pior resposta de controlo do motor e correntes de interferência diferencial e de modo comum difíceis de filtrar. A eficiência limitada também exige uma maior dissipação de calor, levando a um peso proibitivamente elevado para um acionamento de um motor de cubo.
Para permitir uma comutação mais rápida, com as consequentes vantagens de controlo e EMI, e ao mesmo tempo aumentar a eficiência e, portanto, reduzir o tamanho e o peso, estão a ser adotadas novas tecnologias de semicondutores para comutadores para motores de cubo. Os MOSFET de carboneto de silício são uma escolha comum: como dispositivos de banda larga, apresentam baixas perdas de condução, operam a altas temperaturas e podem comutar muito rapidamente com perdas mínimas, permitindo frequências PWM na ordem das dezenas de kHz. O carboneto de silício pode comutar em frequências de MHz, mas isto não representa uma vantagem significativa no controlo de motores, ao contrário das aplicações gerais de fontes de alimentação, onde o tamanho do transformador seria consideravelmente reduzido. Uma característica dos circuitos de controlo de pontes de motores é a ocorrência de "comutação": a corrente flui no sentido oposto ao normal durante o tempo "morto" do interruptor e durante a regeneração. Para permitir isto, deve ser adicionado um díodo rápido em paralelo com os IGBTs. No entanto, os MOSFET de carboneto de silício possuem um díodo de "corpo" integrado que pode desempenhar esta função, embora possa ser interligado a um díodo externo para máxima eficiência. Os MOSFET de carboneto de silício estão disponíveis com classificações de tensão e corrente adequadas para as tensões de bateria e níveis de potência do cubo mais elevados, que atualmente rondam os 80 kW. Com um único motor no chassis, o acionamento eletrónico deve fornecer toda a potência do veículo — talvez centenas de kW — pelo que a escolha entre IGBTs e MOSFETs de carboneto de silício não é tão simples, uma vez que os IGBTs estão normalmente disponíveis com classificações de corrente máximas.
MOSFETs de carbeto de silício de grau automóvel, IGBTs e outros componentes ativos de fornecedores como Infineon, STMicroelectronics, Texas Instruments e Wolfspeed Cree, juntamente com uma vasta gama de componentes passivos e eletromecânicos, estão disponíveis nas linhas de produtos oferecidas pela Mouser Electronics.
Resumo:
Os motores de cubo em veículos elétricos têm uma longa história e, com os avanços na tecnologia de motores e propulsão, tornaram-se alternativas viáveis aos motores montados no chassis, prometendo vantagens em termos de economia de combustível, autonomia e experiência de condução. Com a futura transição para veículos autónomos, a otimização do espaço no habitáculo está a ser adaptada com o objetivo de transformar o veículo num "espaço de trabalho móvel" onde as pessoas possam trabalhar e relaxar.
Referências
[1] https://www.greencarcongress.com/2008/12/michelin-to-com.html
[2] https://www.nissan-global.com/EN/ZEROEMISSION/HISTORY/BLADEGLIDER/
[3] https://www.proteanelectric.com/
Fim
Distribuidor autorizado
da Mouser Electronics




