Seleção de Indutores:
Este artigo discute os reguladores que operam com correntes de saída relativamente elevadas em modo de modulação por largura de pulso (PWM) a uma frequência fixa. Assume-se que não requerem comutação com ciclos de trabalho de 100% para alimentar a carga. O artigo não aborda detalhes como os limites de corrente de entrada, a proteção contra curto-circuito na saída e outras características de design que prolongam a vida útil do produto, como a proteção térmica. O artigo abrange os percursos de encaminhamento para corrente alternada (CA) e corrente contínua (CC), bem como a otimização do encaminhamento para a máxima eficiência. Após explicar as técnicas de encaminhamento e os motivos para a montagem e encaminhamento preferenciais, o artigo discute as diferenças entre os dois projetos. Isto deverá ajudar os engenheiros a criar reguladores mais eficientes.
Um regulador de comutação típico possui um condensador de entrada com uma capacitância de aproximadamente 10 a 22 mF; um condensador de saída, geralmente com uma gama de capacitância semelhante; e um indutor cuja indutância varia proporcionalmente à capacitância de saída e à frequência de comutação. Frequências de comutação mais elevadas permitem a utilização de indutores com valores de indutância mais baixos, reduzindo o tamanho do indutor, mas aumentando a necessidade de manter dimensões compactas. Ao escolher um indutor para o regulador, é importante considerar fatores como a corrente de saturação, a resposta térmica, as restrições de espaço e a indutância recomendada à temperatura ambiente. Um indutor com uma corrente de saturação de 30% é geralmente necessário quando se opera com uma carga CC superior ao dobro do valor esperado. Reduzir a percentagem de erro ou aumentar a corrente de saturação pode melhorar a eficiência para além do absolutamente necessário, mas isso tende a comprometer o espaço disponível.
Outro fator crucial na seleção de um indutor é o conhecimento da sua frequência de auto-ressonância, de forma a fornecer a capacitância de saída necessária para manter a frequência de ressonância do filtro de saída pelo menos 10 Hz abaixo da frequência de auto-ressonância do indutor. A frequência de auto-ressonância do indutor é um valor frequentemente encontrado nas folhas de dados dos indutores e está incluída no modelo fornecido pelo fabricante. A indutância varia com a corrente e a temperatura do indutor, e a capacitância entre bobinas — a causa da auto-ressonância — varia com a tensão, a frequência e a temperatura do indutor. Tudo isto pode parecer um ciclo interminável de variação; assim, este artigo pressupõe que o sistema está estabilizado e a operar em condições estáveis. As fórmulas seguintes são úteis para a seleção de um indutor. Este artigo pressupõe que o projetista tenha selecionado um valor de indutor adequado ao projeto do regulador e que o fabricante dos reguladores abaixadores ou elevadores tenha indicado esse valor na sua folha de dados.

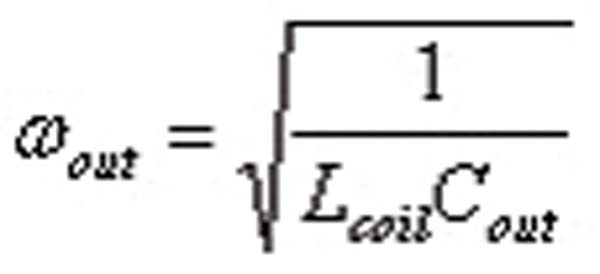 Seleção do condensador:
O condensador deve ter um dielétrico com uma classificação de temperatura mínima igual às temperaturas mínimas e máximas de funcionamento ambiente especificadas para o circuito integrado. Além disso, a classificação de tensão deve ser 1,5 vezes (ou mais) a tensão esperada no nó. A vantagem das temperaturas e tensões mais elevadas é uma capacitância mais estável em todas as condições de funcionamento. À medida que a tensão aumenta, a capacitância diminui; à tensão especificada, a capacitância esperada é mínima. Este é um bom valor para garantir que a frequência do ângulo de loop não se aproxima da frequência de auto-ressonância do indutor. A utilização dos valores recomendados pelo fabricante deve proporcionar o melhor desempenho, o que significa que os indutores com classificações de corrente mais elevadas e os condensadores com classificações de tensão mais elevadas são uma forma simples de obter o máximo dos reguladores. A principal vantagem de selecionar componentes com especificações de temperatura mais elevadas é que proporcionam uma capacitância térmica mais estável, tolerâncias mais rigorosas e resistências em série equivalentes (ESR) mais baixas.
Semelhanças entre os reguladores de comutação Boost e Buck:
Para além dos condensadores e indutores de entrada e saída, os dois tipos de reguladores integrados partilham outra semelhança (por vezes mal compreendida): a prática padrão de minimizar o espaçamento entre componentes e o comprimento das pistas. O que é muitas vezes negligenciado, ou mesmo explicitamente mencionado, é a razão para a subtil diferença no design ideal entre os dois tipos de reguladores. Esta diferença pode resultar num desempenho inferior ao esperado devido às características físicas e operacionais subjacentes. Estas diferenças devem ser consideradas na montagem dos componentes.
 Percursos da Corrente no Regulador Buck
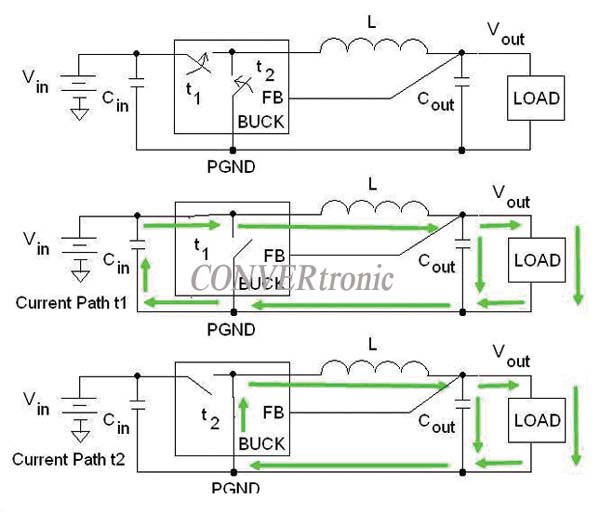
Como se pode observar no esquema da Figura 3, no primeiro passo de tempo (t1), a corrente flui de Cin para o indutor, passando pelo interruptor de entrada. No indutor, a corrente divide-se entre Cout e a carga (LOAD) e depois volta a juntar-se para voltar a Cin. De seguida, no segundo passo de tempo (t2), a corrente vem de Cout e da carga, regressa ao indutor, passa pelo interruptor do circuito integrado e finalmente regressa a Cout e à carga. Considerando estes caminhos ao examinar as semelhanças entre t1 e t2, a única diferença observada à esquerda é a corrente que atravessa Cin e a utilização do interruptor secundário. Assim sendo, o design ideal do regulador buck irá concentrar-se, em termos de montagem e encaminhamento, em minimizar o comprimento e maximizar a largura das ligações entre o condensador de entrada e a tensão de entrada (Vin) do circuito integrado e os pinos PGND. Qualquer corrente que flua pelo caminho de Cin, no caso de t2, será energia perdida devolvida à fonte. Quanto mais longa for a pista, mais energia o metal conterá; portanto, o comprimento adicional desta faixa afetará diretamente a eficiência global.
A próxima otimização deve passar por aproximar o lado de terra (GND) de Cout o mais possível da ligação de terra da alimentação (PGND). O indutor deve ser posicionado em último lugar, uma vez que os dois vias estão diretamente ligados em série com o indutor principal. A indutância do indutor irá provavelmente eliminar qualquer indutância parasita adicionada pelas pistas, assumindo que o indutor está localizado próximo do circuito integrado. O nó de saída deve ser encaminhado diretamente da parte superior da ligação Cout e FB, e o retorno deve ir diretamente de volta para a parte inferior do condensador Cout. Todas as correntes CA de comutação rápida são então direcionadas para o dispositivo em teste (DUT), e a corrente CC é corretamente encaminhada para e a partir da carga. Por fim, o nó PGND deve ser ligado ao símbolo GND. Esta ligação não deve ser excessivamente longa, mas deve ser suficiente para conduzir a corrente de arranque suave. O seu principal objetivo é manter as ligações de terra no mesmo potencial.

Percursos de Corrente do Regulador Boost
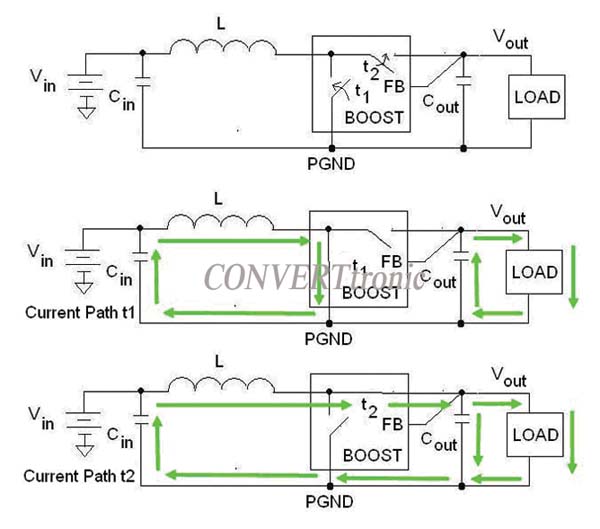
A Figura 4 mostra a arquitetura dos reguladores boost mais comuns, com os percursos de alta corrente destacados e sinalizados para as duas principais condições de funcionamento baseadas no tempo.
Observando a Figura 4, se considerarmos os instantes t1 e t2, percebe-se que, mais uma vez, um troço do circuito de comutação foi desativado de um período para o seguinte. A área do circuito de comutação inclui agora o condensador de saída e o circuito integrado. Neste caso, o posicionamento e o design devem dar prioridade às ligações do condensador Cout ao circuito integrado, e o terminal PGND do condensador Cin deve estar o mais próximo possível do pino PGND do circuito integrado. Mais uma vez, o indutor pode ser montado por último. De seguida, seria aconselhável ligar o terminal de realimentação junto à carga ou sobre o condensador de saída e referenciar o PGND à massa da fonte de alimentação de entrada. A última técnica para otimizar os projetos é manter a área dos circuitos de comutação o mais pequena possível, uma vez que as correntes residuais deixadas após a comutação entre circuitos alternados representam energia desperdiçada. Reduzir a área do circuito torna-se frequentemente um problema tridimensional. Por conseguinte, é melhor manter o máximo possível de pistas na camada superior da placa de circuito impresso e direcionar quaisquer cruzamentos na camada física mais próxima para a camada superior.
Diferenças entre reguladores de comutação boost e buck.
A Figura 5 representa o circuito integrado de carregamento sem fios IDTP9020 (cujo lançamento está previsto para 2012) com um regulador de saída buck com uma capacidade de 7,5 W de potência de saída.
Este projeto contém, na realidade, dois condensadores de entrada e dois de saída. Isto mantém o tamanho e o formato do encapsulamento pequenos, ao mesmo tempo que aumenta a capacitância. Toda a área do circuito de comutação permanece na camada superior, com os condensadores Cin muito próximos do circuito integrado e interligações metálicas largas. O metal largo contribui para a dissipação de calor e apresenta baixa resistência e indutância. As áreas sombreadas a vermelho (Figura 6) representam metal sólido na superfície da placa de circuito impresso finalizada.
Este projeto parece compacto porque realmente é. Este dispositivo é uma solução completa para a gestão de energia ao nível do sistema (entre outras funções). Este artigo centra-se num único bloco do circuito integrado, o Boost5.
Existem múltiplos condensadores de saída (são mostrados quatro) porque este regulador boost foi concebido para accionar um amplificador de áudio integrado de 2,5 W de Classe D. Estes condensadores são montados primeiro muito perto do circuito integrado, seguidos pelo indutor e pelo condensador de entrada, também em proximidade. Neste caso, o indutor está posicionado mais próximo para evitar que o nó de comutação LX se sobreponha ao retorno GND do condensador de entrada, aumentando assim a blindagem de e para outros reguladores. Foram aceites algumas concessões para otimizar o projeto de outros reguladores de comutação diretamente opostos a este.
Como discutido anteriormente, é aconselhável minimizar o comprimento do caminho de retorno PGND do condensador de entrada e, em seguida, posicionar o indutor a jusante. No entanto, como aqui demonstrado, pequenas variações são frequentemente essenciais para o funcionamento de um sistema. Isto significa que, embora as ideias expressas neste artigo estejam fundamentalmente corretas, não existe uma regra única que possa ser aplicada a todos os projetos de reguladores buck e boost. Ainda assim, se os projetistas de PCB compreenderem os caminhos físicos utilizados para a operação, poderão encontrar o equilíbrio certo para aumentar a eficiência do regulador e reduzir as perdas associadas à priorização de condensadores inadequados para o tipo de regulador de comutação.
Encontrar o equilíbrio ideal entre custo, tamanho e desempenho no design e na seleção de componentes é sempre um desafio, mas, com base em diretrizes técnicas sólidas e numa compreensão profunda do problema, torna-se menos difícil criar projetos otimizados e aceitar um mínimo de desvantagens aceitáveis.