Os dados de consumo de energia das instalações são normalmente obtidos através de cálculos teóricos baseados em inventários, faturas de eletricidade ou registos de um sistema de gestão remota. No entanto, o que muitas vezes não é tão fácil de determinar são as características de desempenho da iluminação nas instalações. Embora todo o projeto de instalação inclua cálculos de níveis e outros parâmetros, estes só são verificados no final da instalação através de testes iniciais, não existindo uma monitorização contínua destes parâmetros ao longo do tempo ou em toda a instalação.
A obtenção de medições como a iluminância e a uniformidade requer normalmente processos relativamente complexos, difíceis de realizar de forma regular ou frequente, e de aplicar a todas as instalações. Por outras palavras, embora o consumo de energia seja geralmente conhecido, o mesmo não se pode dizer sobre o desempenho da iluminação das instalações.
Especificidades das Medições com Veículos:
Uma solução para este problema é a utilização de um veículo para realizar medições de iluminância. Isto acelera a recolha de dados, tornando a tarefa de medir uma rua inteira tão simples e rápida como percorrer a via de automóvel, permitindo o estudo de grandes áreas em tempos relativamente curtos. Outra vantagem é que não há necessidade de interromper o trânsito para realizar as medições na via, uma vez que o veículo pode circular livremente no fluxo de veículos.
No entanto, existem limitações que afetam significativamente a comparação entre a metodologia padrão e a metodologia que utiliza um veículo. Embora os exemplos práticos e as análises sobre o tema mostrem que os valores de iluminância e uniformidade obtidos pelos métodos tradicionais, como os observados pela regulamentação da eficiência energética, não são diretamente comparáveis, os valores médios de iluminância são aceitavelmente semelhantes e os valores de uniformidade obtidos fornecem um limite inferior para os valores reais.
O facto de as medições não serem diretamente comparáveis aos métodos standard não diminui a sua utilidade, pois permitem observar variações na iluminância e no fluxo luminoso útil proporcionado pelas luminárias. Por outras palavras, o estudo do comportamento das medições ao longo do tempo (entre diferentes sessões de medição em dias diferentes) e ao longo do percurso (dentro da mesma sessão de medição, dependendo da distância) permite tirar conclusões sobre o comportamento e a evolução da iluminância média e da uniformidade, semelhantes às obtidas por métodos manuais.
Além disso, o fator de erro para a iluminância média, entre as medições no tejadilho do veículo e as realizadas no solo, será muito semelhante ao longo do tempo. Assim sendo, no cálculo do factor de manutenção, que é a relação entre a iluminância média inicial e a iluminância média actual, este erro será anulado, e o factor de manutenção resultante será praticamente o mesmo que o obtido com as medições efectuadas no solo.
 Em síntese, embora a medição da iluminância a partir de veículos não possa fornecer valores absolutos diretamente comparáveis aos especificados no projeto da instalação, pode ser útil para monitorizar e acompanhar o desempenho da instalação, a eficácia das medidas implementadas, a evolução da eficiência energética e o fator de manutenção — tudo de uma forma muito mais ágil, simples e abrangente.
Outro ponto a considerar é que, de acordo com as normas e regulamentos nacionais e internacionais, a maioria dos métodos para medir a iluminância média de uma área de iluminação exterior baseia-se numa grelha de três pontos de medição transversais, espaçados no máximo 1 metro, por N pontos ao longo do eixo longitudinal.
Integração de Diferentes Elementos:
Os sistemas ou soluções atuais baseiam-se, geralmente, na integração de vários componentes disponíveis no mercado, a partir dos quais é desenvolvido um software personalizado para cada solução.
Isto exige a integração e sincronização de múltiplos equipamentos de diferentes fabricantes, com as limitações inerentes a esta tarefa. Além disso, se um dos fabricantes modificar ou descontinuar o equipamento, é necessário encontrar e integrar um substituto. O mesmo acontece se o computador utilizado necessitar de ser substituído e tiver uma versão diferente do sistema operativo. Por conseguinte, estes sistemas tornam-se frequentemente soluções únicas, difíceis de manter ao longo do tempo como um produto padrão de mercado.
Ademais, as limitações na sincronização entre as medições de posição e iluminância, juntamente com os tempos de atualização da posição, implicavam que, para reduzir os erros e obter medições a distâncias uniformes, a velocidade de leitura do veículo necessitava de ser limitada. Assim
, com base em todas estas premissas, determinou-se que os sensores luxométricos disponíveis no mercado não satisfaziam as necessidades a um custo adequado e que a melhor solução seria desenvolver um sensor luxométrico proprietário com um sensor de posição GPS integrado, bem como o software de gestão de dados correspondente.
 LX-GPS
requer características de desempenho específicas, principalmente a capacidade de reproduzir fielmente a visão humana. Para atingir este objetivo, e em colaboração com a UPC (Universidade Politécnica da Catalunha), foram determinados os filtros e o difusor necessários para o sensor de lux escolhido. Assim, foi desenvolvido um difusor exclusivo com filtros integrados para ajustar tanto a curva V-lambda como o coseno alfa.
Outra característica importante foi a gama de medição e a precisão, garantindo a sua utilização tanto de dia como de noite e permitindo a análise da interação entre a iluminação artificial e as condições meteorológicas, como nos túneis. O LX-GPS possui, portanto, uma gama média de 0 a 50.000 lux e uma precisão auto-ajustável.
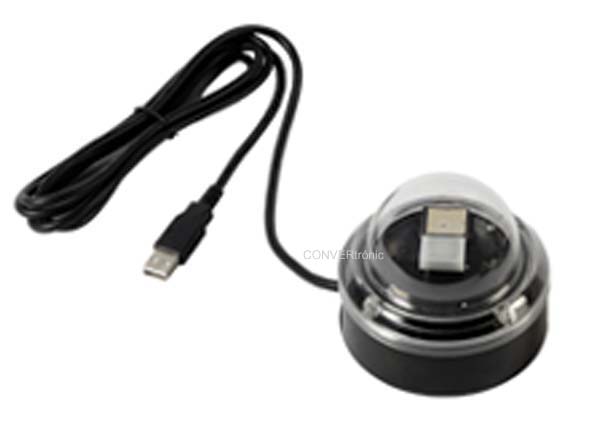
Durante o desenvolvimento do sensor de lux, decidiu-se que a abordagem mais adequada seria a transmissão direta de dados para o computador, sem a necessidade de um adaptador ou conversor. Portanto, o sensor integra o conversor de sinal e fornece os dados processados. Além disso, optou-se por uma ligação USB para a transmissão direta dos dados de iluminância para qualquer tipo de computador Windows (portátil, netbook, tablet, etc.). Esta ligação, para além de ser rápida, permite que a sonda seja alimentada com 5V, eliminando a necessidade de cabos adicionais.
Para resolver o problema de sincronização entre o luxímetro e o GPS, ambos foram integrados no sensor LX-GPS (Figura 1), de modo a que o luxímetro e o leitor de GPS sejam controlados pelo mesmo microprocessador, utilizando uma única ligação USB e protocolo para comunicação com o computador.
Graças às atualizações síncronas e de frequência ajustável dos dados de iluminância e posição, o sistema oferece uma menor incerteza de posicionamento em comparação com os sistemas de frequência fixa, resultando numa maior uniformidade na distribuição das medições. Isto permite a captura de dados às velocidades máximas permitidas. Além disso
, a necessidade de um sistema de medição de iluminância média com matriz paralela de três pontos foi satisfeita com um hub de porta USB, e o software foi desenvolvido para registar medições de um a três sensores LX-GPS. Isto aumenta a precisão global do sistema, tanto na avaliação da iluminância como na estimativa da posição. Veja a Figura 2.
Software LX-GPS:
A principal função do módulo de captura de medições é ler a iluminância instantânea e a sua posição GPS correspondente. As medições são registadas a intervalos regulares com base na velocidade do veículo. Isto garante que os intervalos entre as medições são aproximadamente os mesmos e que nenhuma área de medição tem uma concentração de medições superior a outras, o que distorceria o valor médio.
Para auxiliar na captura de dados, um ecrã apresenta o valor instantâneo, em lux, para cada um dos até três sensores LX-GPS que podem ser registados em simultâneo, bem como o valor médio dos três (Figura 3). São também apresentadas informações adicionais, como a cobertura GPS, a posição atual, o número de satélites disponíveis, a velocidade do veículo, a distância percorrida, etc.
 Relativamente às leituras de posição GPS, é importante notar que se a posição GPS for momentaneamente perdida por qualquer motivo (passagens subterrâneas, túneis, etc.), o sistema pode continuar a registá-la até que seja recuperada. De seguida, interpola as posições a partir das medições realizadas.
Ao visualizar uma tarefa, vemos uma representação gráfica da iluminância medida em lux e da distância percorrida em metros. Além disso, existe um resumo de toda a tarefa, incluindo a iluminância média e a uniformidade. Podemos também selecionar uma área do gráfico, e o sistema calculará os valores de iluminância e uniformidade para essa secção, comparando esses valores parciais com os valores de toda a
tarefa.
Mas podemos não só analisar tarefas individuais, como também comparar duas tarefas visualizando a sua representação gráfica (Figura 4). Para além de se obter um resumo da iluminância e uniformidade de cada tarefa, calcula-se a percentagem de variação entre elas.
Em suma, o sensor LX-GPS é um dispositivo concebido especificamente para esta aplicação e destinado à produção em massa, garantindo a sua disponibilidade e relação custo-benefício.
A filosofia do sistema LX-GPS é ser uma ferramenta standard, e não uma solução pontual, e, por isso, continuará a evoluir e a melhorar as suas capacidades. Isto aplica-se especialmente ao software de análise de dados, que incorporará novas funcionalidades, como a visualização e o mapeamento das tarefas.
Autor:
Carlos Sierra Garriga, ETSEIB-UPC; Rubén Sanz Ciria, ETSEIB-UPC;
Carlos J. Vives Nebot; AFEISA