




 A tecnologia recentemente desenvolvida é um Sistema Inteligente de Temporização de Motores (IMTS, na sigla em inglês), um bloco de circuito dedicado que pode ser integrado em microcontroladores (MCUs) para veículos elétricos (VEs) e veículos elétricos híbridos (VEHs) da próxima geração. Realiza operações de controlo orientadas para o campo (Nota 1), essenciais para o controlo de motores de VE, em apenas 0,8 microssegundos (µs), a taxa mais rápida do mundo (Nota 2). Isto representa menos de um décimo do tempo de processamento da operação do software de implementação num CPU a funcionar à mesma frequência de operação. Isto contribui para a realização de motores de VE de alta velocidade de próxima geração com excelente eficiência energética e sistemas inversores com alto desempenho de comutação para os alimentar.
Além disso, o circuito exclusivo também possibilita o suporte de segurança funcional exigido para o setor da motorização automóvel.
 Com as exigências cada vez mais rigorosas de eficiência de combustível nos últimos anos, os VE, os veículos elétricos híbridos plug-in (HEVs) e os veículos elétricos híbridos plug-in (PHEVs) passaram a representar uma fatia crescente do número total de veículos fabricados. Para ampliar a autonomia destes veículos motorizados, é necessário melhorar a eficiência energética do controlo do motor.
Para isso, é importante não só realizar melhorias mecânicas nos próprios motores, mas também melhorar as funções e o desempenho das unidades de controlo eletrónico (ECUs) que os gerem. As ECU capazes de suportar veículos elétricos (VEs), veículos elétricos (VEs) e veículos híbridos plug-in (PHEVs) de próxima geração requerem funcionalidades avançadas e software de controlo complexo, resultando num aumento substancial da carga de processamento imposta aos microcontroladores (MCUs) utilizados nestas unidades de controlo. Ao mesmo tempo, os MCU automóveis têm de minimizar a quantidade de calor que geram para manter um elevado nível de fiabilidade em ambientes de alta temperatura. Assim sendo, a frequência de funcionamento dos circuitos internos do MCU, incluindo o(s) núcleo(s) da CPU, deve ser mantida relativamente baixa, dificultando o aumento do desempenho.
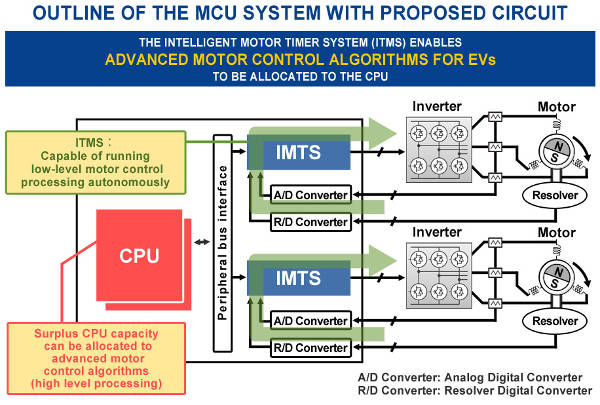
Em resposta a estas necessidades, a Renesas implementou o IMTS como um bloco de circuito dedicado para processos estáticos que exigem uma elevada capacidade de resposta, como a aquisição de dados de sensores, o cálculo de valores de controlo com base nesses dados e a saída desses valores. O IMTS é independente da CPU e capaz de um funcionamento autónomo, reduzindo substancialmente a carga da CPU no MCU de controlo do motor. A capacidade excedente da CPU pode ser alocada a algoritmos avançados de controlo do motor, concebidos para aumentar a eficiência energética dos veículos elétricos (VEs), dos veículos híbridos plug-in (VEHs) e dos veículos híbridos plug-in (PHEVs) da próxima geração.
Principais características da nova tecnologia de circuito de controlo de motor dedicada:
1) Desenvolvimento de um bloco de circuito dedicado para controlo estático de motor e tecnologia de circuito que permite o funcionamento autónomo.
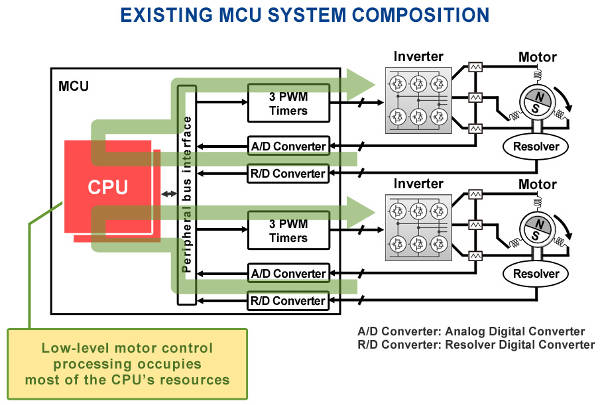
O controlo do motor requer uma série de etapas de processamento estático que envolvem operações de controlo orientadas para o campo. Durante cada período de controlo, os valores de corrente e ângulo do motor são adquiridos pelo circuito temporizador interno do MCU, e estes valores determinam os valores de controlo para o próximo período de controlo. A saída PWM resultante (Nota 3) é então gerada com base nestes valores de controlo. Quando vários tipos de controlo do motor operam simultaneamente, a carga de processamento resultante pode consumir até aproximadamente 90% da capacidade da CPU (Nota 4) num MCU automóvel Renesas de 40 nanómetros (nm) e 320 MHz. O IMTS, recentemente desenvolvido, é um bloco de circuito dedicado para estas operações de controlo de campo com utilização intensiva de processamento. Está também configurado em estreita colaboração com um circuito temporizador de controlo do motor dedicado, resultando num sistema em que a sequência de processamento realizada durante cada período de controlo gerido pelo circuito temporizador — desde a obtenção dos valores de corrente e ângulo até à saída do sinal PWM — é executada de forma autónoma, independentemente da CPU.
Isto significa que toda a carga da CPU anteriormente necessária para o processamento precedente é eliminada, e a capacidade da CPU libertada pode ser alocada a software contendo algoritmos de controlo avançados concebidos para aumentar a eficiência energética.
Ao fornecer um circuito dedicado para o processamento de operações de controlo orientadas para o campo, o IMTS reduz o tempo de processamento da operação para 0,8 μs, o que representa menos de 1/10 do tempo da implementação de software baseada em CPU. O desempenho de processamento desta nova tecnologia é suficiente para satisfazer as exigências de controlo dos inversores de comutação de alta velocidade (exemplo de desempenho: frequência de comutação de 100 quilohertz (kHz), período de controlo de 10 μs) utilizando dispositivos de potência feitos de materiais inovadores, como o carboneto de silício (SiC), que estão no horizonte para a próxima geração de controlo de motores de veículos elétricos.
2) Desenvolvimento de tecnologia de circuitos que proporcione a segurança funcional necessária para o controlo de potência.
O controlo da transmissão deve garantir a segurança funcional para que, se um componente falhar, o sistema o detete e faça a transição automática para um estado seguro. Isto tem sido geralmente conseguido utilizando dois MCUs para fornecer redundância ao sistema ou utilizando um MCU com circuitos internos redundantes, o que pode levar a um custo relativamente elevado.
A tecnologia desenvolvida utiliza um MCU com dois CPUs numa configuração dual-core lockstep que monitoriza regularmente o funcionamento interno do circuito IMTS. Esta abordagem mantém os custos baixos, ao mesmo tempo que permite um controlo de alta velocidade e segurança funcional. A segurança funcional impõe uma carga à CPU, mas, em casos de utilização práticos, estima-se que represente apenas 2,4% (Nota 5) da capacidade total de processamento da CPU.
3) Desenvolvimento de tecnologia de circuitos para correção flexível de erros em sinais de sensores externos.
Para fabricar um MCU de alta precisão com um processamento operacional altamente preciso, é essencial adquirir valores de sinal de sensor altamente precisos. No entanto, é impossível evitar erros provenientes de diversas fontes, como erros causados pela posição de montagem do sensor. O IMTS desenvolvido possui uma configuração que permite corrigir erros em tempo real utilizando software desenvolvido pelo utilizador. Além disso, o IMTS realiza este processamento de forma autónoma, pelo que o processamento de correção não sobrecarrega a CPU. Os valores de sinal do sensor corrigidos são utilizados para operações de controlo do motor, resultando num funcionamento mais preciso e numa maior eficiência energética quando o motor está em funcionamento. A
Renesas está a testar um protótipo de MCU de 40 nm com memória flash integrada que incorpora estas novas tecnologias. O sistema utiliza um motor de combustão real para confirmar o seu desempenho num cenário real. A Renesas pretende contribuir para o desenvolvimento de sistemas de ECU mais eficientes em termos energéticos para veículos elétricos, veículos híbridos e híbridos plug-in, utilizando esta tecnologia dedicada de circuitos de controlo do motor.
Nota 1: As operações de controlo orientadas para o campo são um tipo básico de processamento amplamente utilizado no controlo de motores, no qual cálculos complexos, incluindo funções trigonométricas, são utilizados para a conversão de coordenadas de forma a gerar sinais CC que se aproximam mais dos valores de controlo designados.
Nota 2: Dados de 7 de fevereiro de 2017, com base em inquérito da Renesas.
Nota 3: PWM significa modulação por largura de impulso, o tipo de sinal de impulso utilizado para acionar um dispositivo de potência externo utilizando um MCU. Nota 4
: Espera-se que os sistemas da próxima geração exijam um período de controlo do temporizador do motor de 12,5 μs. O valor calculado para a carga da CPU pressupõe que duas operações de controlo do motor (por exemplo, para os motores que acionam as rodas dianteiras e traseiras) ocorrem simultaneamente durante cada período de controlo.
Nota 5: O valor calculado para a carga da CPU pressupõe um caso de utilização em que as falhas são detetadas durante uma única rotação, quando o motor está a trabalhar a uma velocidade de 100.000 rpm.








