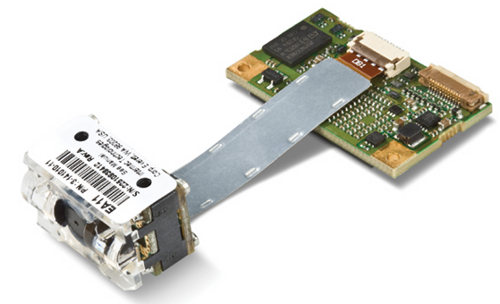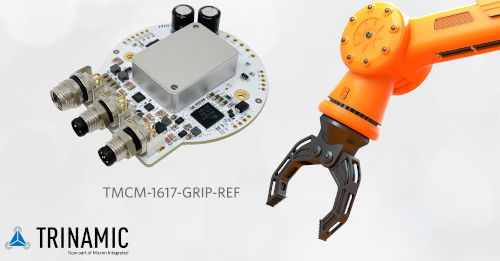
La conception de référence intègre l'entrée/sortie analogique configurable haute précision MAX22000 et l'entrée/sortie numérique à quatre canaux MAX14906 de Maxim Integrated pour ajuster les multiples modes du contrôleur servo mono-axe Trinamic TMCM-1617.
La conception de référence TMCM-1617-GRIP-REF, adaptée au format standard des pinces EoAT, prend en charge les communications industrielles EtherCAT, IO-Link et RS-485, offre des entrées/sorties analogiques et numériques programmables par logiciel et peut être configurée à l'aide de l' Trinamic Motion Control Language ). Cette combinaison de conception de référence et de plateforme logicielle permet aux ingénieurs de concevoir rapidement et facilement une solution EoAT complète.
Principaux avantages
: - Délai de mise sur le marché accéléré : La conception de référence du préhenseur EoAT open source est une plateforme matérielle intelligente et entièrement intégrée qui fournit des algorithmes de commande moteur et des piles de protocoles permettant de réduire de moitié le temps de développement des outils de préhension.
- Taille réduite : La conception de référence intègre la commande vectorielle matérielle (FOC), des E/S configurables par logiciel et trois piles de protocoles de communication dans une solution compacte de 4 197 mm².
- Productivité accrue : Le réglage en temps réel des différents modes d’asservissement du TMCM-1617, notamment la position du préhenseur et la force de préhension, améliore la flexibilité et augmente le rendement en production.