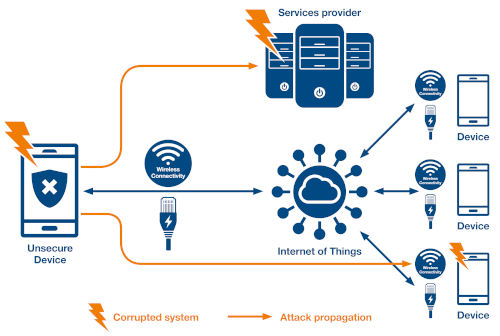
Cette connectivité accrue transforme de fait ces appareils en nœuds IoT périphériques, mais cela se fait au prix d'exigences de traitement accrues et de sous-systèmes de mémoire plus importants.
Défis liés aux systèmes :
La plupart des systèmes embarqués sont « connectés » à leur environnement immédiat, offrant ainsi des fonctionnalités de détection environnementale, d’actionnement mécanique ou d’interface utilisateur. Par exemple, les thermostats intelligents sont connectés à des réseaux locaux de capteurs de température et d’humidité, et comportent également des boutons ou des capteurs capacitifs pour la saisie humaine. De même, l’objectif principal d’un appareil électroménager connecté est de comprendre vos préférences en matière de température des aliments et de les traduire en quantités de chaleur précises. Ces systèmes, principalement « analogiques », s’intègrent progressivement au monde de plus en plus rapide des communications cloud, ce qui pose un problème inédit : le système s’adapte-t-il à la lenteur des entrées analogiques, ou la fidélité analogique est-elle sacrifiée au profit de la vitesse et d’une fonctionnalité globale accrue ? Pour explorer ce problème en profondeur, nous examinerons un exemple simple et omniprésent de ce type d’application : le nœud de capteur périphérique IoT.
Sous-systèmes analogiques :
les nœuds de capteurs périphériques IoT nécessitent un sous-système analogique pour mesurer et surveiller les conditions environnementales telles que la température, l’humidité, le mouvement, etc. Ce sous-système comprend un microcontrôleur (MCU) qui lit les données des capteurs, les traite et les transmet via le réseau. Les données environnementales évoluant généralement lentement, la plupart des nœuds périphériques n’ont pas besoin de traiter un flux de données continu et ininterrompu. Fonctionnant souvent avec la même petite batterie pendant plusieurs années, un nœud périphérique passe la majeure partie de son temps en mode veille basse consommation et ne se réveille que périodiquement pour détecter les changements environnementaux. Durant cette période d’activité, le nœud collecte des données et les transmet via le réseau. Il se remet ensuite en veille jusqu’à la prochaine mesure. Dans un monde hyperconnecté où le nombre de nœuds périphériques et le volume de données collectées augmentent, l’efficacité énergétique et la faible consommation sont des critères de conception essentiels pour optimiser l’autonomie des batteries des sous-systèmes analogiques.
Segmentation des systèmes embarqués :
Pour une efficacité optimale, il est préférable de segmenter les systèmes embarqués en différents « domaines de vitesse » à l’aide d’un pont reliant le processeur principal rapide aux sous-systèmes analogiques. Ce partitionnement permet aux sous-systèmes analogiques de se concentrer sur les tâches de commutation lente, tandis que les tâches de traitement ultrarapides et intensives sont prises en charge par le processeur principal, maximisant ainsi les performances de chaque type de processeur. Face à la multiplication des objets connectés, l’I3C® est l’interface de communication série de nouvelle génération prenant en charge la communication inter-puces à haut débit. Successeur de l’I2C, elle est mieux adaptée aux applications futures grâce à une interface plus rapide et plus intelligente, ainsi qu’à des capacités de contrôle sophistiquées. L’I3C conserve sa rétrocompatibilité avec les périphériques I2C, un atout essentiel pour faciliter son adoption sur les plateformes matérielles existantes. De plus, les périphériques I2C peuvent coexister avec des contrôleurs I3C fonctionnant à 12,5 MHz, permettant ainsi la migration des bus I2C existants vers la spécification I3C. Par exemple, un microcontrôleur compatible avec l'interface I3C et une interface de communication plus ancienne comme I2C, SPI ou UART peut servir de passerelle. Cette passerelle relie un processeur rapide à un capteur via le microcontrôleur. Ce dernier mesure le signal du capteur, calcule les résultats et transfère efficacement les données. Cette configuration préserve l'intégrité et la vitesse du bus I3C tout en permettant la communication entre le contrôleur I3C et les périphériques I2C/SPI. En partitionnant les systèmes embarqués et en tirant parti de l'I3C, il est possible de concevoir des systèmes robustes et performants.
PIC18-Q20
spécifiquement pour les systèmes embarqués modernes à processeur distribué. Ces microcontrôleurs offrent des interfaces de communication série avancées, incluant jusqu'à deux périphériques I3C, pour une connectivité haut débit à plusieurs bus, améliorant ainsi la flexibilité. Ils intègrent également des protocoles de communication hérités tels que UART, SPI, I2C et SMBus, permettant une intégration transparente en tant que pont et isolant les périphériques clients I2C/SPI d'un bus I3C pur. Cette configuration préserve la vitesse du bus I3C tout en permettant à un contrôleur I3C de communiquer avec des périphériques I2C/SPI via le microcontrôleur. De plus, le PIC18-Q20 prend en charge plusieurs domaines de tension, ce qui facilite sa connexion à divers composants fonctionnant avec différents niveaux de tension. Ceci élimine le besoin de convertisseurs de niveau, réduisant ainsi le coût des composants et simplifiant la conception du système. Les microcontrôleurs PIC18-Q20 intègrent également des périphériques indépendants du cœur (CIP) qui peuvent fonctionner sans interaction constante avec le processeur et communiquer directement avec d'autres périphériques. Ces périphériques matériels consomment un minimum d'énergie, nécessitent peu ou pas de code et utilisent moins de RAM et de mémoire Flash que les logiciels pour implémenter les mêmes fonctions. De plus, de nombreuses fonctions peuvent être activées simultanément sur un seul microcontrôleur. Les concepteurs peuvent facilement personnaliser les combinaisons de modules d'interface d'application (CIP), y compris le périphérique I3C, grâce à MPLAB® Code Configurator (MCC), une interface graphique conviviale, afin de générer du code applicatif sans avoir à consulter les fiches techniques. Avec les CIP, les ingénieurs peuvent diviser chaque tâche système pour simplifier la gestion des fonctions, réduisant ainsi le nombre de composants, la taille du code, le temps de développement et la consommation d'énergie.
Conclusion :
Dans un monde en perpétuelle évolution, les innovations et les progrès technologiques exigent des vitesses de traitement plus rapides, une connectivité accrue et une miniaturisation poussée. Alors que l’électronique moderne est de plus en plus connectée au monde extérieur, des sous-systèmes analogiques compacts et économes en énergie sont nécessaires pour percevoir et mesurer le « monde réel » au sein des systèmes connectés. Les variations des données environnementales étant souvent progressives, les objectifs de conception ont tendance à diverger.
L’efficacité des systèmes embarqués est obtenue en divisant le système en différents domaines de vitesse, grâce à une interface reliant le processeur rapide aux parties environnantes du système où se trouvent les sous-systèmes analogiques. L’interface I3C s’imposant comme la norme pour la communication inter-puces à haut débit, il est essentiel pour les ingénieurs de sélectionner des microcontrôleurs avancés capables de répondre pleinement aux exigences croissantes de hautes performances dans le domaine numérique, tout en maintenant une précision analogique élevée pour les conceptions de nouvelle génération.
Plus d'informations sur la famille de microcontrôleurs PIC18-Q20
À propos de l'auteur
Greg Robinson est vice-président de la division Microcontrôleurs 8 bits et possède plus de 30 ans d'expérience dans l'industrie des semi-conducteurs. Il a rejoint Microchip Technology en 1995 et, depuis, a occupé différents postes au sein de l'entreprise. Il a débuté sa carrière comme ingénieur produit/test, puis s'est consacré pendant plusieurs années aux opérations, à l'ingénierie d'applications automobiles, à la gestion des ventes et au marketing, ce qui lui a permis d'acquérir une vision globale des différents domaines fonctionnels de Microchip. Greg Robinson est titulaire d'une licence en génie électrique de l'Université d'État de Washington et d'un MBA en gestion de la technologie.