Introduction
Les centres de données alimentent Internet et connectent les communautés du monde entier. Les réseaux sociaux comme Facebook, Instagram et X (anciennement Twitter) s'appuient sur les centres de données pour la diffusion et le stockage des informations, tandis que les moteurs de recherche comme Yahoo! et Google les utilisent pour leurs fonctions essentielles de recherche et de stockage. Presque toutes les grandes entreprises et agences gouvernementales du monde ont besoin de centres de données fiables pour assurer le fonctionnement et la maintenance de leurs activités principales grâce au calcul intelligent, au stockage et à la recherche. Le nombre d'utilisateurs augmentant chaque année, la capacité des centres de données croît à un rythme extraordinaire pour répondre à la demande et aux progrès technologiques. Face à cette croissance, l'architecture des systèmes de centres de données doit elle aussi évoluer.
L'OCP, une organisation qui partage des conceptions de centres de données, propose une définition d'architecture système basée sur l'Open Compute Project Open Rack Version 2 (OCP ORV2), dans laquelle la tension du fond de panier est nominalement de 12 V et la puissance du système de 3 kW. Cependant, une utilisation accrue entraîne une augmentation de la demande en énergie, ce qui accroît excessivement les besoins en alimentation 12 V du système et, par conséquent, dégrade ses performances globales. Pour résoudre ce problème, la tension du fond de panier est portée à 48 V, tandis que l'alimentation du système reste inchangée. Ceci minimise le nombre de pistes de courant et la quantité de cuivre nécessaires, et réduit la dissipation thermique dans le fond de panier. Cette modification améliore l'efficacité globale du système et simplifie le système de refroidissement. C'est le principe de la nouvelle norme Open Rack Version 3 (OCP ORV3).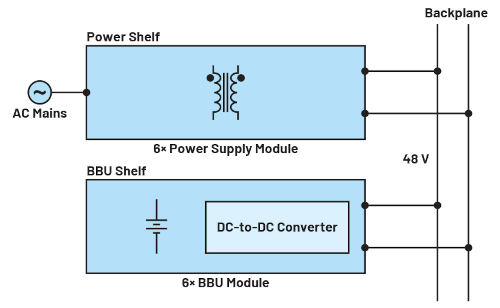
Figure 1. Architecture d'alimentation OCP ORV3.
La fiabilité d'un centre de données est une exigence opérationnelle fondamentale. L'ajout d'unités de batterie (BBU) au système assure sa redondance. En cas de coupure de courant ou de chute de tension, le système a besoin de temps pour détecter la situation, préserver les données critiques et transférer les opérations vers un autre serveur du centre de données, généralement situé dans un autre bâtiment ou à un autre emplacement. Cette transition doit s'effectuer sans interruption de service. Des systèmes d'alimentation de secours sont utilisés dans chaque baie pour réguler l'alimentation de secours du système. Cette exigence est définie dans la norme ORV3 BBU la plus récente comme une puissance de sortie de 15 kW, équivalente à 4 minutes de fonctionnement du système par BBU, basée sur le stockage et le conditionnement de l'énergie d'une batterie lithium-ion.
Cette spécification fournit à Analog Devices les directives nécessaires à la conception d'une solution de référence intégrant son convertisseur de puissance bidirectionnel pour un circuit unique dédié à la charge et à la décharge, un système de gestion de batterie (BMS), un microcontrôleur hôte pour système de conception intégré avec prise en charge du firmware et de l'interface graphique, ainsi qu'une amplification matérielle grâce à une collaboration avec l'organisation OCP.
Exigences de conception et de mise en œuvre matérielles :
L’organisation OCP, dans sa spécification (révision 1.3), décrit les exigences nécessaires à la conception d’un module BBU conforme à la norme. La conception de référence du module BBU est basée sur la proposition ORV3 48 V et comprend un bloc-batterie avec un système de gestion de batterie (BMS), un circuit de charge/décharge et d’autres blocs fonctionnels, comme illustré à la figure 2.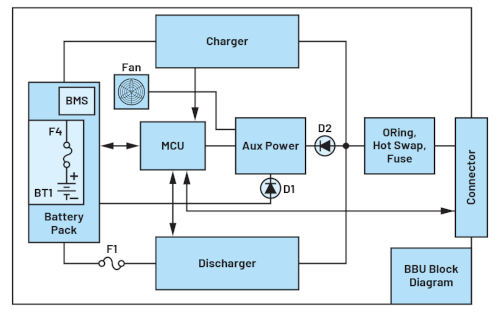
Figure 2. Schéma fonctionnel de l'unité de gestion de l'énergie OCP ORV3.
Outre les exigences relatives aux circuits, le module BBU doit présenter plusieurs modes de fonctionnement principaux durant sa durée de vie :
- Mode veille : Ce mode s'active lorsque le module BBU est en transit, stocké ou non connecté à une barre omnibus active. Il minimise le courant de décharge de la cellule pour prolonger la durée de stockage. La surveillance et le signalement du BBU sont désactivés en mode veille. Le BBU sort de veille lorsque la tension de la barre omnibus est supérieure à 46 V pendant plus de 100 ms et moins de 200 ms et que le signal PSKILL est à l'état bas.
- Mode veille prolongée : Lorsque le module BBU est pleinement chargé et en bon état, il surveille en permanence la tension de la barre omnibus afin d'être prêt à décharger. Le module BBU fonctionne dans ce mode pendant la majeure partie de sa durée de vie. L'état et les paramètres des modules BBU sont visibles sur le moniteur du rack en amont via le bus de communication.
- Mode décharge : Lorsque la tension du bus chute en dessous de 48,5 V pendant plus de 2 ms, le mode décharge du module BBU est activé. Le module BBU est conçu pour rétablir la tension du bus en 2 ms, avec une autonomie de 4 min.
- Mode Charge : Lorsque toutes les conditions sont réunies, le module BBU active son circuit de charge interne pour charger la batterie. Le courant de charge peut varier de 0 A à 5,5 A, selon le niveau de décharge précédent de la batterie. Le système permet également de modifier le courant de charge via le bus de communication. Un mécanisme de temporisation du chargeur, basé sur le courant de charge calculé, doit être en place.
- Mode Contrôle de l'état de santé (SOH) : Le module BBU vérifie régulièrement la capacité de la batterie en la déchargeant de force. Ce test SOH est effectué tous les 90 jours afin de déterminer l'état de fin de vie de la batterie.
- Mode Contrôle du système : Le module BBU permet au système en amont de contrôler le fonctionnement du chargeur/déchargeur via le bus de communication.
Outre les exigences de fonctionnement du module BBU, la norme OCP spécifie la capacité, le type de cellules et la configuration de la batterie. Ces exigences sont les suivantes :
- Capacité de la batterie : le module BBU doit fournir une puissance de secours de 3 kW pendant 4 minutes maximum sur une période de 4 ans.
- Type de cellules : le module BBU doit être de type Li-Ion 18650, avec une tension de cellule comprise entre 3,5 V et 4,2 V, une capacité minimale de 1,5 Ah et un courant de décharge continu de 30 A.
- Configuration de la batterie : le module BBU doit être configuré en 11S6P (six groupes parallèles de 11 cellules en série).
De plus, le module BBU doit être équipé d'un système de gestion de batterie (BMS) pour la gestion des algorithmes de charge/décharge, des protections, des signaux de contrôle et des interfaces de communication. Le BMS assure également l'équilibrage des cellules, maintenant ainsi la tension des éléments de la batterie à ±1 % (0,1 V).
Le schéma fonctionnel de référence (voir figure 3) présente les composants sélectionnés et intègre divers éléments dédiés à des tâches spécifiques, créant ainsi des circuits capables de fournir une alimentation sans interruption, de déterminer l'état des modules, de détecter les défauts et de gérer les communications entre modules. Le LT8228, un contrôleur synchrone bidirectionnel, est intégré au module BBU. Ce dispositif assure la conversion de puissance en cas de coupure de courant et la charge de la batterie en fonctionnement continu. Le LT8551, un convertisseur élévateur CC-CC synchrone à 4 phases, fonctionne de concert avec le LT8228 pour augmenter la capacité de décharge à 3 kW par module BBU. Outre les circuits intégrés de conversion de puissance, le module BBU intègre le MAX32690, un microcontrôleur Arm® ultra basse consommation qui assure le fonctionnement global du système. Le LTC2971, un gestionnaire de système d'alimentation à 2 canaux, est utilisé pour la détection précise des défauts sur la ligne électrique, ainsi que pour une fonction essentielle de mesure des chutes de tension. Le MAX31760, un contrôleur de vitesse de ventilateur de précision, assure le refroidissement du système pendant les opérations de charge et de décharge. Une EEPROM sert de mémoire de stockage, permettant à l'utilisateur de récupérer les données exploitables du module BBU durant sa durée de vie. Outre le convertisseur de puissance et le microcontrôleur de maintenance, un circuit intégré de gestion de batterie (BMS) a été intégré. L' ADBMS6948, un moniteur de batterie multicellulaire à 16 canaux, surveille le niveau de tension de la batterie, tandis que son compteur de Coulomb intégré détermine l'état de charge (SOC) et l'état de santé (SOH) pour l'équilibrage des cellules et le calcul de la durée de vie de la batterie. La surveillance de l'état de la batterie est assurée par le MAX32625, un microcontrôleur Arm à très faible consommation. Ces deux microcontrôleurs ont été soigneusement sélectionnés afin de réduire la consommation d'énergie globale et ainsi prolonger la durée de vie de la batterie en mode veille du BBU.
Outre les composants fournis, ce module de référence assure également la fabrication et l'assemblage du module BBU (voir figure 4a) et du rack BBU (voir figure 5) afin d'intégrer et de démontrer la conception de référence, conformément aux spécifications mécaniques du module et du rack BBU OCP ORV3. Le rack BBU comporte six emplacements pour le module BBU, permettant ainsi à un seul rack de fournir jusqu'à 18 kW de puissance de secours.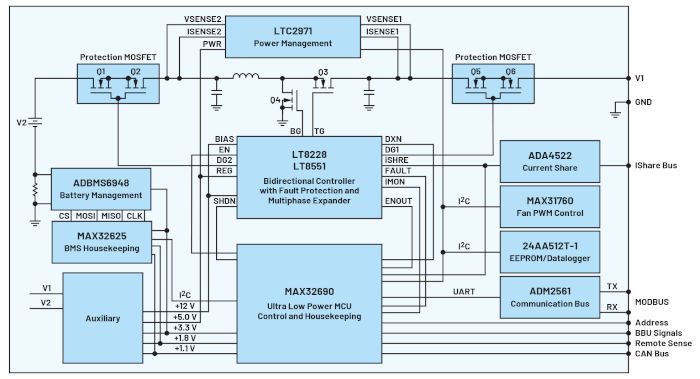
Figure 3 : Schéma fonctionnel d'une unité de secours BBU OCP ORV3 d'Analog Devices.
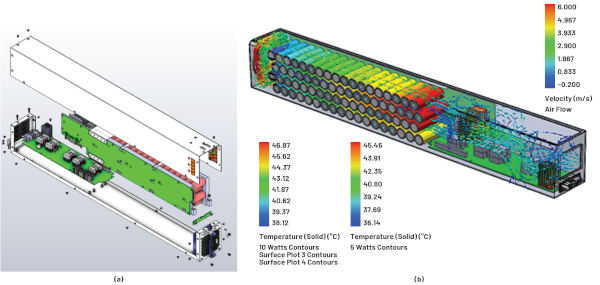
Figure 4. (a) Vue d'ensemble mécanique 3D d'un module ADI BBU et (b) simulations de flux d'air.
La représentation mécanique et la simulation des flux d'air constituent deux des atouts architecturaux de la conception de référence du module BBU. Premièrement, elle intègre une visualisation permettant des représentations précises et esthétiques. L'analyse mécano-structurelle identifie les problèmes de conception et les modifications potentielles dès les premières étapes, facilitant ainsi l'ensemble du processus de conception. Enfin, elle permet de réduire le besoin de prototypes physiques, souvent longs et coûteux. De plus, la simulation des flux d'air permet d'analyser les performances, d'identifier les problèmes potentiels et d'améliorer l'efficacité de la conception. Elle contribue également à la gestion thermique, en aidant à identifier les points chauds, à optimiser la dissipation de chaleur et à améliorer la fiabilité globale du système. Par ailleurs, la planification des emplacements des batteries, garantissant la sécurité et la conformité réglementaire, contribue à réduire les risques. Pour plus d'informations, voir la figure 4b.
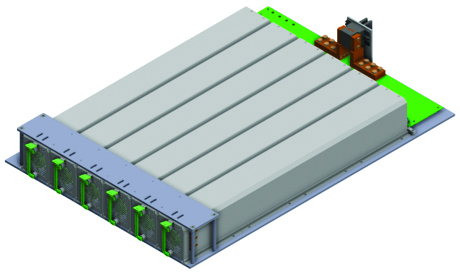
Figure 5. Représentation 3D d'un rack BBU ADI avec six modules BBU insérés.
Données et résultats
Les résultats des tests présentés ci-dessous comprennent des mesures de performances en régime permanent, des courbes de performances fonctionnelles, des mesures de température et des transitions opérationnelles. Les configurations suivantes ont été testées à l'aide de la conception de référence du module BBU :
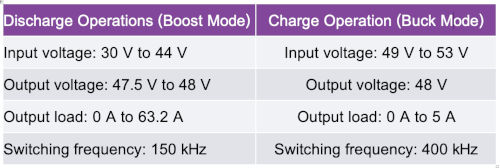
Tableau 1. Paramètres du module BBU ORV3
Fonctionnement en décharge (mode Boost) Fonctionnement en charge (mode Buck)
Tension d'entrée : 30 V à 44 V Tension d'entrée : 49 V à 53 V
Tension de sortie : 47,5 V à 48 V Tension de sortie : 48 V
Charge de sortie : 0 A à 63,2 A Charge de sortie : 0 A à 5 A
Fréquence de commutation : 150 kHz Fréquence de commutation : 400 kHz
Données de performance :
Rendement et pertes de puissance.
La conception de référence du module BBU démontre sa capacité à dépasser les limitations de rendement et de pertes de puissance spécifiées dans la norme ORV3 BBU. Les limites de décharge et de charge ont été fixées respectivement à 97 % et 95 %. Lors de la décharge, le rendement moyen mesuré à mi-charge (31,6 A) était de 98,5 %, tandis que le rendement moyen à pleine charge (63,2 A) était de 98 %. Un rendement élevé et un courant d'ondulation réduit ont été obtenus grâce à l'utilisation d'une inductance nettement plus importante, d'une résistance drain-source plus faible des MOSFET et d'une fréquence de commutation soigneusement sélectionnée. De plus, le module BBU atteint un rendement moyen élevé de 97 % en fonctionnement sous charge avec un courant de 5 A. Un fonctionnement à une fréquence de commutation de 400 kHz, avec la même valeur d'inductance, a permis d'accroître encore le rendement et de minimiser les pertes de puissance. Ce rendement élevé et ces faibles pertes de puissance prolongeront la durée de vie de la batterie et réduiront la vitesse du ventilateur nécessaire au refroidissement thermique. Voir la figure 6.
Par ailleurs, les pertes par conduction dans les MOSFET de commande et de temporisation contribuent aux pertes de puissance totales lors des opérations de charge et de décharge de l'unité de stockage d'énergie.
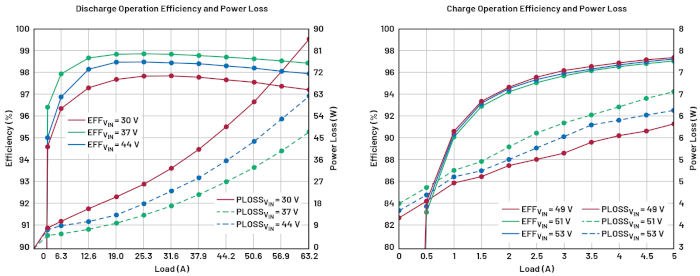
Figure 6 : Rendement et pertes de puissance lors des modes de fonctionnement en décharge et en charge, respectivement.
Chute de tension de sortie :
Une autre exigence de la spécification ORV3 BBU était l’intégration d’une chute de tension en mode décharge. Cette chute de tension correspond à la perte volontaire de tension de la plaque de base du BBU lors du fonctionnement en charge. La tension de la plaque de base du BBU est modifiée en temps réel en fonction du courant de charge mesuré par le convertisseur numérique-analogique (CNA) intégré LTC2971. Ainsi, la chute de tension de la plaque de base entre la décharge et la pleine charge est maintenue en dessous de la limite de ±1 % requise par l’ORV3 BBU. Voir la figure 7.
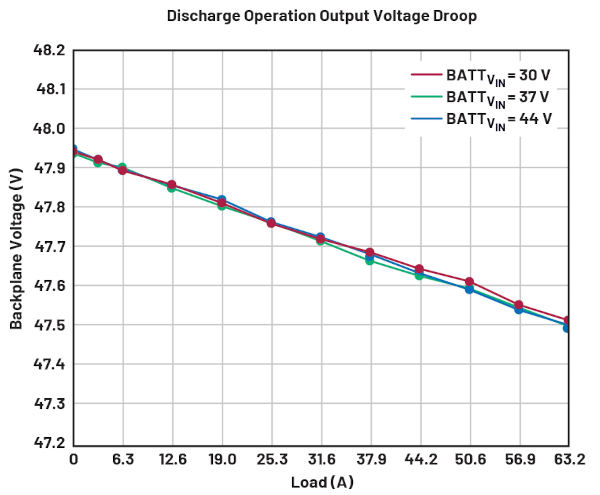
Figure 7 : Chute de tension de sortie en mode décharge.
Formes d'onde de commutation :
L'analyse des formes d'onde de commutation fournit des informations précieuses pour l'évaluation des performances, l'analyse des pannes, l'optimisation du rendement, la réduction des interférences électromagnétiques et les aspects de sécurité. Elle permet aux ingénieurs d'identifier et de résoudre les problèmes, d'optimiser les performances du système et de garantir le fonctionnement fiable et efficace du module BBU dans le centre de données.
Le fonctionnement de commutation du module BBU est crucial en mode décharge, car il convertit la tension de la batterie (30 V à 44 V) en une tension de 48 V pour la carte mère. Cette conversion est réalisée grâce à un MOSFET de puissance synchrone, régulé avec précision par le signal de modulation de largeur d'impulsion (PWM) du LT8228 et assisté par le LT8551, qui reproduit l'action du LT8228. La fréquence de commutation et la répartition du courant dans chaque phase, qui génèrent une tension échelonnée, sont essentielles à son fonctionnement. La figure 8 illustre les formes d'onde de commutation du convertisseur principal et de son expandeur multiphase en pleine charge. En mode charge, le convertisseur bidirectionnel fonctionne en monophasé, abaissant la tension d'entrée de 49 à 53 V provenant de la carte mère à 44 V pour charger la batterie. Son fonctionnement repose sur la commutation rapide du MOSFET de puissance synchrone et l'augmentation du courant dans l'inductance. La forme d'onde de commutation du convertisseur bidirectionnel avec une charge de 5 A est illustrée sur la figure 9.
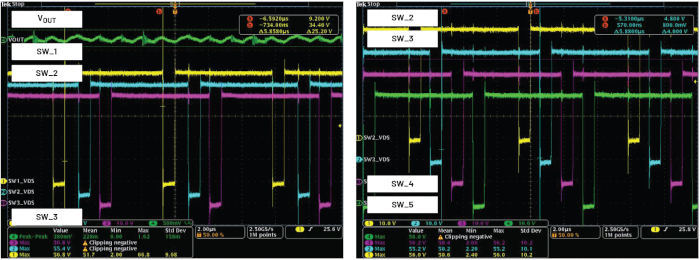
Figure 8 : Formes d'onde de commutation du contrôleur principal et de l'extenseur en mode décharge avec une tension d'entrée de 44 V et une charge de sortie de 63,2 A.
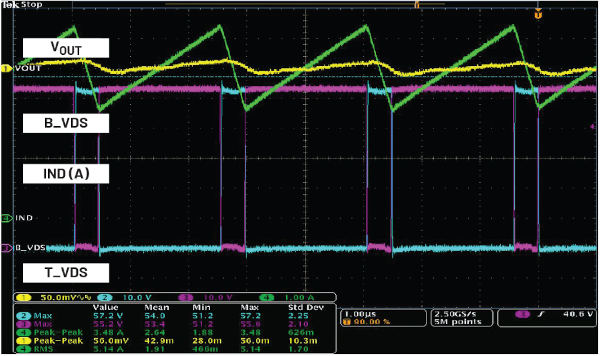
Figure 9. Forme d'onde d'un contrôleur principal en mode de charge fonctionnant à une charge d'entrée de 53 V et une charge de sortie de 5 A.
Performances thermiques :
Les performances thermiques et le rendement doivent être soigneusement équilibrés. S’il est essentiel qu’un module BBU puisse résister à des températures élevées et fonctionner sans surchauffe, il est tout aussi important qu’il fonctionne avec un rendement optimal, convertissant ainsi un maximum de puissance d’entrée en puissance de sortie. Sur la figure 10, la température maximale mesurée sur la carte n’était que de 40 °C à 60 °C en mode décharge, fonctionnant à pleine charge pendant environ 4 minutes. En mode charge, la température des MOSFET synchrones était inférieure à 50 °C. Un système de refroidissement par air correctement conçu réduit la chaleur émise par les composants et prévient l’emballement thermique. Un espacement approprié des cellules dans l’empilement de batteries et une conception adéquate du flux d’air assurent un refroidissement thermique suffisant. Voir figure 12.
Transition opérationnelle :
La transition d'un module BBU est essentielle pour garantir une alimentation sans interruption lors de coupures ou de fluctuations de courant. Cette procédure assure le transfert continu de l'alimentation de la batterie vers le fond de panier du centre de données, garantissant ainsi le fonctionnement continu des systèmes et périphériques critiques pendant 4 minutes. Le module BBU surveille en permanence la tension du bus du fond de panier. Lorsque la tension du bus chute au seuil d'activation du module BBU (48,5 V) pendant 2 ms, la tension de la plaque de base du module BBU doit augmenter afin de fournir la pleine puissance au bus en moins de 2 ms. La tension du bus ne doit jamais descendre en dessous du seuil d'activation du module BBU. Elle ne doit jamais descendre en dessous de 46 V pendant toute la durée de la transition. Si la tension du bus reste supérieure à 48,5 V pendant plus de 200 ms, le module BBU sort du mode de décharge. Voir figure 12.
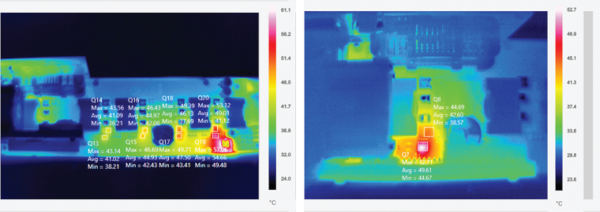
Figure 10. Performances thermiques de la plaque fonctionnant à pleine charge pendant les modes de fonctionnement de décharge et de charge, respectivement.
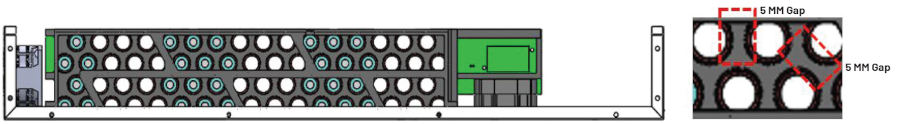
Figure 11. Conception de l'espace d'une pile de batteries.
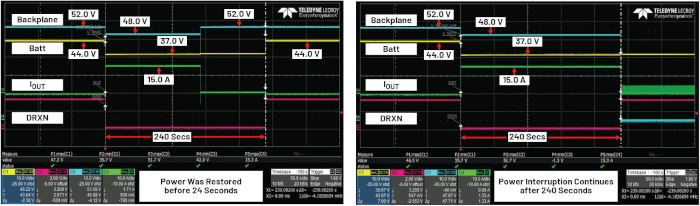
Figure 12. Transition d'un fonctionnement stable à une interruption de l'alimentation électrique.
Résumé
Les centres de données adoptent les systèmes 48 V pour économiser l'énergie. Le rack serveur 48 V est plus efficace en termes de consommation d'énergie, de dissipation thermique, d'encombrement et de coût que le rack serveur 12 V, grâce à une intensité et des pertes par effet Joule réduites, ainsi qu'à une barre omnibus d'alimentation plus compacte. Un étage d'entrée non régulé à haut rendement, suivi d'un régulateur de tension adapté à la charge, est idéal pour les microprocesseurs et la mémoire des serveurs de centres de données. Ces améliorations, combinées aux dernières innovations d'OCP, ouvrent la voie à une distribution d'énergie plus efficace et à la conception de systèmes de secours par batterie (BBU) intelligents, garantissant un fonctionnement continu et sans interruption.
Le choix et la mise en œuvre du dispositif approprié pour le module et le support du BBU simplifient la conception globale, prolongent la durée de vie de la batterie, réduisent les délais de développement et minimisent les coûts d'ingénierie et de production. De plus, les simulations mécaniques raccourcissent la phase de prototypage, fournissent des données permettant d'améliorer le refroidissement et la gestion thermique, et renforcent la fiabilité de la conception. Enfin, un algorithme et un firmware adaptés et bien conçus assurent un fonctionnement fluide et sans effort du BBU.
La deuxième partie de cette série passera en revue les principales fonctions et opérations du microcontrôleur dans les différents modules BBU, en lien avec leur conception spécifique pour la maintenance des BBU. Elle permettra également de mieux comprendre comment les informations utiles sont surveillées et utilisées pour élaborer et exécuter une procédure de travail appropriée.
À propos de l'auteur :
Christian Cruz est ingénieur senior en développement d'applications chez Analog Devices, Inc., aux Philippines. Diplômé en génie électronique de l'Université d'Oriente à Manille, il possède plus de 12 ans d'expérience en conception analogique et numérique, en conception de micrologiciels et en électronique de puissance, notamment dans le développement de circuits intégrés de gestion de l'alimentation et la conversion de puissance AC/DC et DC/DC. Il a rejoint ADI en 2020 et travaille actuellement sur les solutions de gestion de l'alimentation pour les applications de cloud computing et de communication système.
Gary Sapia est titulaire d'une licence en ingénierie de l'Université Texas A&M, avec une spécialisation en électronique de puissance et conception de systèmes RF. Il possède plus de 28 ans d'expérience dans la conception et le développement de systèmes analogiques, notamment la conversion de puissance et les solutions haute fréquence pour les marchés des communications et du GPS. Avant de rejoindre Analog Devices, Gary a travaillé pendant 18 ans comme ingénieur d'applications chez Linear Technology (désormais intégrée à ADI), où il s'est spécialisé dans les solutions Cisco et d'autres grandes entreprises de réseaux de la région de la baie de San Francisco.
Marvin Neil Solis Cabueñas est titulaire d'une licence en génie électronique de l'Université De La Salle de Manille, aux Philippines. Avant de rejoindre ADI en 2021, il a travaillé comme ingénieur systèmes chez Azeus Systems Philippines, Inc., puis comme ingénieur réseau chez Technistock Philippines, Inc. de 2014 à 2017, et enfin comme ingénieur recherche et développement au Centre technologique Nokia Philippines de 2017 à 2020. Il possède plus de dix ans d'expérience professionnelle dans divers domaines, notamment la programmation de systèmes embarqués, le traitement numérique du signal et la modélisation par simulation. Il occupe actuellement le poste d'ingénieur systèmes logiciels senior sur plusieurs projets pour la division Énergie d'ADI. Il poursuit par ailleurs un master en génie électrique à l'Université des Philippines.