Cependant, configurer ces circuits intégrés complexes et évaluer les performances potentielles du système à partir des seules fiches techniques ou simulations s'avère difficile. Ce processus peut être long et coûteux, et engendrer des incertitudes lors de la mise en œuvre. La meilleure approche consiste à mener le développement en parallèle des phases de conception du système, d'implantation et de développement logiciel, en utilisant des cartes d'évaluation.
Cet article met en lumière certains défis rencontrés par les concepteurs lors de l'utilisation de circuits intégrés de commande de mouvement et le rôle des cartes d'évaluation pour y remédier. Il présente ensuite des exemples de circuits intégrés et de cartes d'évaluation associées d'Analog Devices qui accélèrent la mise sur le marché en permettant une évaluation précoce et réaliste, tout en réduisant les incertitudes liées au matériel et au logiciel.
Résumé des exigences relatives aux circuits intégrés de commande de mouvement :
Les circuits intégrés de commande de mouvement assurent le pilotage du moteur et de ses composants de puissance internes, tels que les MOSFET qui alimentent les enroulements. Le moteur et les MOSFET nécessitent une gestion rigoureuse pour optimiser leurs performances, leur trajectoire, leur profil de mouvement et leur rendement en modes de fonctionnement statique et dynamique, sous différentes charges, et pour gérer les perturbations, les transitoires et les défauts.
Pour relever ces défis, les fournisseurs de contrôleurs de circuits intégrés (CI) proposent des cartes d'évaluation. Celles-ci simplifient la configuration, l'optimisation et l'évaluation des performances matérielles et logicielles en permettant des tests en boucle fermée (HITL) avec un moteur et une charge réels dans diverses conditions. Elles garantissent également que l'agencement physique du CI et des circuits environnants est correctement défini en termes de distribution de l'énergie, d'effets parasites, de connectivité et de formats d'entrée/sortie (E/S), de connecteurs physiques, etc. Disponibles sous forme de cartes de milieu de gamme, de cartes de brassage de base (BOB) ou de solutions modulaires, ces cartes permettent aux concepteurs d'évaluer différents paramètres, configurations et options afin de déterminer la solution la mieux adaptée à l'application.
Circuits intégrés de commande de moteurs et cartes associées. Le TMC5130A-TA-T de la famille TMC5130 d'Analog Devices est un bon exemple de circuit intégré de commande de moteurs . Ce pilote et contrôleur de moteurs pas à pas hautes performances, doté d'interfaces de communication série, intègre un générateur de rampe flexible pour le positionnement automatique de la cible. Grâce à un algorithme de hachage StealthChop sophistiqué, le pilote garantit un fonctionnement quasi silencieux, une efficacité maximale et un couple moteur optimal. Le TMC5130 offre plusieurs améliorations uniques grâce à l'intégration du pilote et du contrôleur dans un système sur puce (SoC). Par exemple, le générateur de rampe SixPoint du TMC5130 utilise les fonctions DcStep, CoolStep et StallGuard2 pour optimiser automatiquement chaque mouvement du moteur. Pour faciliter la prise en main du TMC5130, le système de carte TMC5130-EVAL (Figure 1) fournit une plateforme matérielle conviviale et un logiciel d'évaluation intuitif. Le système de carte se compose de trois parties : un pont de connexion carte mère-ordinateur (à gauche), une carte de connexion comprenant plusieurs points de test (au centre) et la carte TMC5130-EVAL (à droite).
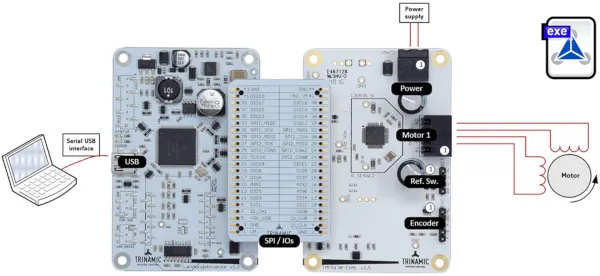
Figure 1 : La carte d’évaluation TMC5130-EVAL (à droite) et la charge moteur (à l’extrême droite) sont configurées à l’aide d’un cavalier USB pour la connexion à un PC (à gauche) et à une carte de connexion avec points de test (au centre). (Source de l’image : Analog Devices)
Pour les concepteurs qui préfèrent développer leurs propres circuits autour d'un cœur basé sur le TMC5130, Analog Devices propose la TMC5130A-BOB (figure 2 ci-dessus). Cette carte fournit les interconnexions de base nécessaires au fonctionnement et est contrôlée via une interface SPI. Son schéma (figure 2 ci-dessous) illustre le circuit minimaliste qu'elle propose pour permettre le fonctionnement du circuit intégré TMC5130.
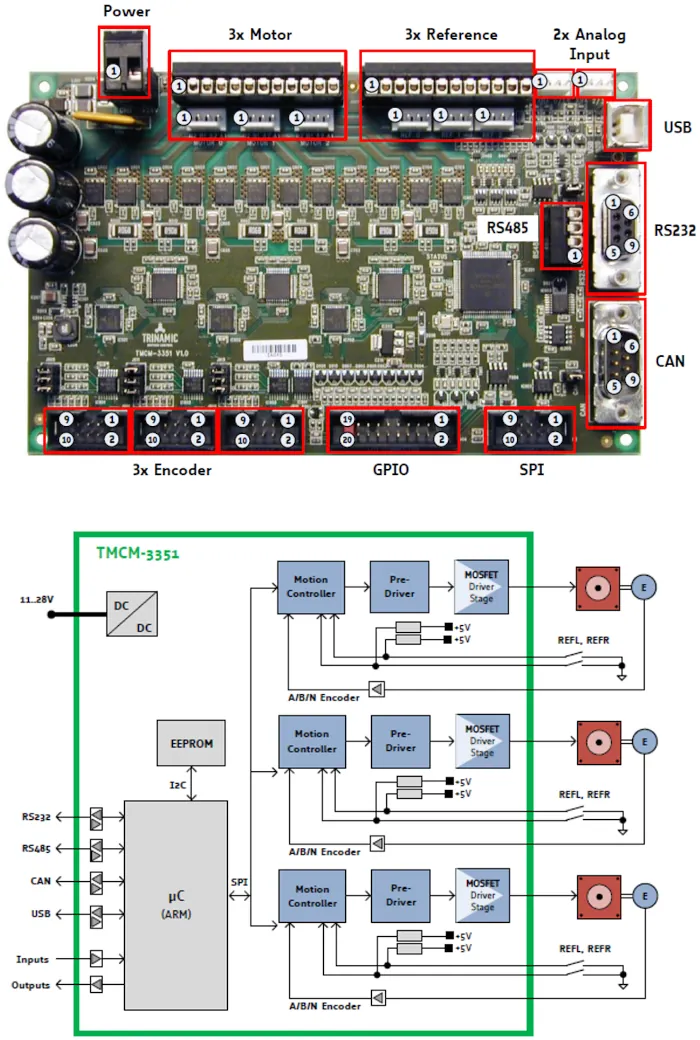
Figure 2 : La carte TMC5130A-BOB (en haut) offre une méthode d’évaluation simplifiée, avec des points de connexion sur ses bords au lieu de connecteurs discrets ; son schéma (en bas) illustre le circuit minimal nécessaire au fonctionnement du circuit intégré TMC5130. (Source : Analog Devices)
kit d'évaluation TMC5240-EVAL est basé sur la plateforme éprouvée TMC5130-EVAL pour optimiser l'évaluation des moteurs pas à pas de nouvelle génération, intégrant des ponts en H 36 V, une détection de courant sans perte et un contrôle de mouvement avancé avec un générateur de rampe optimisé pour les à-coups et un fonctionnement ultra-silencieux StealthChop2™, permettant une mise en service plus rapide, un réglage plus facile et une validation plus efficace des performances fluides et précises du moteur.
La commande avancée élimine le besoin de capteurs de retour d'information.
La commande vectorielle (FOC), également appelée commande orientée champ, est une approche de plus en plus répandue pour piloter une large gamme de moteurs, car elle supprime, dans de nombreux cas, le recours à des capteurs de retour d'information tels que les codeurs ou les capteurs à effet Hall, ainsi que leurs coûts et leur encombrement. La principale différence entre la FOC et les techniques classiques réside dans le fait que la FOC exige des calculs de haute précision et des opérations matricielles en temps réel.
circuit intégré de commande de moteur TMC4671est spécialement conçu pour la FOC, grâce à ses algorithmes intégrés et à un moteur dédié aux calculs complexes nécessaires à leur exécution. Ce servocontrôleur pour moteurs à courant continu, moteurs à courant continu sans balais (BLDC) et moteurs pas à pas assure le contrôle du couple via la FOC, ainsi que le contrôle de la vitesse et de la position via la commande en cascade.
Le TMC4671-A prend en charge les interfaces SPI et UART pour la communication de base avec un microcontrôleur de supervision (MCU) d'entrée de gamme. Toutes les fonctions de contrôle sont implémentées matériellement, avec des convertisseurs analogique-numérique (CAN) intégrés, des interfaces pour capteurs de position permettant un retour d'information optionnel, des interpolateurs de position, etc., offrant ainsi un contrôleur de servomoteurs complet pour une large gamme d'applications.
carte d' évaluation TMC4671-EVAL (figure 3) pour le TMC4671-A simplifie la configuration des paramètres FOC nécessaires et l'évaluation des performances du moteur sous ce système de commande avancé. Le concepteur connecte la carte TMC4671-EVAL au cavalier, à la carte de base associée et à un étage de puissance séparé. Cette configuration facilite la mise en place des régulateurs proportionnels-intégrateurs (PI) et des boucles de rétroaction, et prend en charge le fonctionnement du moteur en modes de commande standard de position, de vitesse et de couple.

Figure 3 : La carte TMC4671-EVAL comporte deux rangées de connecteurs pour les entrées/sorties de signaux et l’alimentation. (Source de l’image : Analog Devices, modifiée par l’auteur)
Les connecteurs situés sur la partie supérieure de la carte TMC4671-EVAL permettent de connecter des codeurs numériques, des capteurs à effet Hall numériques et des commutateurs de référence. Ceux situés sur la partie inférieure sont destinés aux capteurs à effet Hall analogiques ou à un codeur sinusoïdal/cosinusoïdal.
Les concepteurs souhaitant créer leur propre circuit d'évaluation autour d'un circuit de commande de moteur fonctionnel peuvent utiliser la carte d'extension TMC4671-BOB (Figure 4, en haut). Celle-ci offre des interfaces SPI et UART pour la communication et la configuration, ainsi qu'une interface de surveillance en temps réel (RTMI) pour le débogage et le réglage en direct via l' USB-2-RTMI_V20 à isolation galvanique (ohmique)

Figure 4 : La carte TMC4671-BOB (en haut) offre un accès direct au TMC4671, ainsi qu’aux interfaces SPI et UART ; l’adaptateur USB-2-RTMI_V20 associé (en bas) est une interface USB à isolation galvanique. (Source : Analog Devices)
Cet adaptateur assure la conversion d'interface USB pour la surveillance en temps réel du contrôleur CI FOC TMC4671-LA. Ce convertisseur d'interface USB-SPI haute vitesse est alimenté par USB et offre une protection de base contre les décharges électrostatiques (DES), ainsi qu'une isolation galvanique entre les connecteurs USB et RTMI afin de prévenir les problèmes de sécurité et les boucles de masse.
Kit d'évaluation tout-en-un
Enfin, dans certains cas, la carte d'évaluation complète d'Analog Devices peut être utilisée directement. Par exemple, le TMCM-3351-TMCL (figure 5, en haut) est une carte de commande pour trois moteurs pas à pas bipolaires biphasés. Il comprend tous les composants actifs et passifs nécessaires, notamment les transistors MOSFET de puissance et les connecteurs (figure 5, en bas).
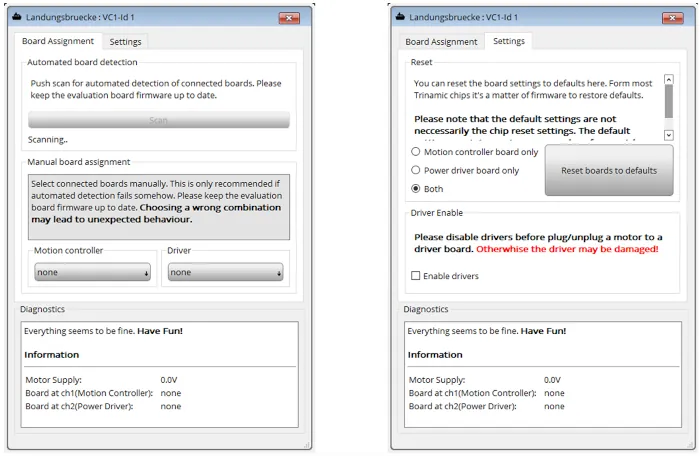
Figure 5 : Les connecteurs standard de signal, d’alimentation et d’E/S du module TMCM-3351-TMCL (en haut) simplifient l’installation et l’utilisation ; le circuit intégré et son module peuvent piloter simultanément trois moteurs (en bas) pour une commande de mouvement sur trois axes. (Source : Analog Devices)
Ce module entièrement fonctionnel prend en charge les rampes linéaires et en S pour un fonctionnement en boucle fermée, avec des codeurs optionnels pour chacun des trois axes. Le TMCM-3351-TMCL offre également de nombreuses entrées et sorties numériques et analogiques à usage général. Pour la communication, des interfaces série RS-485, bus CAN, USB et RS-232 sont disponibles.
Outils logiciels essentiels pour une productivité optimale avec les cartes d'évaluation :
les cartes d'évaluation sont compatibles avec l' environnement de développement intégré TMCL (Trinamic Motion Control Language-Integrated Development Environment). Cette interface utilisateur graphique (GUI) offre des outils permettant de configurer facilement les paramètres, de visualiser les données en temps réel et de développer et déboguer des applications autonomes.
Auteur : Bill Schweber. Contribution des rédacteurs nord-américains de DigiKey. DigiKey
L'interface TMCL-IDE affiche plusieurs boîtes de dialogue pour les tâches de diagnostic (Figure 6) et présente un aperçu du contrôleur de mouvement et des puces de commande connectées. Cette fenêtre d'aperçu apparaît immédiatement après la première connexion du kit d'évaluation. Elle affiche l'état actuel des connexions, tandis que le deuxième onglet de la boîte de dialogue permet à l'utilisateur de sélectionner les paramètres de base ou de réinitialiser le module aux paramètres d'usine.
Figure 6 : L’interface graphique TMCL-IDE simplifie l’installation, la configuration et l’analyse des performances de divers circuits intégrés de commande de moteurs sous charges réelles lorsqu’ils sont utilisés avec les cartes d’évaluation associées. (Source de l’image : Analog Devices).
Conclusion :
Les circuits intégrés de commande de mouvement modernes et leurs algorithmes sont extrêmement sophistiqués et doivent offrir des performances exceptionnelles selon de multiples critères moteurs, notamment la précision, la fiabilité et le rendement. Grâce à l’utilisation de cartes d’évaluation et de logiciels associés, les concepteurs peuvent optimiser ces contrôleurs en parallèle avec le reste du processus de conception afin d’obtenir des performances moteur optimales malgré les variations de charge et les transitoires.