





A tecnologia foi implementada com sucesso num protótipo funcional. Este protótipo inovador apresenta múltiplos pixéis de magnetómetro 3D, utilizando a tecnologia Triaxis® da Melexis, comprovada pela indústria. O sensor é combinado com um íman incorporado num material elastomérico. Isto cria uma interface de contacto suave, imitando as propriedades da pele humana. A configuração oferece uma elevada sensibilidade, pelo que mesmo pequenas quantidades de força desencadeiam uma resposta.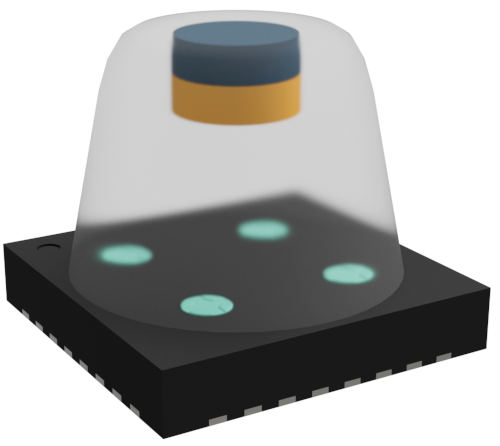
A resolução de força conseguida é de 2,7 mN, suficiente para detetar uma variação de peso de uma fração de grama (aproximadamente 0,3 gramas). O protótipo Tactaxis é muito compacto (medindo apenas 5 mm x 5 mm x 5 mm) e, por isso, adequado para espaços confinados. A abordagem gradiométrica torna o sensor imune a campos magnéticos dispersos, prevenindo potenciais erros de medição. Além disso, é suficientemente robusto para suportar condições adversas (variações de temperatura, etc.). Ao contrário dos sensores tácteis óticos concorrentes, o Tactaxis está totalmente integrado, permitindo a produção de grandes volumes de sensores calibrados em fábrica. Este processo semicondutor oferece vantagens significativas em termos de custo e fiabilidade.
“Os robôs necessitam do sentido do tato para manipular objetos frágeis. Para este tipo de aplicações, desenvolvemos um novo sensor magnético que permite a medição precisa da força de contacto, mantendo-se robustos contra perturbações”, explica Gael Close, Diretor Global de Inovação da Melexis. “Ao aproveitar as capacidades da nossa tecnologia de sensor magnético Triaxis®, demos um passo significativo nos sensores táteis para robôs, oferecendo uma solução de deteção multieixos robusta e competitiva.”.
Agora vamos utilizar o protótipo Tactaxis como base para trabalhos de desenvolvimento futuros.” O IEEE (Institute of Electrical and Electronics Engineers) publicou um artigo técnico com detalhes sobre o protótipo do sensor de força magnética 3D Melexis: T. Le Signor, N. Dupré e G. Close, “Um sensor de força magnética gradiométrico imune a campos magnéticos dispersos para mãos e garras robóticas”, IEEE Robotics and Automation Letters, janeiro de 2022. https://dx.doi.org/10.1109/LRA.2022.3146507








