No entanto, configurar estes circuitos integrados complexos e avaliar o desempenho potencial do sistema com base apenas em folhas de dados ou simulações é um desafio. O processo pode ser longo e dispendioso, além de introduzir incertezas durante a implementação. A melhor abordagem é realizar o desenvolvimento em paralelo com as fases de design do sistema, layout e desenvolvimento de software, utilizando placas de avaliação.
Este artigo destaca alguns dos desafios enfrentados pelos projetistas ao utilizar circuitos integrados de controlo de movimento e o papel das placas de avaliação para os resolver. De seguida, apresenta exemplos de circuitos integrados e placas de avaliação associadas da Analog Devices que reduzem o tempo de lançamento no mercado, permitindo uma avaliação precoce e realista, bem como diminuindo as incertezas de hardware e software.
Resumo dos Requisitos dos Circuitos Integrados para o Controlo de Movimento:
Os circuitos integrados para o controlo de movimento fornecem a inteligência necessária para controlar o motor e os seus dispositivos de potência internos, como os MOSFET que acionam os enrolamentos do motor. Tanto o motor como os MOSFET requerem uma gestão cuidadosa para alcançar um desempenho, trajetória, perfil de movimento e eficiência ideais em modos de funcionamento estáticos e dinâmicos e sob diversas condições de carga, bem como para lidar com perturbações, transitórios e falhas.
Para ajudar a enfrentar estes desafios, os fornecedores de controladores de circuitos integrados (CIs) disponibilizam placas de avaliação. Estas simplificam a configuração, otimização e avaliação de desempenho de hardware e software, permitindo testes de hardware em loop (HITL) com um motor e carga reais sob diversas condições. Garantem também que o layout físico do CI e dos circuitos adjacentes está corretamente estabelecido em relação à distribuição de energia, efeitos parasitas, conectividade e formatos de entrada/saída (E/S), conectores físicos e muito mais. Disponíveis como placas de gama média, placas de ligação básicas (BOBs) ou soluções modulares, estas placas permitem aos projetistas avaliar diferentes configurações e opções para determinar a melhor solução para a aplicação.
Circuitos Integrados de Controlo de Motores e Placas Associadas
Um bom exemplo de um circuito integrado de controlo de motores é o TMC5130A-TA-T da TMC5130 . Trata-se de um driver e controlador de motor de passo de alto desempenho com interfaces de comunicação série que inclui um gerador de rampa flexível para posicionamento automático do alvo.
Utilizando um sofisticado algoritmo chopper StealthChop, o driver garante um funcionamento praticamente silencioso, a máxima eficiência e o binário ideal do motor. O TMC5130 oferece diversas melhorias únicas graças à integração do driver e do controlador num sistema num chip (SoC). Por exemplo, o gerador de rampa SixPoint do TMC5130 utiliza as funções DcStep, CoolStep e StallGuard2 para otimizar automaticamente cada movimento do motor.
Para auxiliar os designers a começar a utilizar o TMC5130, o TMC5130-EVAL (Figura 1) fornece uma plataforma de hardware conveniente e uma ferramenta de software fácil de utilizar para avaliação. O sistema de placas é composto por três partes: uma ponte de ligação entre a placa-mãe e o computador (à esquerda), uma placa conectora que inclui vários pontos de teste (ao centro) e a placa TMC5130-EVAL (à direita).
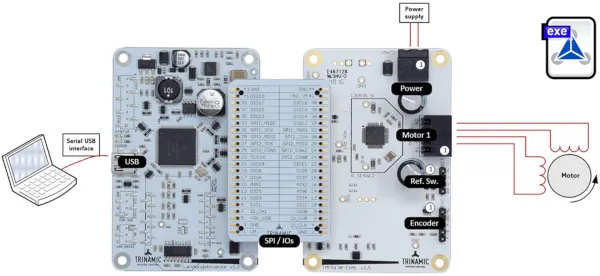
Figura 1: A placa de avaliação TMC5130-EVAL (à direita) e a carga do motor (à extrema direita) são configuradas através de um jumper USB para ligação a um PC (à esquerda) e a uma placa de ligação com pontos de teste (ao centro). (Fonte da imagem: Analog Devices)
Para os designers que preferem desenvolver os seus próprios circuitos em torno de um núcleo baseado no TMC5130, a Analog Devices disponibiliza a TMC5130A-BOB (Figura 2, acima). Esta placa fornece as interligações básicas necessárias para o funcionamento e é controlada através de uma interface SPI. O seu esquema (Figura 2, abaixo) mostra o circuito minimalista que fornece para habilitar um CI TMC5130 funcional.
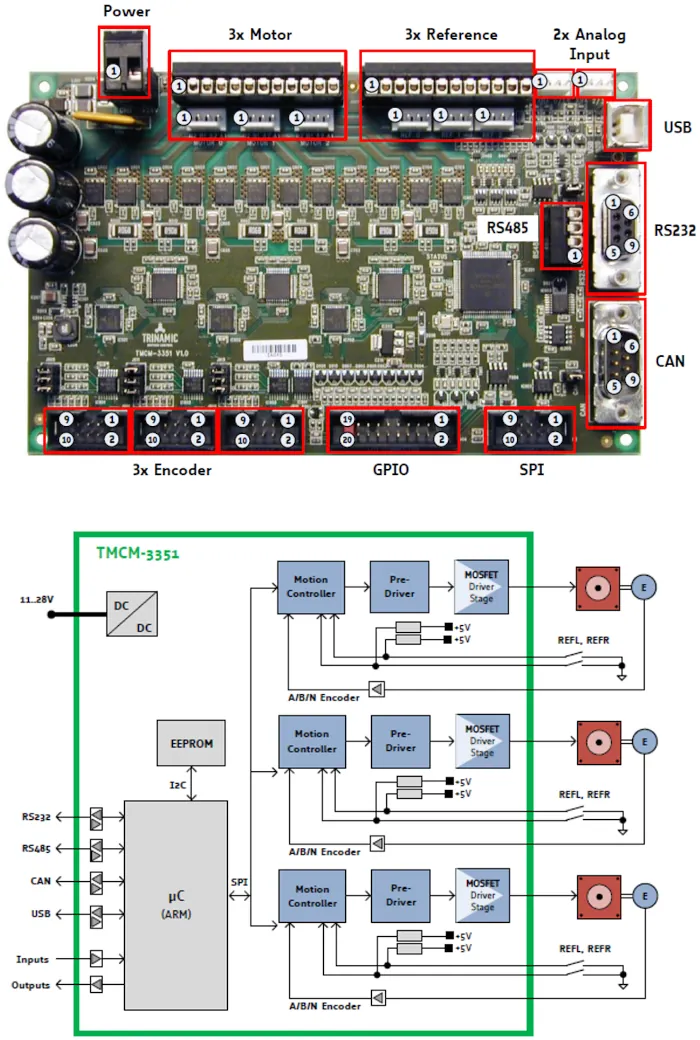
Figura 2: A placa TMC5130A-BOB (em cima) proporciona uma abordagem básica de avaliação, com pontos de ligação ao longo das suas extremidades em vez de conectores discretos; o seu esquema (abaixo) mostra o circuito mínimo necessário para habilitar um CI TMC5130 funcional. (Fonte da imagem: Analog Devices)
kit de avaliação TMC5240-EVAL baseia-se na plataforma comprovada TMC5130-EVAL para otimizar a avaliação de motores de passo de última geração, integrando pontes H de 36 V, deteção de corrente sem perdas e controlo de movimento avançado com um gerador de rampa otimizado para impactos e operação ultrassilenciosa StealthChop2™, permitindo um comissionamento mais rápido, um ajuste mais fácil e uma validação mais eficiente do desempenho suave e preciso do motor.
O controlo avançado elimina a necessidade de sensores de feedback.
O controlo orientado ao campo (FOC), também conhecido como controlo vectorial, é uma abordagem cada vez mais popular para controlar uma vasta gama de motores, uma vez que elimina, em muitos casos, a necessidade de sensores de feedback, como encoders ou sensores de efeito Hall, juntamente com os seus custos e tamanho associados. A principal diferença entre as técnicas FOC e não FOC é que o FOC requer cálculos de alta precisão e matemática matricial que devem ser executados em tempo real.
CI driver de motor TMC4671foi concebido especificamente para FOC, com os seus algoritmos integrados e um motor dedicado para os cálculos complexos necessários para os executar. Este controlador servo para motores CC, CC sem escovas (BLDC) e de passo proporciona controlo de binário através de FOC, juntamente com controlo de velocidade e posição através de controlo em cascata.
O TMC4671-A suporta ligações SPI e UART para comunicação básica com um microcontrolador supervisor (MCU) de baixo custo. Todas as funções de controlo são implementadas em hardware, com conversores analógico-digitais (ADCs) integrados, interfaces para sensores de posição para feedback opcional, interpoladores de posição e muito mais, proporcionando um controlador servo totalmente funcional para uma vasta gama de aplicações servo.
placa TMC4671-EVAL (Figura 3) para o TMC4671-A simplifica a configuração dos parâmetros FOC necessários e a avaliação do desempenho do motor sob este esquema de controlo avançado. O projetista liga a TMC4671-EVAL com o jumper, a placa base associada e um estágio de potência separado. Esta configuração permite a fácil configuração dos controladores proporcional-integral (PI) e dos esquemas de realimentação, além de suportar o funcionamento do motor nos modos padrão de controlo de posição, velocidade e binário.

Figura 3: A placa TMC4671-EVAL possui duas filas de conectores para entrada/saída de sinal e alimentação. (Fonte da imagem: Analog Devices, modificada pelo autor)
Os conectores de pinos na parte superior da placa TMC4671-EVAL são para ligar encoders digitais, sinais de sensores de efeito Hall digitais e interruptores de referência. Os conectores de pinos na parte inferior da placa são para sinais de sensores de efeito Hall analógicos ou um encoder sinusoidal/cossenoidal.
Os designers que preferem construir o seu próprio circuito de avaliação em torno de um núcleo de driver de motor funcional podem utilizar a placa de breakout TMC4671-BOB (Figura 4, superior). Fornece interfaces SPI e UART para comunicação e configuração, juntamente com uma interface de monitorização em tempo real (RTMI) para depuração e ajuste em tempo real através do USB-2-RTMI_V20 com isolamento galvânico (óhmico)

Figura 4: A placa TMC4671-BOB (em cima) fornece acesso direto ao TMC4671, bem como às interfaces SPI e UART; o adaptador USB-2-RTMI_V20 associado (abaixo) é uma interface USB com isolamento galvânico. (Fonte da imagem: Analog Devices)
Este adaptador proporciona a conversão da interface USB para monitorização em tempo real do controlador integrado FOC TMC4671-LA. O conversor de interface USB para SPI de alta velocidade é alimentado por USB e oferece proteção básica contra descargas eletrostáticas (ESD), bem como isolamento galvânico entre os conectores USB e RTMI para evitar problemas de segurança e loops de terra.
Kit de Avaliação Tudo-em-Um
Por fim, em alguns casos, a placa de avaliação completa da Analog Devices pode servir como produto de substituição direta. Por exemplo, o TMCM-3351-TMCL (Figura 5, superior) é um driver/placa de driver para três motores de passo bipolares de duas fases, com três eixos. Inclui todos os componentes ativos e passivos necessários, incluindo os drivers de potência MOSFET e os conectores (Figura 5, inferior).
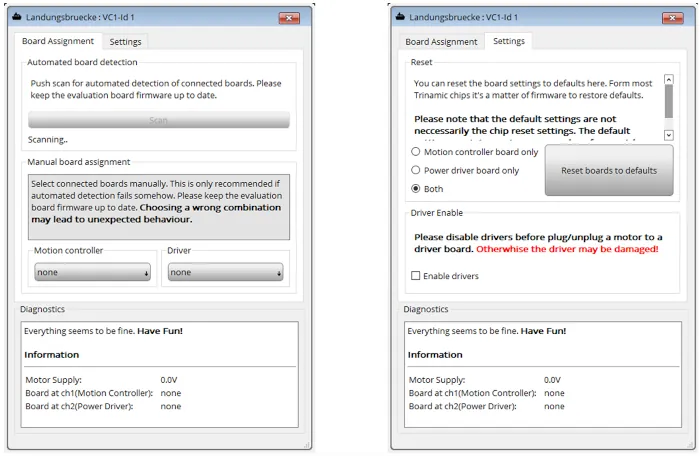
Figura 5: Os conectores padrão de sinal, alimentação e E/S do módulo TMCM-3351-TMCL (acima) simplificam a configuração e a utilização; o CI e o seu módulo podem accionar três motores em simultâneo (em baixo) para controlo de movimento em três eixos. (Fonte da imagem: Analog Devices)
Este módulo totalmente funcional suporta rampas lineares e em forma de S para operação em malha fechada, com encoders opcionais para cada um dos três eixos. O TMCM-3351-TMCL oferece também diversas entradas e saídas digitais e analógicas de utilização geral. Para comunicação, estão disponíveis interfaces série RS-485, barramento CAN, USB e RS-232.
Ferramentas de Software Essenciais para a Produtividade com Placas de Avaliação:
As placas de avaliação são compatíveis com o Ambiente de Desenvolvimento Integrado da Linguagem de Controlo de Movimento Trinamic (TMCL-IDE). Esta interface gráfica do utilizador (GUI) fornece ferramentas para configurar parâmetros facilmente, visualizar dados em tempo real e desenvolver e depurar aplicações independentes.
Autor: Bill Schweber. Contribuído pelos editores norte-americanos da DigiKey. Digikey
O TMCL-IDE apresenta diversas caixas de diálogo para tarefas de diagnóstico (Figura 6) e inclui uma visão geral do controlador de movimento e dos chips de driver ligados. Esta janela de visão geral aparece imediatamente após a ligação do kit de avaliação pela primeira vez. A janela apresenta o estado atual das ligações, enquanto o segundo separador da caixa de diálogo permite aos utilizadores selecionar definições básicas ou restaurar o módulo para as definições de fábrica.
Figura 6: A interface gráfica do utilizador (GUI) do TMCL-IDE simplifica a instalação, configuração e análise de desempenho de diversos circuitos integrados de controlo de motores sob cargas reais quando utilizados com as placas de avaliação associadas. (Fonte da imagem: Analog Devices).
Conclusão:
Os circuitos integrados de controlo de movimento modernos e os seus algoritmos são altamente sofisticados e devem oferecer um desempenho excecional em múltiplos critérios do motor, incluindo precisão, fiabilidade e eficiência. Ao utilizar placas de avaliação e software complementares, os projetistas podem ajustar estes controladores em paralelo com o restante projeto para obter o desempenho ideal do motor, mesmo perante variações de carga e transitórios.