Introduction :
Les systèmes embarqués modernes, basés sur des processeurs, nécessitent une alimentation électrique à différentes tensions. Outre ces différentes valeurs, les rails d’alimentation doivent être activés dans un ordre précis au démarrage : le cœur du processeur, les périphériques associés, les bus d’E/S (LVDS, I2C, SPI, etc.) et la mémoire. Cet ordre permet d’éviter les surintensités susceptibles d’endommager les composants sensibles du sous-système lors du démarrage.
La tendance à l'intégration accrue a conduit à regrouper une plus grande partie des fonctionnalités d'un système embarqué dans un seul système sur puce (SoC), afin de réduire l'encombrement de la carte et le coût de la nomenclature (BoM). Ces SoC nécessitent plusieurs lignes d'alimentation, chacune avec le niveau de tension approprié, pour alimenter leurs broches associées. Les concepteurs qui n'utilisent pas d'architectures SoC ont généralement recours à la logique programmable, et lorsque les FPGA atteignent une taille significative, les ingénieurs sont confrontés à une complexité similaire (voire supérieure) en matière d'alimentation. Cette approche doit parfois être étendue à d'autres composants embarqués, tels que les composants discrets (MOSFET, IGBT, etc.), les capteurs (dispositifs d'imagerie CMOS, magnétomètres, etc.) ou les actionneurs (pilotes de moteurs, pilotes de LED, etc.), qui peuvent nécessiter des lignes d'alimentation dédiées.
Même un système intégré relativement simple peut comporter un nombre important de rails (il n'est pas rare que ce nombre dépasse 10). Des mesures d'ingénierie doivent être prises pour garantir le respect de la séquence : la tension de sortie fournie par un régulateur doit atteindre un niveau suffisant avant l'activation des régulateurs des autres lignes de tension. La mesure précise du temps étant plus aisée que celle de la tension, une approche temporelle est souvent plus efficace, car elle repose sur l'hypothèse que la valeur souhaitée sur un rail de tension sera atteinte dans un délai prédéterminé.
Bien que le délai entre l'activation de chaque rail soit généralement très court (de l'ordre de la milliseconde), il peut parfois être plus long (plusieurs secondes, en réalité). Si, par exemple, un composant électromécanique du système, tel qu'un élément chauffant, doit atteindre sa température optimale avant l'activation des éléments suivants, ou si l'unité centrale de traitement doit effectuer une procédure d'étalonnage, le temps nécessaire s'allonge et l'ingénieur concepteur doit en tenir compte.
Si les convertisseurs de puissance discrets intégrés au système possèdent les broches de déclenchement et les sorties de puissance appropriées, les ingénieurs peuvent utiliser le signal de puissance adéquat pour garantir que le convertisseur suivant dans la séquence ne s'active que lorsque la tension d'alimentation précédente aura atteint une valeur suffisante pour déclencher ce signal. Si un ou plusieurs convertisseurs sont dépourvus d'entrée de déclenchement, les ingénieurs peuvent réaliser le séquencement en utilisant le signal d'activation pour piloter la grille d'un MOSFET connecté en série avec la sortie.
En l'absence d'un signal d'alimentation fiable, les ingénieurs peuvent avoir besoin de circuits additionnels. Ces circuits permettent d'échantillonner la tension de sortie d'un convertisseur de puissance afin de générer un signal de déclenchement pour un autre convertisseur. L'utilisation de circuits de temporisation constitue une alternative à l'échantillonnage de tension. Cependant, ces deux approches nécessitent un nombre important de composants, ce qui engendre un coût élevé, un encombrement important sur le circuit imprimé et la mobilisation de ressources d'ingénierie supplémentaires. De plus, les montages discrets définissent souvent une séquence inverse lors de la mise hors tension du système. Par conséquent, les ingénieurs peuvent privilégier une séquence d'alimentation intégrée ou une solution basée sur un circuit intégré de gestion de l'alimentation (PMIC).
Pour simplifier la mise en œuvre, le LM3880 (dont le schéma fonctionnel est présenté figure 1) peut être utilisé pour la séquence d'alimentation (la procédure d'arrêt suit la même séquence et les mêmes intervalles de temporisation que la mise sous tension, mais en sens inverse). Grâce à ses trois sorties à drain ouvert (maintenues à l'état bas au démarrage), il peut générer des signaux de déclenchement pour jusqu'à trois rails d'alimentation, avec la possibilité de cascader deux circuits intégrés de séquenceur pour obtenir six rails séquencés. Le circuit intégré de gestion de l'alimentation (PMIC) intègre sa propre entrée de déclenchement de précision, connectée à un comparateur interne avec une référence de 1,25 V, permettant ainsi aux ingénieurs de configurer la séquence de mise sous tension pour qu'elle démarre dès la réception d'un signal logique ou lorsqu'un autre rail d'alimentation atteint un niveau prédéfini. Un condensateur peut être connecté à l'entrée de déclenchement pour introduire un délai. 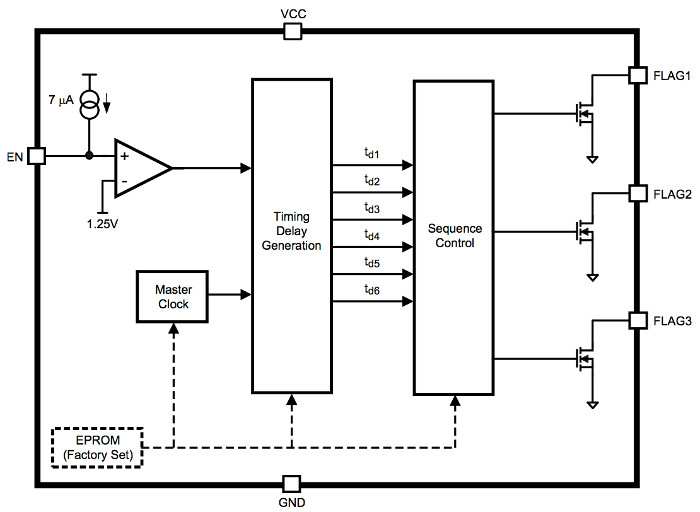 En cas d'activation réussie, le premier indicateur de sortie est confirmé après un délai prédéfini (programmé dans l'EPROM lors de la fabrication). Le même laps de temps s'écoule ensuite avant la confirmation du deuxième drapeau, et ainsi de suite jusqu'à la confirmation du troisième et dernier drapeau. Six temporisateurs prédéfinis sont disponibles, offrant des délais allant de 2 ms à 120 ms.
Le MAX16029 de Maxim est un dispositif de surveillance offrant également un délai ajustable par condensateur. Il permet de séquencer jusqu'à quatre rails d'alimentation avec un seul circuit intégré de gestion de l'alimentation (PMIC). Ce fabricant propose également des séquenceurs permettant aux ingénieurs de définir la synchronisation via des interfaces PMBus et ainsi de connecter plusieurs unités en étoile pour gérer un grand nombre de rails d'alimentation.
L'intégration de plusieurs éléments d'alimentation dans la technologie de séquençage permet aux ingénieurs de réduire considérablement l'utilisation de la carte et de simplifier les systèmes. Le circuit intégré de gestion (PMIC) TPS65916 intègre cinq convertisseurs abaisseurs configurables qui alimentent le cœur du processeur, ainsi que les différentes mémoires et interfaces d'E/S présentes dans de nombreux microprocesseurs. Grâce à leur adaptation automatique de la tension, ces convertisseurs garantissent un fonctionnement écoénergétique sans impact sur la consommation d'énergie du système. De plus, le PMIC intègre cinq contrôleurs de coupure à faible courant pour les environnements basse tension ou à faible bruit. L'ingénieur peut configurer les séquences de mise sous tension et hors tension à partir d'une mémoire programmable, selon ses besoins.
Certaines circonstances peuvent exiger un processus de séquencement plus complexe, nécessitant la prise en compte de tensions d'alimentation supplémentaires. Dans ce cas, la séquence de mise sous tension et hors tension doit être contrôlée de manière plus sophistiquée, car un simple séquenceur ou un circuit intégré de gestion de l'alimentation (PMIC) générique peut s'avérer insuffisant ; il peut alors être nécessaire de disposer de toutes les capacités de programmation offertes par un microcontrôleur (MCU).
La célèbre série PIC16F1XXX de Microchip (illustrée figure 2) offre aux ingénieurs une solution de séquencement de l'alimentation capable de gérer plusieurs rails d'alimentation. Son firmware intégré et programmable par l'utilisateur permet de définir la temporisation nécessaire. Le microcontrôleur propose également de nombreuses options pour ajuster les critères d'alimentation, ainsi que les temps de montée et de descente du courant. Le convertisseur analogique-numérique 10 bits numérise chaque rail 16 fois, puis calcule une valeur moyenne pour une évaluation précise des performances. Les fonctions de diagnostic du microcontrôleur permettent d'émettre des alertes rapides en cas de défaillance de l'alimentation.
 En résumé,
comme nous l'avons vu, il est crucial de respecter la séquence d'activation et de désactivation des circuits électroniques. Ceci garantit leur intégrité opérationnelle à long terme et préserve la fiabilité du système. Les options disponibles vont des séquenceurs de base aux circuits intégrés de gestion de l'alimentation (PMIC) riches en fonctionnalités, en passant par les microcontrôleurs (MCU) entièrement programmables. Face à cette grande variété de solutions, il s'agit simplement d'évaluer la méthode de séquencement la mieux adaptée aux principaux objectifs de conception (optimisation des performances, réduction du coût des composants, respect des contraintes d'espace, minimisation de la consommation d'énergie, etc.) et d'acquérir ensuite les composants nécessaires.
Auteur : Mirko Bernacchi, Mouser Electronics
+++Fin