Introduction
Il est essentiel de concevoir une alimentation stable présentant une bonne réponse dynamique. Les diagrammes de Bode constituent la méthode standard pour quantifier la bande passante et les marges de stabilité d'un système à rétroaction, tel qu'une alimentation en boucle fermée. Cependant, il arrive que les ingénieurs rencontrent des diagrammes de Bode inhabituels ou problématiques pour les alimentations et doutent alors de la suffisance des marges de stabilité de la boucle. Dans de telles situations, le critère et le diagramme de Nyquist offrent une alternative d'analyse et peuvent parfois s'avérer plus utiles pour expliquer le concept et déterminer la stabilité de la boucle.
Diagrammes de Bode typiques d'une boucle d'alimentation et considérations de conception.
La figure 1 présente des diagrammes de Bode typiques de la boucle de contrôle d'un convertisseur abaisseur dans le domaine fréquentiel et ses réponses transitoires à la charge dans le domaine temporel. Ces diagrammes ont été modélisés à l'aide du logiciel LTpowerCAD®. Dans cet exemple, les lignes continues correspondent à une conception avec une bande passante d'environ 32 kHz et une marge de phase de 70°. Généralement, pour un convertisseur abaisseur, une marge de phase supérieure à 45° est acceptable, et supérieure à 60° est suffisante. Cependant, des questions peuvent se poser concernant les diagrammes de phase de cet exemple. Aux alentours de 8 kHz, alors que le gain de la boucle est nettement supérieur à 0 dB, la phase correspondante est d'environ 38°, soit inférieure à 45°. Existe-t-il un risque de problème de stabilité lié à une faible valeur de phase alors que l'amplitude du gain reste élevée ?
La réponse est non. Ceci s'explique mieux par l'application du critère de Nyquist, concept présenté dans une étude précédente. La figure 2 présente le diagramme de Nyquist conceptuel correspondant aux diagrammes de Bode (trait plein) de la figure 1a. Comme illustré, avant que la courbe T(jφ) ne traverse le cercle unité, son angle de phase peut être inférieur à 45°, et la courbe T(jφ) est éloignée du point (-1, 0). Par conséquent, selon le critère de Nyquist, le système est effectivement très stable.
En réalité, il est possible d'augmenter la phase du circuit dans la plage de basses fréquences, en dessous de la bande passante de la boucle, bien que cela ne permette pas nécessairement d'améliorer la réponse dynamique de l'alimentation. Dans cet exemple, un simple réseau de compensation de type 2 est utilisé, avec une résistance RTH en série avec un condensateur CTH provenant du circuit d'amplification d'erreur de rétroaction. La valeur du condensateur de compensation CTH peut être augmentée de 510 pF à 1500 pF. Les diagrammes de Bode correspondants sont représentés par les traits pointillés de la figure 1a. Plus la valeur CTH est élevée, plus le zéro de décalage est décalé vers les basses fréquences, ce qui contribue à augmenter la phase dans la plage des basses fréquences au-delà de 60°. Cependant, cette amélioration de phase n'améliore pas les performances dynamiques de l'alimentation. Au contraire, comme le montre la figure 1a, une valeur CTH plus élevée réduit l'amplitude du gain à la fréquence la plus basse, ce qui entraîne un temps d'établissement plus long de la tension de sortie (VOUT) après la variation de charge, comme illustré par la courbe en pointillés de la figure 1b. Les amplitudes totales de sous-dépassement et de surdépassement de VOUT restent inchangées. En conclusion, la conception originale (ligne continue sur la figure 1) est préférable, malgré sa valeur de phase plus faible aux basses fréquences.

Figure 1. Diagrammes de Bode typiques et réponses de charge transitoires d'un convertisseur buck LTC3833 dans LTpowerCAD (avec différentes valeurs du condensateur de compensation CTH : ligne continue : 510 pF, ligne pointillée : 1500 pF) : (a) Diagrammes de Bode du gain de boucle ; (b) réponse de charge transitoire.

Figure 2. Diagramme de Nyquist conceptuel des diagrammes de Bode en ligne continue de la figure 1a.

Figure 3. Dispositif de test pour le diagramme de Bode d'une boucle de rétroaction d'alimentation standard.
La figure 3 illustre le dispositif de test standard pour la mesure des diagrammes de Bode d'une boucle de rétroaction d'alimentation. Une résistance de faible valeur, comprise entre 10 Ω et 50 Ω, est insérée dans le chemin de rétroaction de la tension de sortie entre VOUT (nœud A) et l'entrée Vout_sense du contrôleur (nœud B), généralement en amont du diviseur de tension interne. L'analyseur de réseau applique un faible signal alternatif (typiquement ≤ 50 mV crête à crête) aux bornes de cette résistance de 10 Ω sur une large bande de fréquences. Les diagrammes de Bode du gain de boucle sont mesurés en détectant et en calculant le rapport du signal alternatif VA(s)/VB(s) sur une bande de fréquences à l'aide de l'analyseur de réseau.
Examinons quelques cas typiques de diagrammes de Bode atypiques :
Cas 1 : Les diagrammes de Bode mesurés présentent une phase faible, voire négative, aux basses fréquences, tandis que le gain de boucle est élevé.
La figure 4a illustre des diagrammes de Bode mesurés en laboratoire, avec des valeurs de phase négatives même dans une gamme de très basses fréquences, bien en dessous de la bande passante de la boucle. Cependant, à mesure que la fréquence augmente, la phase mesurée augmente également, ce qui se traduit par une marge de phase positive importante à la fréquence de coupure fBW. Ce système est-il stable ?
Tout d’abord, il convient de noter que ce type de diagramme de Bode n’est généralement observé que dans les résultats de mesures en laboratoire, alors que l’outil de modélisation petits signaux correspondant du même fournisseur, qui utilise LTpowerCAD, ne l’affiche pas. Plusieurs considérations pratiques sont à prendre en compte : (1) Le résultat de la mesure peut être imprécis aux basses fréquences, car le diagramme de Bode est mesuré sous la forme VA(s)/VB(s). Aux basses fréquences de commutation, l’amplitude du gain de boucle est très élevée. Par conséquent, pour un faible signal alternatif interne provenant de l'analyseur de réseau, le signal VB(s) résultant est très faible. Par exemple, la figure 4a montre que le gain de boucle est d'environ 48 dB (~251) à 1 kHz. Si le signal alternatif interne est
de 100 mV, le signal V(B) est estimé à 100 mV/251 = 0,4 mV à 1 kHz. Ainsi, le bruit de mesure peut facilement perturber le signal VB(s), entraînant une mesure de phase inexacte. (2) Parfois, la mise à la terre de l'alimentation, du signal et de l'analyseur de réseau du dispositif testé peut affecter sensiblement les résultats de mesure, en particulier le diagramme de phase aux très basses fréquences. (3) D'autres détails de l'alimentation peuvent ne pas être modélisés dans le modèle simplifié LTpowerCAD. Par exemple, le circuit de boucle à verrouillage de phase de synchronisation d'horloge n'est généralement pas modélisé en raison de sa complexité. (4) Plus important encore, les diagrammes de Bode dans la gamme de fréquences nettement inférieure à la fréquence de coupure de l'alimentation ne permettent pas de déterminer la stabilité de cette dernière, même si le résultat de la mesure est réel et précis. Ceci s'explique par le diagramme de Nyquist correspondant, illustré à la figure 4b : bien que la courbe T(jφ) coupe l'axe des abscisses (c'est-à-dire que la phase est inférieure à -180°), elle ne décrit pas un cercle autour du point (-1, 0) dans le sens horaire. En réalité, la courbe T(jφ) reste toujours à bonne distance du point (-1, 0), ce qui garantit une excellente stabilité du système selon le critère de stabilité de Nyquist. Pour étayer cette affirmation, la figure 5 présente la réponse transitoire de la charge de ce convertisseur dans le domaine temporel. Elle démontre une réponse transitoire de la charge très stable.
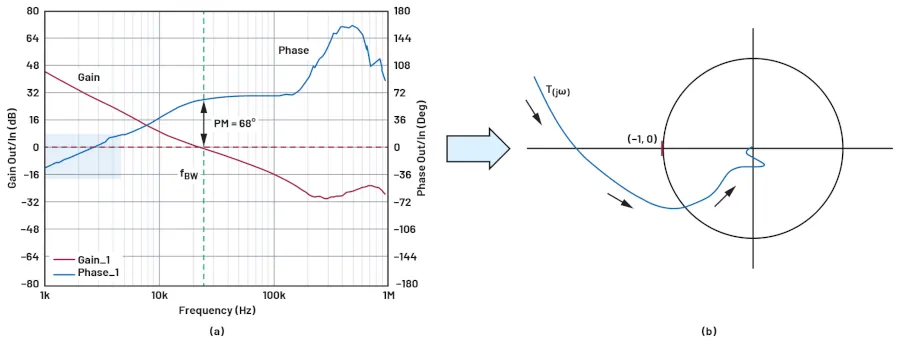
Figure 4. Diagrammes de Bode mesurés de l'alimentation avec un diagramme de phase négatif basse fréquence inhabituel et son diagramme de Nyquist conceptuel : (a) diagrammes de Bode mesurés ; (b) diagramme de Nyquist conceptuel.

Figure 5. Réponse transitoire de la charge de l'alimentation de la figure 4a.
Cas 2 : La courbe de gain mesurée traverse 0 dB à plusieurs reprises, tandis que la phase est supérieure à -180°.
La figure 6a présente un autre exemple de diagramme de Bode de boucle où la courbe de gain traverse l'axe des 0 dB à trois reprises, alors que la phase reste très positive. Quelle pourrait être la cause de ce diagramme de Bode inhabituel ? Le système est-il stable ?

Figure 6. Diagrammes de Bode avec un modèle de gain inhabituel après la fréquence de croisement (générés à l'aide de l'outil Simplis) et leur diagramme de Nyquist correspondant montrant qu'il s'agit d'un système stable : (a) Diagrammes de Bode de la boucle ; (b) diagramme de Nyquist correspondant.
Le diagramme de Bode de la figure 6a est généralement dû à un filtre LC supplémentaire placé en sortie de l'alimentation, après le condensateur de sortie local, comme illustré sur la figure 7. Dans les applications sensibles au bruit, afin d'atténuer davantage l'ondulation de commutation de la tension de sortie, une inductance LS (ou une perle de ferrite) est parfois ajoutée. Cette inductance LS peut être une inductance réelle ou l'inductance parasite des conducteurs de sortie ou des pistes du circuit imprimé. La résonance du condensateur local, des condensateurs CCF et CBF distants et de l'inductance du filtre LS est à l'origine de ce diagramme de Bode atypique. Pour mieux comprendre ce phénomène, la figure 8 présente l'analyse de l'impédance CLC locale Z1(s) de l'alimentation, mesurée au niveau de la tension de sortie locale VOUT. Cette impédance Z1(s) présente un minimum et un pic de résonance sur sa courbe de gain, ce qui se traduit par un minimum et un pic sur la courbe de gain de la boucle.
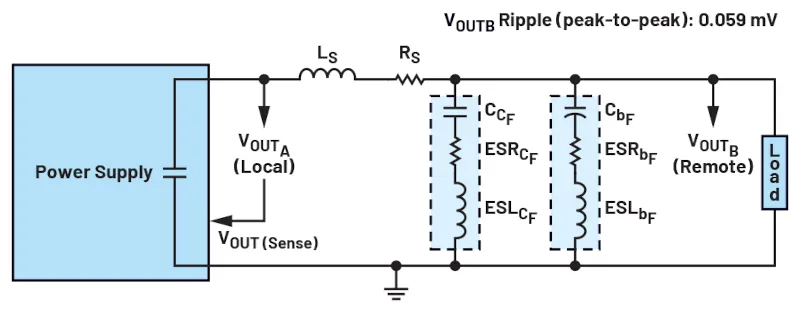
Figure 7. Alimentation avec filtre L/C de sortie supplémentaire.

Figure 8. Analyse de l'impédance Z1(s) du condensateur de sortie et du réseau L/C du côté de sortie local de la source.
Cette source est-elle stable, sachant que son gain en boucle traverse plusieurs fois l'axe des 0 dB tandis que sa phase reste élevée ? On peut le vérifier à l'aide du diagramme de Nyquist conceptuel correspondant, illustré figure 6b. Ce diagramme montre que la courbe T(jφ) traverse plusieurs fois le cercle unité, mais ne s'éloigne pas suffisamment du point (-1, 0). Par conséquent, selon le critère de Nyquist, il s'agit d'un système très stable. Les simulations temporelles en régime permanent et en régime transitoire de charge confirment la stabilité du système, comme le montre la figure 9.

Figure 9. Diagrammes de Bode de la boucle et de la réponse de charge transitoire de l'alimentation électrique de la figure 6.
Cas 3 : Chute de phase rapide sur le diagramme de Bode après la bande passante de l’alimentation.
La figure 10 présente une autre conception d’alimentation avec des diagrammes de Bode inhabituels et son diagramme de Nyquist correspondant. La courbe de gain traverse d’abord l’axe 0 dB à environ 20 kHz avec une marge de phase de 45°. Cependant, après la bande passante de l’alimentation, le gain chute momentanément, puis se rapproche à nouveau de la ligne 0 dB au-delà de 40 kHz. Simultanément, la phase chute brutalement. Comme le montre le diagramme de Nyquist conceptuel correspondant, le chemin T(jφ) passe par le point (-1, 0) et aboutit à un système instable.

Figure 10. Exemple de diagrammes de Bode et de diagramme de Nyquist correspondant (générés avec l'outil Simplis) illustrant un système instable.
La figure 11 présente la configuration de la boucle de rétroaction du circuit, tandis que les diagrammes de Bode de l'alimentation sont générés dans la figure 10. Dans ce cas, la source comporte toujours un réseau LC de filtrage arrière. Cependant, contrairement au schéma de la figure 7, la tension de sortie (VOUTB) est mesurée côté charge distante, après le réseau de filtrage arrière, dans la figure 11.

Figure 11. Alimentation avec filtre de post-traitement et mesure à distance de VOUT au nœud VOUTB.
La mesure à distance de VOUT permet d'améliorer la précision de la régulation CC en compensant la chute de tension CC dans le circuit de conduction entre la sortie A de l'alimentation et la charge distante B. Cependant, comme illustré sur la figure 12, le filtre LC additionnel est un filtre du second ordre et introduit un déphasage important (jusqu'à 180°) après la fréquence de résonance Lf/C1/C2 au point de gain maximal du diagramme de Bode.
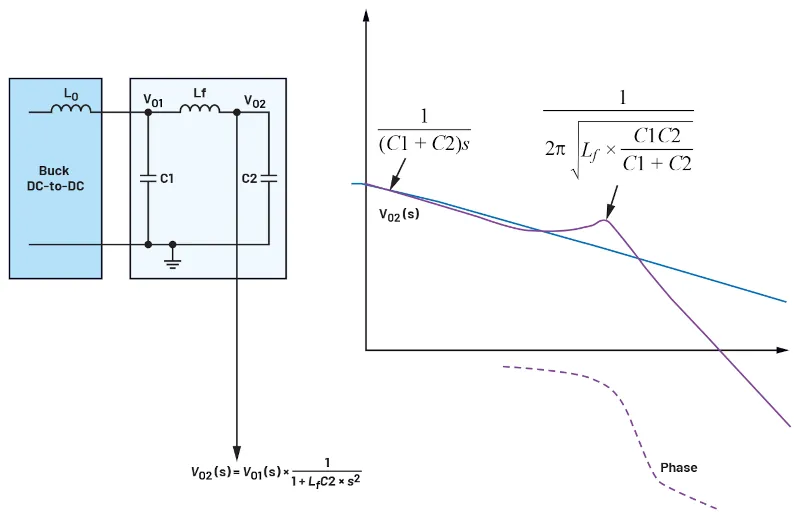
Figure 12. Analyse du réseau L/C de sortie avec détection VOUT côté charge distante.
La figure 13 montre la forme d'onde de réponse de charge transitoire dans le domaine temporel du système de la figure 12. La tension de sortie oscille pendant les événements de charge en régime permanent et transitoire, démontrant en outre que le système est instable.

Figure 13. Formes d'onde de simulation instables en régime permanent et transitoire de la figure 10.
Pour stabiliser un tel système avec un filtre aval secondaire et une détection VOUT à distance, une solution consiste à réduire la bande passante d'alimentation à l'aide d'une boucle plus lente afin de repousser la fréquence de résonance du filtre aval bien en dessous de 0 dB. Cette réduction de la bande passante de la boucle dégrade cependant la réponse transitoire de la charge.
Cas 4 : Diagrammes de Bode d'alimentations à découpage présentant un second pic de gain à fSW/2.
Parfois, même sans filtre aval supplémentaire, une alimentation à découpage peut présenter un second pic de gain à la moitié de sa fréquence de commutation, généralement bien supérieure à la fréquence de bande passante de l'alimentation. La figure 14 en donne un exemple. Dans le cas d'une alimentation à commande de courant de crête à fréquence fixe, cela peut indiquer une instabilité de la boucle de rétroaction de courant interne, notamment si le pic de gain sur le diagramme de Bode augmente avec le rapport cyclique PWM du convertisseur.
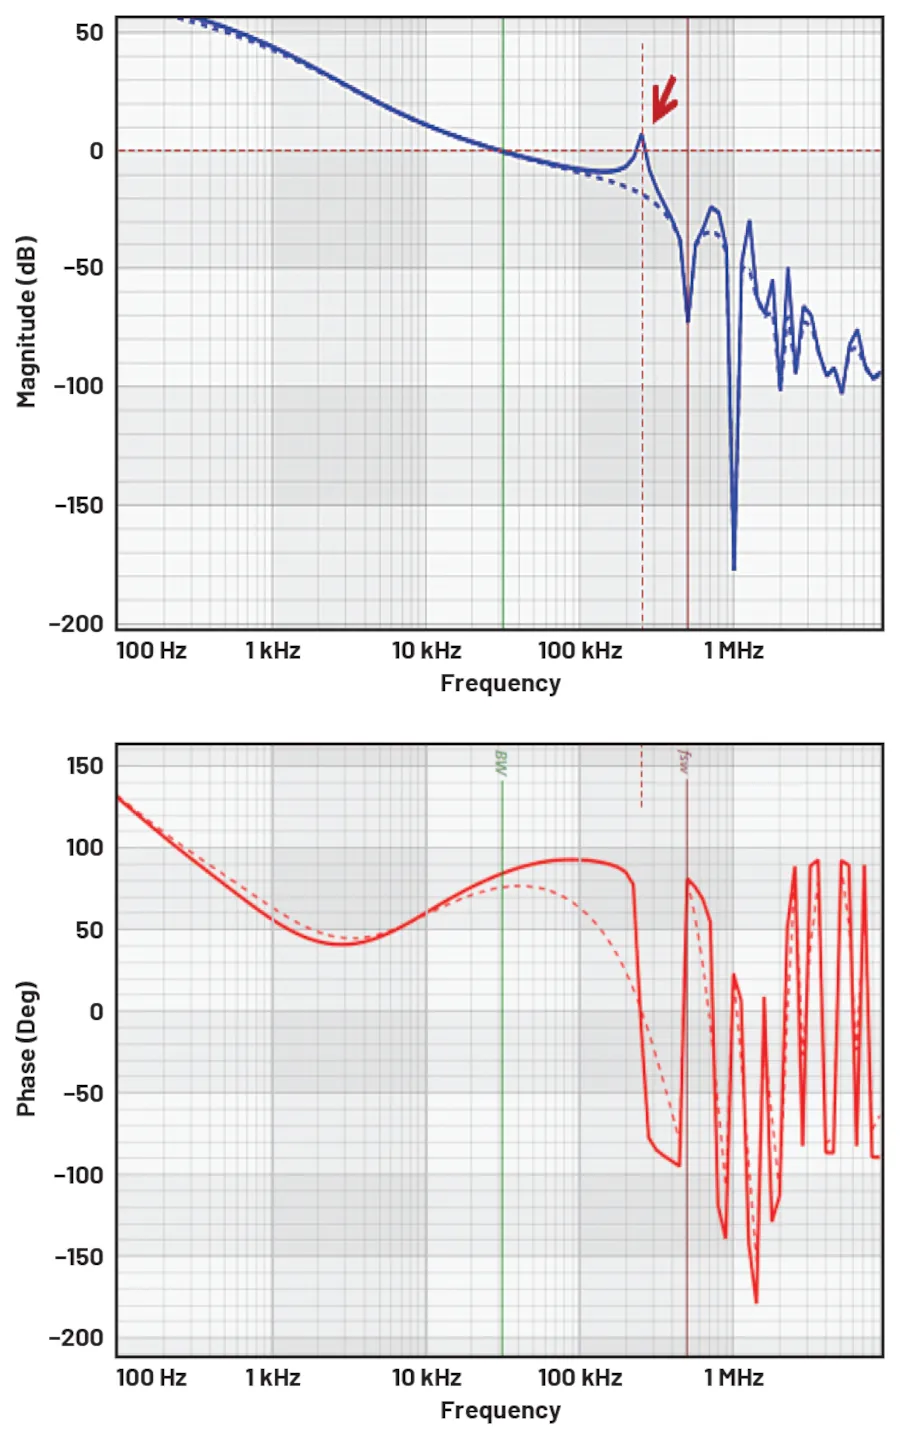
Figure 14. Alimentation à découpage avec un deuxième pic de gain à la moitié de la fréquence de commutation (lignes continues : rapport cyclique = 50 %. Lignes pointillées : rapport cyclique = 40 %).
La figure 15 présente la forme d'onde de commutation mesurée de cette alimentation abaisseuse de tension en mode de courant de crête. La figure 15a montre la forme d'onde de commutation stable du courant d'inductance iL et du nœud de commutation VSW, avec un rapport cyclique de 41 %. Lorsque le rapport cyclique atteint ≥ 50 %, comme illustré sur la figure 15b, la forme d'onde de commutation de l'alimentation commence à osciller. La forme d'onde VSW présente des paires répétitives de temps de conduction longs et courts. Ce phénomène, appelé oscillation sous-harmonique, se caractérise par une alternance d'impulsions de temps de conduction longs et courts, ce qui entraîne une augmentation de l'ondulation du courant d'inductance.

Figure 15. Forme d'onde de commutation d'un convertisseur abaisseur de courant de crête sous différentes conditions de rapport cyclique : (a) fonctionnement normal (D = 41 %, VIN = 12 V, VOUT = 5 V) ; (b) en présence d'oscillations sous-harmoniques (D ≥ 50 %, VIN = 10 V, VOUT = 5 V).
Une méthode courante pour résoudre le problème des oscillations sous-harmoniques consiste à ajouter une rampe de compensation de pente à l'entrée du comparateur de courant du convertisseur. La figure 16 montre que l'ajout d'une compensation de pente permet d'éliminer le pic de gain à fSW/2. La valeur optimale de la compensation de pente dépend du rapport cyclique. Plus le rapport cyclique est élevé, plus la compensation de pente requise est importante. Il est à noter que dans la plupart des régulateurs ADI en mode courant de crête, une compensation de pente non linéaire adaptative est intégrée au circuit intégré de commande afin de garantir la stabilité sur une large plage de rapports cycliques. Les utilisateurs n'ont donc pas à se soucier du risque d'oscillations sous-harmoniques.
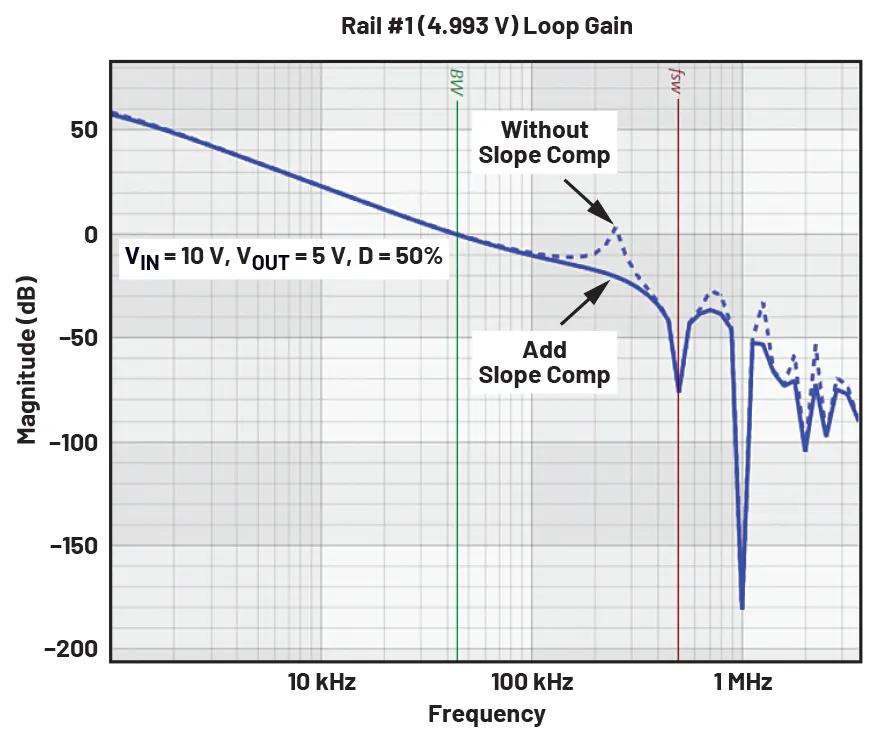
Figure 16. Diagrammes de Bode du convertisseur de la figure 14 avec et sans compensation de pente supplémentaire à un rapport cyclique de 50 %.
Cas 5 : Bonnes marges de phase et de gain sur les diagrammes de Bode, mais stabilité de boucle limite.
Les diagrammes de Bode permettent de quantifier facilement la stabilité de boucle d'un système grâce à sa marge de phase à la fréquence de coupure et sa marge de gain au point de phase = -180°. Cependant, il est parfois nécessaire d'examiner l'ensemble des diagrammes, et non seulement deux points, afin de garantir des marges de stabilité suffisantes.

Figure 17. Diagrammes de Bode d'une alimentation avec une bonne marge de phase et une bonne marge de gain, mais avec un diagramme de Nyquist risqué.
La figure 17 présente deux diagrammes de Bode démontrant une bonne marge de phase de 93° et une marge de gain de 13 dB. Cependant, la forme du gain après la fréquence de coupure fBW semble problématique. Il reste plat sur une plage de fréquences, tandis que la phase continue de décroître. Son diagramme de Nyquist conceptuel révèle que la courbe T(jφ) s'approche dangereusement du point (-1, 0) après que T(jφ) ait franchi l'alternance unitaire. Ceci indique un risque potentiel de maintien de T(jφ) autour du point (-1, 0) pour de faibles variations des paramètres des composants. Dans ce cas, la boucle devrait être repensée afin d'éloigner la courbe T(jφ) du point (-1, 0) et d'accroître les marges de stabilité.
conclusion
, le diagramme de Bode du gain de la boucle de rétroaction est la méthode standard et très efficace pour quantifier ses marges de stabilité. Cependant, certains diagrammes de Bode atypiques ou problématiques peuvent prêter à confusion. Dans ce cas, le diagramme de Nyquist et le critère de Nyquist correspondant permettent de mieux comprendre la stabilité de la boucle. Cet article présente des exemples typiques et des considérations de conception pour les systèmes présentant des diagrammes de Bode atypiques.
Références
1 Henry Zhang. « Comprendre la stabilité et la compensation de boucle des alimentations – Partie 1 : Concepts et outils de base ». Analog Devices, Inc., janvier 2022.
2 Henry Zhang. « Modélisation et conception de la compensation de boucle pour les alimentations à découpage ». Note d’application 149, Analog Devices, Inc., janvier 2015.
3 Henry Zhang. « Conception des paramètres d’alimentation en cinq étapes simples avec l’outil de conception LTpowerCAD ». Application
158, Analog Devices, Inc., septembre 2015.
Auteur : Henry J. Zhang, membre et directeur principal de l’ADI – http://www.analog.com
À propos de l'auteur :
Henry Zhang est expert technique et directeur principal des applications chez ADI. Il a obtenu une licence en génie électrique à l'université du Zhejiang (Chine) en 1994, ainsi qu'une maîtrise et un doctorat en génie électrique à l'Institut polytechnique de Virginie à Blacksburg (Virginie), respectivement en 1998 et 2001. Il travaille chez Li