Il est également essentiel de prendre en compte les perturbations rayonnées ou conduites provenant de sources internes et externes. Les décharges électrostatiques et les surtensions dues à la foudre peuvent perturber, voire détruire, les systèmes, tandis que les contraintes thermiques et mécaniques, ainsi que le vieillissement des composants, peuvent entraîner des défaillances. Cet article examine certains de ces problèmes et les mesures que nous pouvons appliquer à nos conceptions pour les éliminer ou, à tout le moins, les minimiser. Nous verrons également comment certaines fonctionnalités implémentées dans nos microcontrôleurs peuvent atténuer nombre de ces problèmes.
Il y a vingt-cinq ans, nous concevions des microcontrôleurs basés sur la technologie CMOS 1,0 µm, voire 0,8 µm. Les dispositifs actuels utilisent une technologie de gravure bien plus avancée, avec des largeurs de ligne considérablement réduites. Les microcontrôleurs les plus récents de la gamme RA de Renesas sont gravés selon les procédés 40 nm et 22 nm les plus récents.
À mesure que la taille des transistors diminue et que leur fréquence de commutation augmente, le bruit devient une préoccupation croissante.

Diagramme 1 : Signal vs. Bruit
Le schéma 1 compare de manière simplifiée un dispositif de 1,0 µm fonctionnant à 8 MHz et un dispositif moderne fonctionnant à 100 MHz avec un procédé de gravure de 40 nm. Il est clair que le temps de commutation du dispositif 40 nm est beaucoup plus rapide et que les signaux traités peuvent être plus rapides que le signal de bruit typique. Le bruit devient un problème majeur à mesure que la finesse de gravure diminue. Renesas a réalisé des progrès significatifs dans la conception de ses dispositifs, en intégrant des fonctionnalités qui facilitent leur fonctionnement dans un tel environnement : circuits d'alimentation soigneusement conçus, tampons d'E/S optimisés et circuits de protection spécialisés. Il demeure cependant essentiel de minimiser autant que possible l'impact du bruit sur nos conceptions. En effet, une fois introduit dans le dispositif, le bruit est beaucoup plus difficile à éliminer.
Les sources de bruit externes constituent souvent l'une des principales menaces pour un fonctionnement fiable. Par exemple, les parasites de commutation d'une alimentation, les étincelles dans les machines industrielles, les moteurs, etc. Parmi les autres sources, on peut citer les parasites induits par les relais, les transformateurs, les avertisseurs sonores, les lampes fluorescentes, etc., ainsi que les décharges électrostatiques, généralement dues au corps de l'utilisateur, mais aussi à d'autres sources, et bien sûr, la foudre.
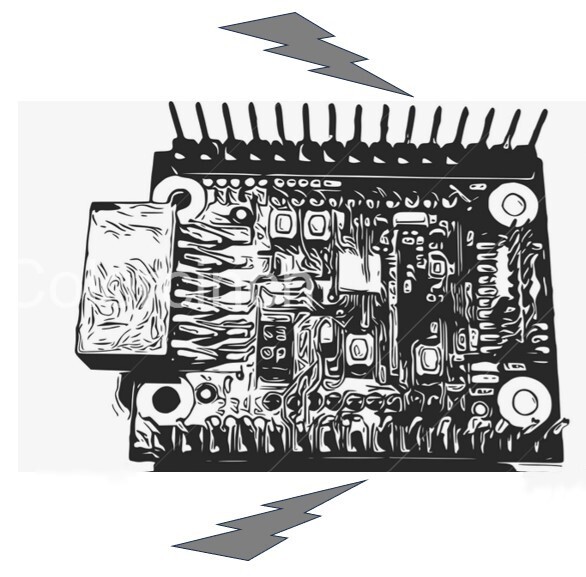
Les parasites internes peuvent provenir de sources très diverses. Les boucles de courant sur un circuit imprimé peuvent constituer une source importante de parasites rayonnés. Si le courant circule dans une boucle fermée formée par le microcontrôleur et ses signaux d'entrée/sortie, comme illustré sur le schéma 2, cette boucle de courant peut agir comme une antenne et générer des parasites importants, surtout si le courant est élevé.

Schéma 2 : Boucles de courant sur le circuit imprimé
Avec un plan de masse mal conçu, présentant une différence de potentiel entre la masse et différents points du circuit imprimé, un courant peut circuler entre ces points, agissant comme une antenne. Des circuits oscillateurs mal conçus peuvent également générer du bruit. Nous recommandons systématiquement aux utilisateurs de respecter les paramètres de circuit et le plan de masse recommandés. Ceci est d'autant plus important qu'un oscillateur mal conçu peut projeter du bruit sur de nombreuses parties du circuit et peut même tomber en panne.
Le système d'E/S est un autre point crucial, notamment avec plusieurs périphériques haute vitesse sur un bus externe. Un système d'E/S mal conçu, présentant des surtensions ou des sous-tensions, peut entraîner un dépassement des spécifications électriques des périphériques. Ceci peut endommager les périphériques à terme et provoquer des pannes, ainsi qu'une augmentation de la consommation d'énergie et du rayonnement de bruit.
Le bruit peut affecter n'importe quelle broche d'un microcontrôleur. Cependant, les broches système du microcontrôleur sont particulièrement sensibles au bruit, car elles contrôlent souvent le fonctionnement fondamental du périphérique, et un défaut induit par le bruit peut provoquer un dysfonctionnement. Par conséquent, il est impératif de prendre des précautions particulières pour minimiser les risques d'interférences du bruit avec le fonctionnement normal des broches système.
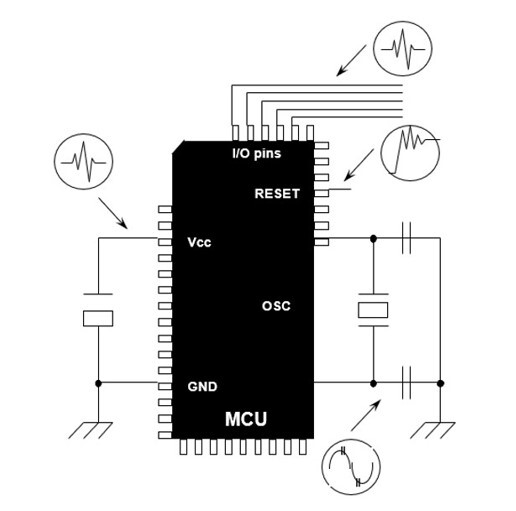
Schéma 3 : Broches du système de microcontrôleur
Les broches système d'un microcontrôleur standard comprennent généralement la broche de réinitialisation, les broches d'alimentation, les broches de l'oscillateur et des broches de mode ou de fonction spécifiques. Afin de minimiser l'impact des perturbations sur ces broches, il est impératif de veiller à la stabilité des niveaux de tension des broches d'alimentation grâce à un filtrage adéquat et à l'absence de boucles de courant dans le plan de masse. Il est également essentiel de placer l'oscillateur au plus près de la puce, de respecter les recommandations du fabricant concernant l'implantation du circuit imprimé et de protéger la broche de réinitialisation contre les surtensions.
Il existe des règles utiles à appliquer lors de la conception de circuits pour minimiser les effets du bruit :
- Protéger les pistes mémoire/horloge des autres signaux.
- Envisager le filtrage et/ou la mise en tampon des connexions externes.
- Toujours utiliser des condensateurs de découplage haute fréquence Vcc/Vss à proximité de chaque composant.
- Toujours utiliser Vcc/Vss en parallèle et aussi proches que possible afin de minimiser les boucles de courant.
- Utiliser des pistes de signal/retour parallèles sur le circuit imprimé, notamment pour les signaux rapides ou les pistes transportant un courant important.
- Envisager l'utilisation d'une carte multicouche avec des plans Vss/Vcc dédiés et continus.
- Ne pas utiliser une fréquence supérieure à celle nécessaire ; cela permet non seulement de minimiser le bruit, mais aussi la consommation d'énergie.
Examinons ces points plus en détail.

Schéma 4 : Relation entre le microcontrôleur et le circuit imprimé
Il convient de réduire au maximum l'espace entre les lignes d'alimentation afin de minimiser l'effet d'antenne. Il est également important de minimiser le courant traversant cette antenne afin de réduire au minimum le bruit rayonné.
L'alimentation du système est souvent l'une des principales sources de bruit interne. Il est donc recommandé de concevoir un système de distribution d'énergie efficace utilisant des condensateurs de découplage et des filtres EMI. De plus, il est essentiel de réduire au maximum la surface du diagramme de rayonnement de l'antenne entre les pistes d'alimentation sur le circuit imprimé afin de minimiser la surface de la boucle de courant environnante (S0, S1, S2). La méthode la plus efficace pour y parvenir consiste à utiliser des pistes parallèles pour les lignes Vcc et Vss.
Un condensateur de découplage connecté en parallèle aux lignes d'alimentation de chaque circuit intégré réduira considérablement le bruit ; il est donc conseillé de les placer au plus près de chaque composant. Généralement, les valeurs de condensateur les plus efficaces se situent entre 0,01 µF et 0,1 µF. Dans un système particulièrement bruyant, il peut être judicieux de combiner des condensateurs de valeurs différentes afin d'améliorer les performances en matière de bruit.
En raison des différences de caractéristiques haute fréquence des divers types de condensateurs de découplage, il est conseillé de choisir le condensateur le plus adapté, présentant l'impédance la plus faible, en fonction de la plage de fréquences du bruit. Pour la plupart des microcontrôleurs, les condensateurs céramiques et au tantale conviennent généralement. Un condensateur électrolytique peut être utilisé pour le filtrage à l'entrée d'alimentation du circuit imprimé.
Il est important de minimiser le nombre de pistes entre les composants et de réduire au maximum leur longueur. Les pistes entre le microcontrôleur et les autres composants agissent comme une antenne, générant du bruit. Pour communiquer avec les périphériques externes, il est recommandé d'utiliser un bus série, tel que I2C ou SPI, plutôt qu'un bus parallèle. Cela permet de minimiser le bruit, la consommation d'énergie et l'encombrement sur le circuit imprimé. Ces connexions étant généralement à haute fréquence, il est essentiel de veiller à ce que les pistes restent courtes.
Les pistes transportant un courant élevé nécessitent une attention particulière. Par conséquent, il est déconseillé de les placer à proximité de l'oscillateur ou d'autres broches système, telles que les broches de mode ou de réinitialisation, car elles pourraient être facilement perturbées par le bruit.
Une attention particulière doit être portée à tout circuit oscillateur externe, notamment si la conception utilise un cristal basse consommation de 32 kHz pour un fonctionnement à faible consommation. Les utilisateurs doivent s'assurer de respecter le schéma du circuit oscillateur décrit dans le manuel du matériel, de suivre les recommandations du fabricant et de faire appel à son service d'assistance technique si celui-ci est disponible (en particulier pour un oscillateur de 32 kHz). Les autres lignes de signal ne doivent pas croiser les pistes de l'oscillateur afin d'éviter la diaphonie.
Il est important d'éloigner autant que possible les pistes de signal et d'alimentation de l'oscillateur et d'éviter toute mise à la terre entre les broches du microcontrôleur. Un circuit oscillateur stable, avec une large marge de fonctionnement, est beaucoup moins susceptible de causer des problèmes. L'utilisation d'un oscillateur interne résout également bon nombre de ces problèmes.
Parmi les autres bonnes pratiques de conception pour les systèmes à microcontrôleur, on peut citer :
- L'utilisation de pistes larges et courtes pour Vcc/Vss chaque fois que cela est possible.
- La réduction de l'impédance d'alimentation permet de réduire les problèmes de bruit inductif.
- L'utilisation de plans Vss/Vcc chaque fois que cela est possible. Aux hautes fréquences, généralement supérieures à 4 MHz, le courant de retour suit au plus près le trajet du signal. Par conséquent, les utilisateurs doivent planifier soigneusement les chemins de retour des signaux, notamment pour les signaux à courant élevé.
Le plan de masse ne doit pas être interrompu, car cela augmente l'impédance du trajet du signal.
- Il est conseillé aux utilisateurs d'utiliser des résistances de limitation de courant sur les broches d'E/S.
Renesas a mis en œuvre un large éventail de techniques de conception dans ses microcontrôleurs RA afin de minimiser les problèmes causés par le bruit externe. Nous utilisons généralement des techniques telles que la séparation du bus du processeur (avec mémoire) du bus périphérique, ce qui permet de minimiser les perturbations du fonctionnement du processeur, un système d'horloge distribuée et une fonction d'arrêt de module sur chaque périphérique. Nous utilisons également un filtrage du bruit intégré sur certaines des entrées les plus sensibles, telles que les entrées de réinitialisation et d'oscillateur, en plus d'optimiser les tampons d'E/S et la conception de l'alimentation.
L'intégration de plusieurs composants qui seraient autrement externes, grâce à la technologie de gravure avancée que nous utilisons, contribue également à améliorer la fiabilité en éliminant le besoin de circuits externes tels que les oscillateurs et les dispositifs de gestion de l'alimentation. L'intégration intégrée d'oscillateurs, de systèmes de protection contre les chutes de tension (POR/LVD) et de temporisateurs de surveillance peut contribuer grandement à réduire l'impact du bruit.
Les utilisateurs doivent également tenir compte de la vitesse d'exécution requise pour leur processeur. La fréquence d'horloge maximale peut être dictée par le débit binaire requis pour l'UART ou par le temps nécessaire à l'exécution d'une fonction de filtrage par transformée de Fourier rapide (FFT). Cependant, la plupart du temps, et pour de nombreuses conceptions, il n'est pas nécessaire d'exploiter la pleine vitesse potentielle du dispositif. Il suffit de le faire fonctionner à la vitesse requise pour accomplir toutes les tâches, sans la dépasser. Plus la fréquence d'horloge est élevée, plus les signaux sont rapides et plus les risques de problèmes augmentent. À l'inverse, une fréquence plus basse réduit la consommation et la consommation de courant dans l'alimentation, et diminue le bruit généré. Dans certains cas, une fréquence plus basse est presque toujours préférable.
Les microcontrôleurs RA permettent de moduler leur fréquence. Les utilisateurs peuvent modifier dynamiquement les diviseurs de fréquence pour accélérer ou ralentir le système. Cela peut parfois complexifier l'application, car il faut gérer les horloges des périphériques, mais il est toujours judicieux d'envisager une réduction de la fréquence d'horloge.
Les utilisateurs doivent s'assurer que les dimensions de l'alimentation sont adaptées à leur conception et ne doivent pas réutiliser le même circuit d'alimentation. Ils doivent également vérifier que l'alimentation est capable de fournir le courant maximal requis. Des chutes de tension occasionnelles peuvent engendrer du bruit et d'autres dysfonctionnements du système.
De nombreuses broches d'entrée des périphériques sont également équipées de filtres anti-parasites programmables. Ces circuits sont couramment utilisés sur les périphériques de communication tels que les interfaces UART, SPI et I2C, ainsi que sur de nombreuses entrées de temporisateur. Le choix de la fréquence d'horloge de filtrage appropriée est crucial pour des performances optimales. Souvent, il est nécessaire de procéder par essais et erreurs pour y parvenir.
Les interfaces de communication étant connectées au monde extérieur et introduisant fréquemment des signaux à haute vitesse dans le système, leur conception doit être particulièrement soignée. L'utilisation de circuits de protection externes est souvent recommandée en fonction de la nature de l'environnement extérieur.
Les temporisateurs de surveillance (watchdogs) constituent une excellente méthode pour récupérer une application lorsqu'un bruit parasite provoque un plantage système. Cependant, il est important de savoir les utiliser correctement.
Dans les microcontrôleurs AR, les temporisateurs de surveillance se présentent sous deux formes. La première est le temporisateur de surveillance standard, synchronisable à partir de plusieurs sources d'horloge standard du microcontrôleur. Ce temporisateur est généralement utilisé pour surveiller l'exécution du code applicatif et détecter tout dysfonctionnement ou comportement inattendu. Il est généralement désactivé pour les applications basse consommation. Ce temporisateur peut générer une réinitialisation (RESET) ou une interruption.
La seconde temporisateur de surveillance est le temporisateur de surveillance intelligent (iWDT). Ce temporisateur utilise un oscillateur intégré dédié à basse vitesse comme source d'horloge, ce qui permet un long délai d'attente et un fonctionnement indépendant des horloges normales du processeur. Même en cas de défaillance de l'horloge du processeur, l'iWDT déclenchera une réinitialisation ou une interruption après expiration de son délai d'attente. Chaque temporisateur de surveillance peut fonctionner avec une fonction de « fenêtre » : un déclenchement trop précoce, ainsi que l'expiration du délai d'attente, peuvent provoquer un redémarrage. Chaque chien de garde peut être configuré pour démarrer automatiquement après un redémarrage en activant les bits correspondants dans le registre de sélection de fonction d'option, un registre flash contenant les données d'initialisation du périphérique.
Une erreur fréquente consiste à placer l'initialisation du chien de garde dans une routine de service d'interruption, car cette approche est considérée comme efficace puisqu'une seule instance est généralement nécessaire. Cependant, cela peut s'avérer dangereux : si l'application principale plante, le service d'interruption peut continuer à fonctionner et ainsi désactiver le chien de garde.
Une fois votre application terminée, les utilisateurs doivent analyser tous les chemins d'exécution possibles. Cela peut s'avérer complexe pour les applications utilisant un système d'exploitation, mais les outils d'analyse de code modernes, intégrés aux outils de développement actuels, peuvent faciliter cette analyse.
Ensuite, il est recommandé de placer plusieurs instances du temporisateur de surveillance (watchdog) à des endroits stratégiques dans l'application. Ceci améliorera considérablement sa fiabilité et permettra de détecter tout chemin d'exécution inattendu, généralement signe d'un problème grave, tel qu'un plantage système ou un dépassement de tampon.
Nous avons déjà évoqué les applications basse consommation ; l'utilisation de temporisateurs de surveillance dans ce type d'applications requiert également une attention particulière. Les utilisateurs doivent examiner attentivement le comportement du système lors du passage en mode basse consommation.
Dans tout système, la meilleure façon d'éviter les problèmes de bruit est d'intégrer la réduction du bruit dès la conception. Il est essentiel de comprendre l'environnement d'exploitation du système, les sources de bruit présentes et les mesures à prendre pour les atténuer.
Il est toujours judicieux de consacrer du temps à l'étude de ces questions dès les premières étapes de la conception, car il est beaucoup plus facile d'intégrer des mesures d'atténuation du bruit dès le départ que de les ajouter a posteriori ou, pire encore, de modifier une conception lorsque des problèmes de bruit sont découverts sur le terrain.
Cet article aborde certains problèmes liés au bruit dans les systèmes à microcontrôleurs et décrit certaines caractéristiques des microcontrôleurs Renesas RA conçues pour améliorer la fiabilité du système. J'espère que cet article aura suscité des interrogations quant à la nécessité pour les utilisateurs de prendre en compte les problèmes liés au bruit dans toutes leurs conceptions, et ce, dès le début.
Auteur : Graeme Clark, ingénieur principal chez Renesas Electronics