Un autre sujet crucial est la surveillance efficace des batteries, qui permet d'optimiser leurs performances et d'allonger leur durée de vie, minimisant ainsi le gaspillage et préservant les ressources précieuses. Cet article présente un aperçu des principaux indicateurs utilisés pour améliorer l'efficacité des batteries et un guide des points clés à prendre en compte lors du choix d'un système de gestion de batteries pour ces applications.
Introduction
Le choix de la batterie et de son système de gestion (BMS) est une décision cruciale lors de la conception d'un robot mobile autonome (AMR), comme illustré sur la figure 1. Dans les environnements fortement intégrés tels que les usines et les entrepôts, où chaque seconde compte, il est primordial de garantir le fonctionnement sûr et fiable de tous les composants.
Les solutions BMS permettent des mesures précises de la charge et de la décharge de la batterie, optimisant ainsi sa capacité utile. De plus, ces mesures précises permettent un calcul exact de l'état de charge (SoC) et de la profondeur de décharge (DoD), paramètres essentiels pour des flux de travail plus intelligents. La sécurité de ces systèmes est tout aussi importante ; il est donc essentiel de privilégier les technologies BMS offrant une protection contre la surcharge et une détection des surintensités lors du choix des systèmes pour ces applications.

Figure 1. Un diagramme AMR.
Qu'est-ce qu'un système de gestion de batterie (BMS) ?
Un BMS est un système électronique permettant de surveiller de près différents paramètres d'une batterie et/ou de ses cellules individuelles. Il est essentiel pour optimiser la capacité utile de la batterie tout en garantissant un fonctionnement sûr et fiable. Un système performant permet non seulement d'optimiser la capacité utile de la batterie en toute sécurité, mais aussi de fournir aux ingénieurs des paramètres précieux tels que la tension des cellules, l'état de charge (SoC), l'état de décharge (DoD), l'état de santé (SoH), la température et le courant ; autant d'informations qui contribuent à l'obtention des meilleures performances du système.
Que sont le SoC, le DoD et le SoH, et pourquoi sont-ils importants pour les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR) ?
Le SoC, le DoD et le SoH sont des paramètres couramment utilisés dans les systèmes de gestion de batterie (BMS) pour déterminer l’état du système, détecter les pannes précocement, évaluer le vieillissement des cellules et estimer la durée de fonctionnement restante.
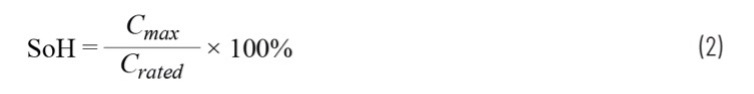
Le SoC (état de charge) désigne le niveau de charge d'une batterie par rapport à sa capacité totale. Il est généralement exprimé en pourcentage, où 0 % correspond à une batterie vide et 100 % à une batterie pleine.
Le SoH ou état de santé peut être défini par la capacité maximale (Cmax.) de la batterie qui peut être libérée par rapport à sa capacité nominale (Cnom.).

Le DoD ou profondeur de décharge est la mesure opposée au SoC et est défini par le pourcentage de la batterie qui a été déchargée (Clibérée) par rapport à sa capacité nominale (Cnom.).
En quoi sont-ils pertinents pour une solution AMR ?
Le système de composants (SoC) d'une batterie varie selon son architecture ; toutefois, un système précis de mesure de son état est essentiel. Les deux principaux types de batteries couramment utilisés sont les batteries lithium-ion et les batteries au plomb. Chacune présente des avantages et des inconvénients, avec plusieurs sous-catégories. En général, les batteries lithium-ion sont considérées comme un meilleur choix pour les robots car elles offrent :
► Une densité énergétique plus élevée, pouvant être 8 à 10 fois supérieure à celle d'une batterie au plomb.
► Un poids inférieur à celui des batteries au plomb de même capacité.
► Un temps de charge plus long pour les batteries au plomb.
► Une durée de vie plus longue, permettant un nombre de cycles de charge nettement supérieur.
Cependant, ces avantages ont un coût plus élevé et soulèvent certains défis qu'il convient de relever pour exploiter pleinement leurs performances.
Pour mieux illustrer ce phénomène par un exemple concret, prenons le graphique de la figure 2, qui compare la profondeur de décharge (DoD) d'une batterie au plomb et d'une batterie lithium-ion. On constate que la tension de la batterie lithium-ion varie très peu entre 0 % et 80 % de DoD. 80 % de DoD représente généralement la limite inférieure pour les batteries lithium-ion ; en dessous de ce seuil, le risque est accru.
Cependant, comme la tension de la batterie lithium-ion varie très peu dans sa plage de fonctionnement, même une petite erreur de mesure peut entraîner une baisse significative de ses performances.
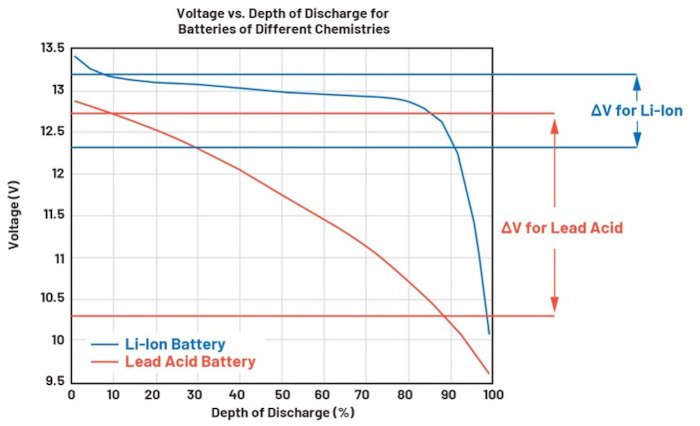
Figure 2. Niveau de tension de la batterie en fonction de la profondeur de décharge.

Figure 3. Architecture générique de la batterie AMR et du BMS.
Pour illustrer cela par un exemple concret :
imaginons un robot mobile autonome (AMR) fonctionnant sous 24 V et utilisant une batterie LiFePO4 de 27,2 V dont chaque cellule a une capacité de 3,4 V à pleine charge. Voir la figure 3. Le tableau
1 présente un profil typique de l’état de charge (SoC) d’une telle batterie.
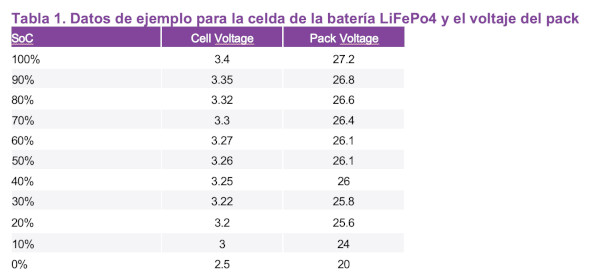
Tableau 1. Données d'exemple pour la tension des cellules et des packs de batteries LiFePO4
Pour les batteries LiFePO4, la plage de charge utilisable peut varier, mais on considère généralement un SoC minimal de 10 % et un SoC maximal de 90 %.
Toute valeur inférieure à ce minimum peut provoquer un court-circuit interne, et une charge supérieure à 90 % réduit la durée de vie de ces batteries.
Le tableau 1 indique que la plage de tension par cellule est de 350 mV, soit 3,2 V pour un pack de 27,2 V composé de 8 cellules. On peut donc formuler les hypothèses suivantes :
si la plage de tension utilisable d'une cellule LiFePO4 est de 350 mV, alors chaque erreur de mesure de 1 mV réduit cette plage de 0,28 %.
Si le coût d'une batterie est de 4 000 $, le coût de l'erreur est de :
4 000 $ × 0,28 % = 11,20 $/mV d'erreur, ce qui signifie que les batteries seraient sous-utilisées.
Bien que 0,28 % de l'autonomie puisse paraître insignifiant, à l'échelle de plusieurs systèmes AMR, ce pourcentage pourrait se multiplier par centaines, voire par milliers, devenant ainsi un facteur important. Ce facteur prend encore plus d'importance si l'on considère la dégradation naturelle des batteries. Cette
dégradation naturelle joue également un rôle significatif dans la santé des batteries, car avec le temps, leur état de charge maximal (SoC) diminue (figure 4). Par conséquent, une mesure précise des cellules est le meilleur moyen de maintenir des performances optimales, même après une dégradation naturelle.

Figure 4. Réduction maximale de la portée utile due à la dégradation naturelle.
La surveillance de tous les paramètres et le contrôle précis de l'utilisation de la batterie constituent la meilleure façon d'optimiser sa durée de vie et chaque unité de charge.
Comment les solutions BMS d'ADI peuvent-elles accroître la productivité et résoudre les problèmes ?
Quelles technologies les BMS d'ADI offrent-elles pour améliorer et atteindre des performances élevées dans les applications de robotique mobile ?
Une gestion précise de la batterie améliore considérablement son rendement en mesurant avec exactitude chaque cellule, permettant ainsi un contrôle et une estimation plus précis de l'état de charge pour différentes chimies de batterie. La mesure individuelle de chaque cellule garantit un contrôle sûr de l'état de charge de la batterie. Ce contrôle précis facilite une charge équilibrée, évitant la surcharge et la décharge excessive des cellules. De plus, les mesures synchrones du courant et de la tension augmentent la précision des données acquises. La détection ultra-rapide des surintensités permet une détection rapide des défauts et des arrêts d'urgence, garantissant sécurité et fiabilité.

Figure 5. Principaux facteurs de dégradation des batteries lithium-ion.
L'ADBMS6948 répond à toutes les spécifications essentielles pour les robots mobiles. Parmi celles-ci, certaines sont critiques et doivent être prises en compte pour la conception du système de gestion de batterie (BMS) d'un robot mobile :
► Faible erreur totale de mesure (TME) sur toute la durée de vie (de -40 °C à +125 °C)
► Mesure simultanée et continue des tensions des cellules
► Interface isoSPI™ intégrée
► Remplacement à chaud sans blindage externe
► Équilibrage passif des
cellules ► Surveillance des cellules et de la température en mode basse consommation (LPCM)
► Faible consommation en mode veille.
Réduire les déchets et préserver l'environnement :
Selon le rapport 2023 de l'Agence internationale de l'énergie sur les batteries, « les batteries sont un élément essentiel de la transition énergétique propre »¹. Il est crucial de reconnaître l'importance d'une gestion appropriée de ces ressources. Les matériaux qui composent une batterie sont difficiles à extraire de l'environnement, ce qui souligne la nécessité d'une utilisation optimale. En gérant efficacement les paramètres de charge et de décharge, nous pouvons prolonger la durée de vie des batteries et ainsi les utiliser plus longtemps sans avoir à les remplacer.
Le faible risque de surintensité, grâce à la protection contre les surintensités assurée par la fonction BMS d'ADI, garantit un fonctionnement très sûr et réduit le risque d'endommager la batterie et la charge connectée.
La figure 5 illustre quelques exemples de facteurs de dégradation des batteries lithium-ion. Il est important de noter que ces facteurs peuvent engendrer des situations dangereuses telles que la combustion et l'explosion, qui pourraient rapidement devenir catastrophiques².
Tous les paramètres influençant la dégradation de la batterie peuvent être mesurés, pris en compte et optimisés, offrant ainsi au système des conditions de fonctionnement optimales tout au long de sa durée de vie. L'augmentation de la durée de vie des batteries est un facteur important de réduction des déchets, car les batteries peuvent désormais être utilisées plus longtemps grâce à une gestion optimisée, réduisant ainsi efficacement la mise au rebut inutile des cellules de batterie.
conclusion
, les systèmes de gestion de bâtiments (BMS) permettent non seulement d'améliorer les performances globales du système grâce à un contrôle précis de chaque paramètre, mais aussi de réduire les coûts et le gaspillage. Dans un environnement industriel en constante évolution, de plus en plus automatisé et soucieux d'optimiser les performances de ses robots mobiles, la gestion et le contrôle précis des actifs deviennent essentiels.
Pour en savoir plus sur les solutions robotiques proposées par ADI, veuillez consulter notre page dédiée.
Références
1 « Batteries et transitions énergétiques sûres ». Agence internationale de l’énergie, 2023.
2 Xiaoqiang Zhang, Yue Han et Weiping Zhang. « Analyse des facteurs influençant la durée de vie des batteries lithium-ion ».
Transactions on Electrical and Electronic Materials, vol. 22, juillet 2021.
À propos de l'auteur :
Basé à Limerick, Rafael Marengo est ingénieur d'applications systèmes au sein de l'unité commerciale Connected Motion and Robotics d' Analog Devices. Il intervient sur diverses technologies, notamment les systèmes de gestion technique du bâtiment (GTB), le contrôle de mouvement, etc. Il a rejoint ADI en 2019 en tant qu'ingénieur d'évaluation de la conception pour le groupe Precision Converters Technology. Rafael est titulaire d'un diplôme d'ingénieur en contrôle et automatisation de l'Université fédérale de Lavras, au Brésil. Avant de rejoindre ADI, il était responsable R&D dans une start-up spécialisée dans la vision industrielle pour le marché des technologies agricoles, où il était en charge de la commercialisation internationale de nombreux produits.